一、创意和芯片的偏差
拿到芯片手册的时候,发现创意申请的芯片,各种不对。比如:6540H芯片是驱动三相无刷电机的,当初创意的时候只想驱动一个简单的普通轮子;2797的芯片原先是计划锂电输出的,拿到手册才发现是电池监控和保护IC,还是特别复杂的那种;申请MA730是检测轮子或者舵机的角度的,拿到手册发现是监控磁偏的。还有电机的电流检测同样发现很难应用到这个项目中。
二、思考后原理图及芯片规划
排除一些高难度的芯片之后,计划使用6540H驱动三相无刷电机,但是买到的三相无刷电机的转速(万级/分)又跟项目不太匹配,只能大材小用了。MA730用来检测磁偏,只能是侧放的那种,计划检测转动臂的角度了(也不知道能不能实现),剩下的芯片就用4589通过锂电池给主板供电。同时预留了1805芯片的接口,说不定需要检测电机电流。
三、设计的原理图如下
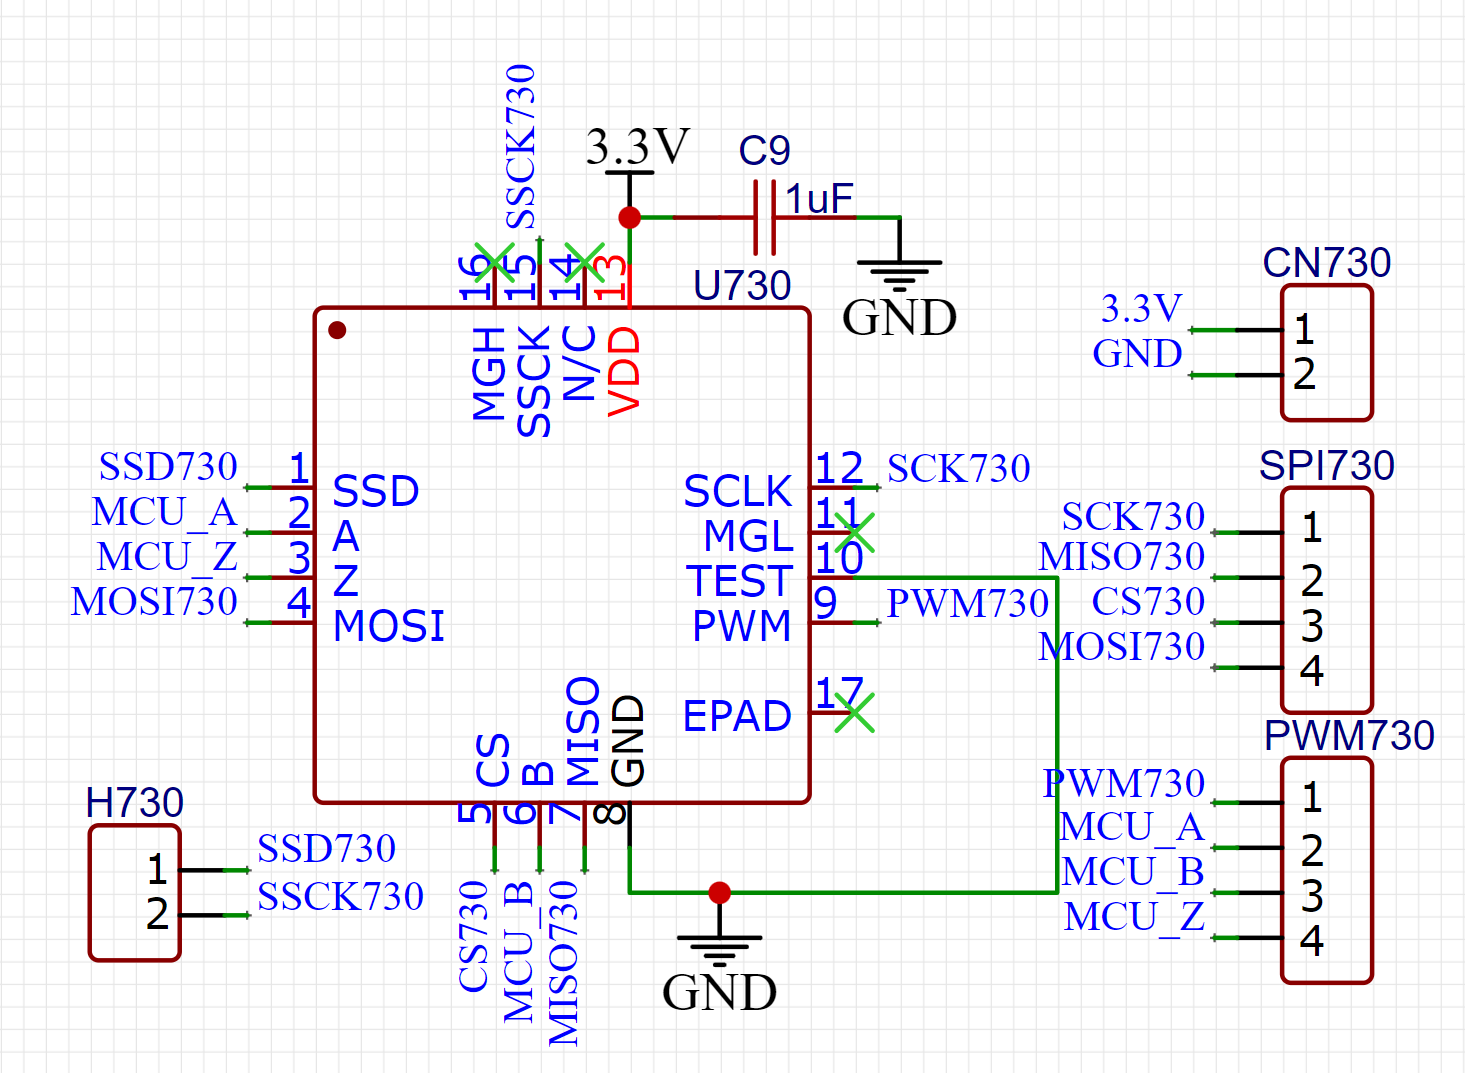
1、MA730,计划检测磁偏,根据手册画的,除了电容没有外围器件,具体使用什么检测,还要根据测试情况来确定
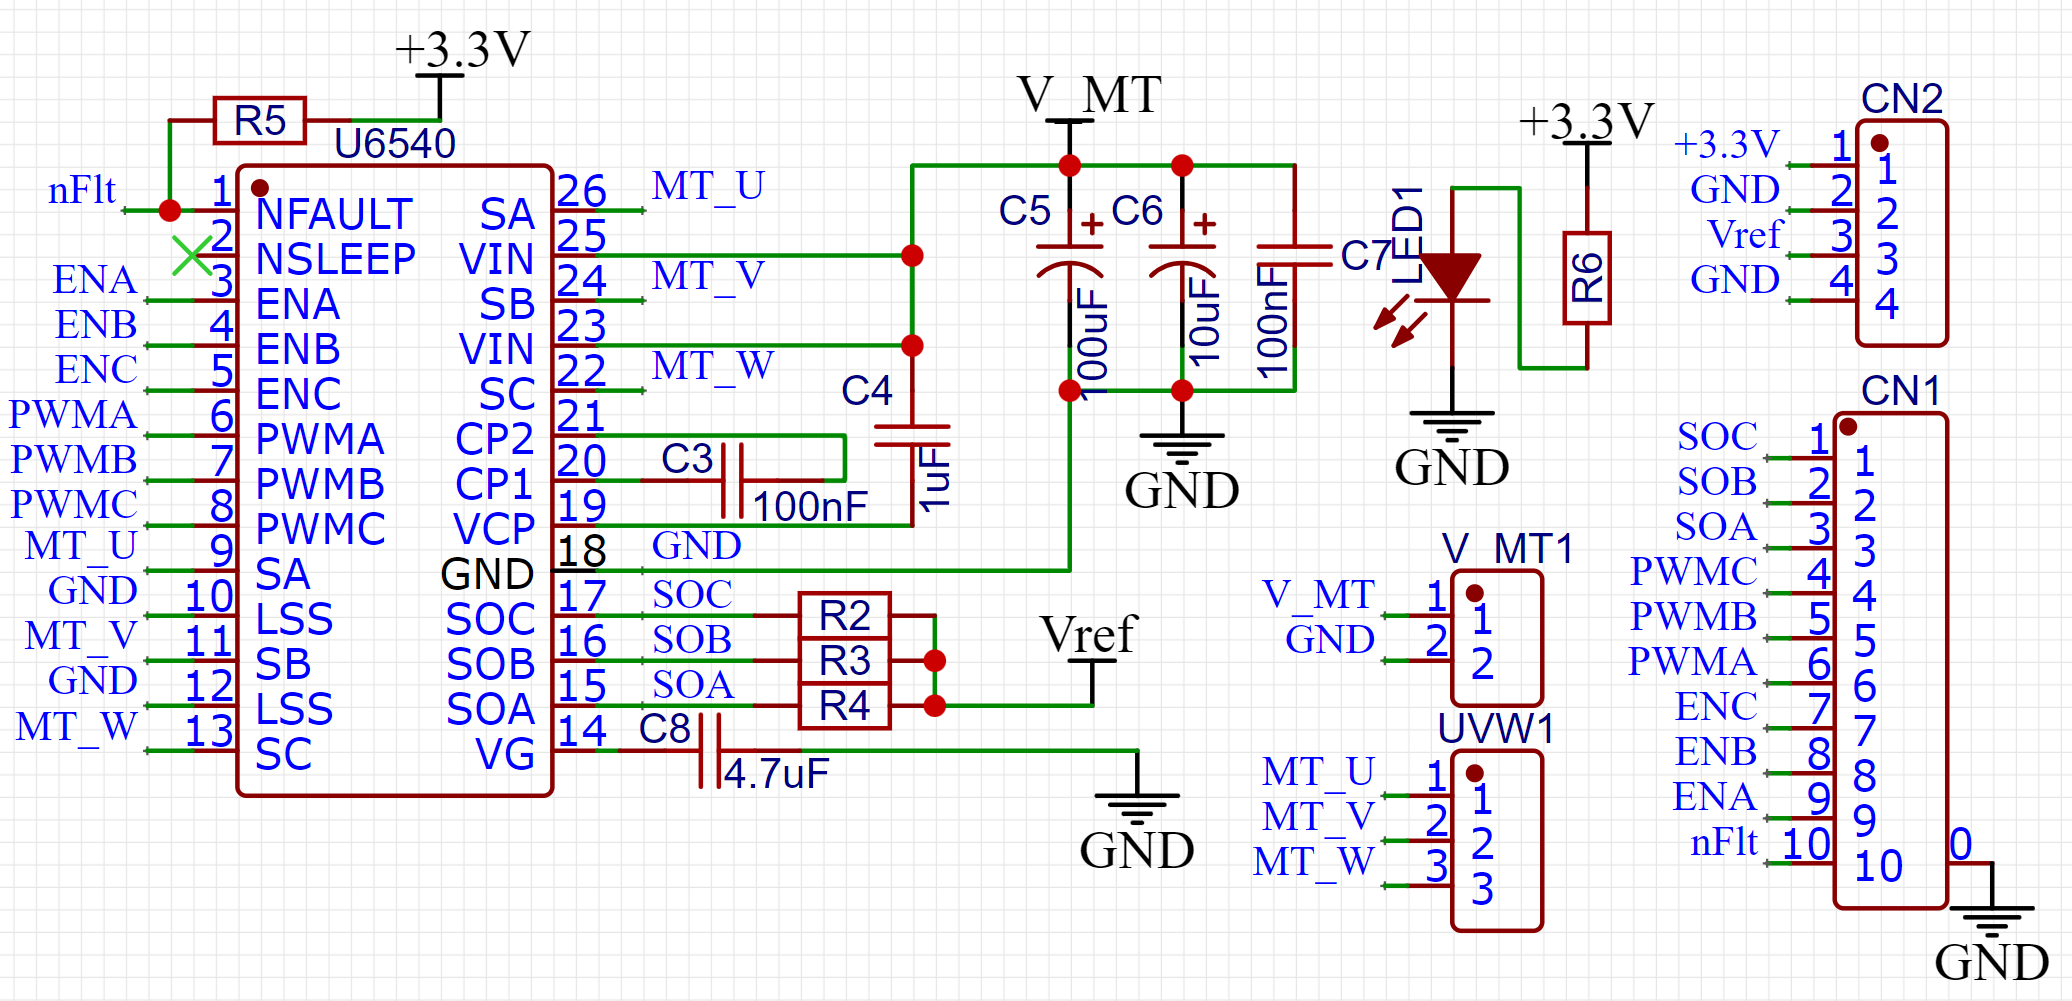
2、6540H驱动三相无刷电机,刚看了其他网友的设计,好像有点问题,
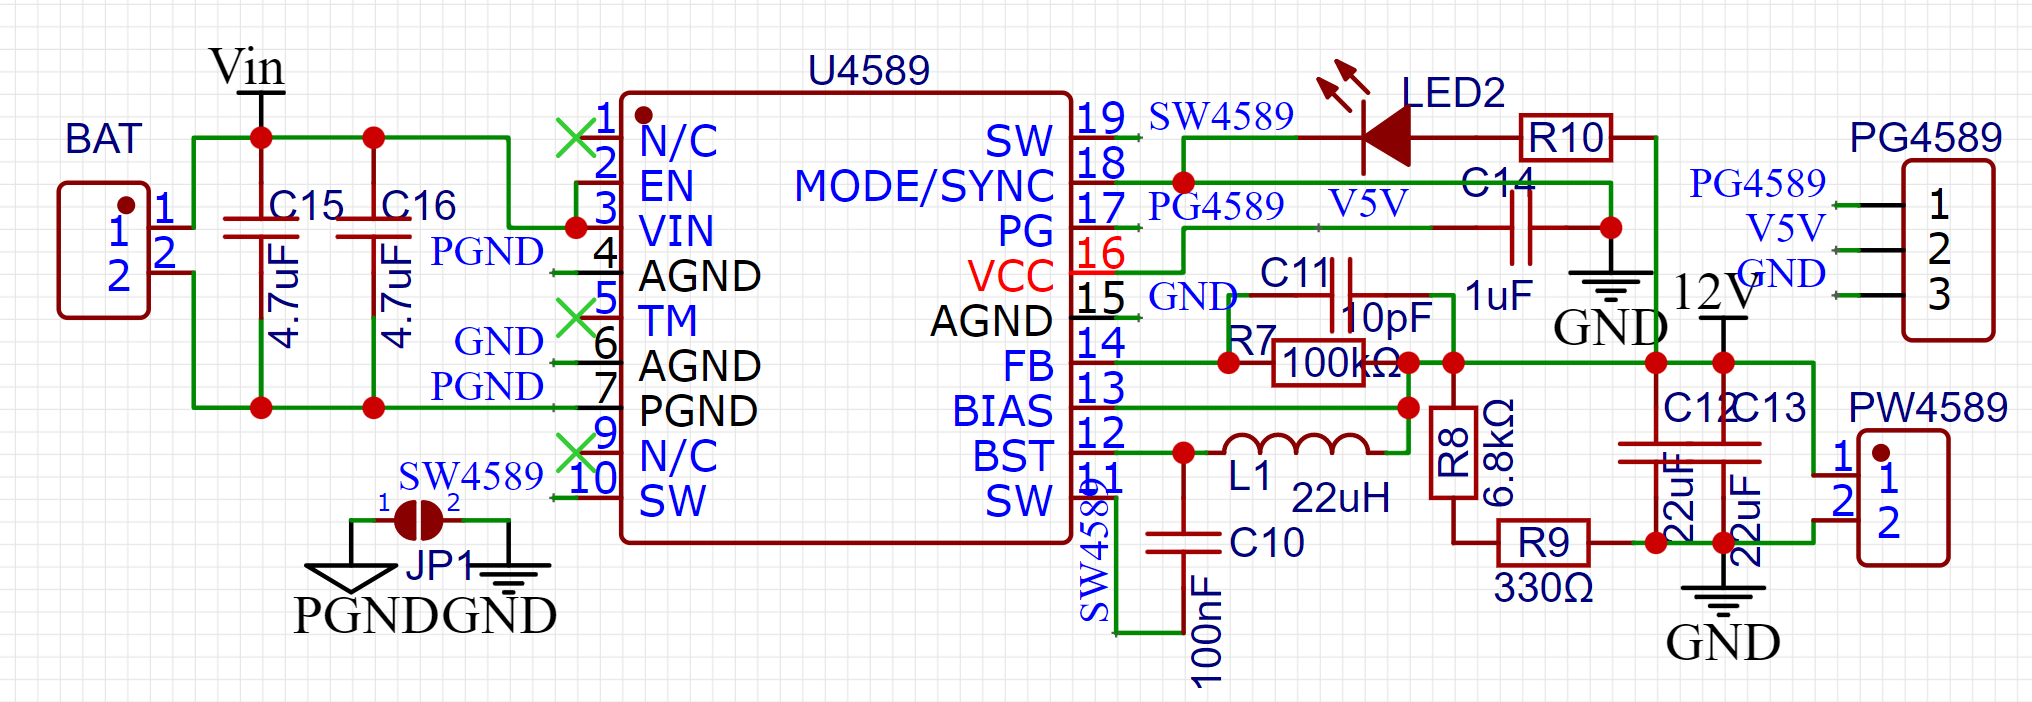
3、4589主板供电芯片,照着手册画的,没具体计算分压电阻的阻值,PCB拿到后核算。因没有对应的元件库,用的是4583的库替代的。
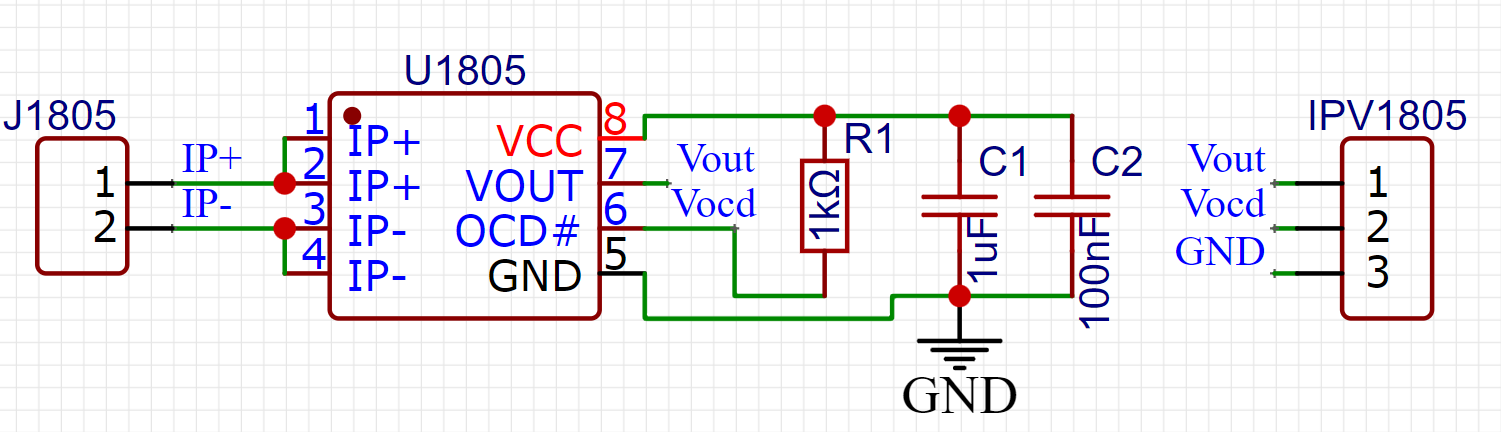
4、1805芯片,检测电机电流,原理图比较简单,应该是没有错误的
四、其他
后期根据项目情况处置其他芯片,因计划嘉立创打板,因此都是在嘉立创EDA上设计的原理图,比较emo的是嘉立创没有4589的库,用了4583的库改的名字,发现管脚之间差异不大。
整体看下来,方案思路还是比较清晰的,能根据实际拿到的芯片重新调整应用方向,这一点挺不错。结合目前的原理图,我觉得还有几个地方可以进一步优化:
优点:
-
MP6540H 用于三相 BLDC 驱动是比较合适的,集成度高,可以减少外部 MOSFET 和栅极驱动器件,比较适合机器人这种空间受限的应用。
-
MA730 用于机械臂角度检测的思路是可行的,尤其如果后续能和电机控制形成位置闭环,实际应用价值会比较高。
-
MP4589 用于锂电池给主板供电,整体思路合理;MP1805 预留电流检测接口,也给后续调试留下了一定空间。
-
整体模块划分比较明确,后续扩展和调试相对方便。
可以改进的地方:
-
目前 MP6540H 主要解决了“电机怎么驱动”的问题,但还需要进一步明确电机控制策略,比如六步换相还是 FOC。如果最终是机械臂应用,建议考虑位置闭环甚至 FOC,否则 MA730 的角度检测优势没有完全发挥出来。
-
MA730 不建议只停留在“检测磁偏”的层面。如果目的是检测机械臂实际角度,最好考虑把角度传感器放在减速机构的最终输出轴,这样可以避免减速器齿隙、弹性等因素导致电机轴角度与机械臂实际角度存在偏差。
-
MA730 的实际效果会比较依赖磁铁选型、磁铁与芯片的间距、同心度和倾斜度,建议后续重点验证磁场强度和机械安装精度,而不只是验证 SPI 能否正常读取角度。
-
MP1805 是否真的需要,建议结合最终控制策略再决定。如果只是做电机总电流监控,MP1805可以考虑;如果后续想做高性能 FOC 电流环,则需要重新考虑采样位置、带宽和采样同步性。MP6540H 本身也已经提供了电流检测能力,可以先评估是否能够满足需求。
-
MP4589 的反馈分压、输出电感、电容等参数建议在 PCB 前完成计算和校核,不建议等 PCB 打出来以后再确定。尤其需要结合实际输入电压范围、主板最大功耗、输出纹波和瞬态负载进行验证。
-
目前感觉整个方案还缺少一个比较完整的“系统级电源/控制架构”,建议进一步明确电池串数、电机工作电压/电流、主板功耗,以及 MCU、MP6540H、MA730、MP1805 之间的连接关系。这样后续器件选型和参数设计会更加有依据。
个人感觉,下一步如果能把“MCU + MP6540H + MA730”真正做成一个电机/机械臂的位置闭环,会比单纯把几个芯片分别用起来更有技术含量,也能更充分发挥这些芯片的作用。