项目进度
大家好!继续更新一下我参加 2026 机器人模块大赛的项目进度。
上一帖主要分享了 4310 电机一体化 FOC 控制板的原理图、PCB 布局布线以及调试计划。当时项目还停留在设计阶段,这次终于把 PCB 打样、元器件焊接和电机联调都做了起来。
目前控制板已经完成焊接,并与 4310 电机进行装配和连接。在 AI 的辅助下,我对原有控制代码进行了针对性修改,逐步完成了硬件接口适配、参数检查和运行问题排查,最终成功驱动电机转动,实现了基础的 FOC 控制。
这次算是项目中比较关键的一步:控制板从电脑里的 PCB 文件,真正变成了一套可以带动电机运行的实物系统。
一、PCB 打样与实物焊接
PCB 打样回来后,首先核对了圆形板框、安装孔、接口位置和器件封装。实物板的整体尺寸与之前的设计基本一致,可以和 4310 电机进行紧凑装配。
随后开始进行元器件焊接。由于板上同时包含主控、栅极驱动、三相 MOSFET、采样电路、辅助电源以及通信和调试接口,器件数量比较多,而且功率器件与小信号器件集中在一块圆形 PCB 上,因此焊接时需要特别注意连锡、虚焊、器件方向和焊盘残留等问题。
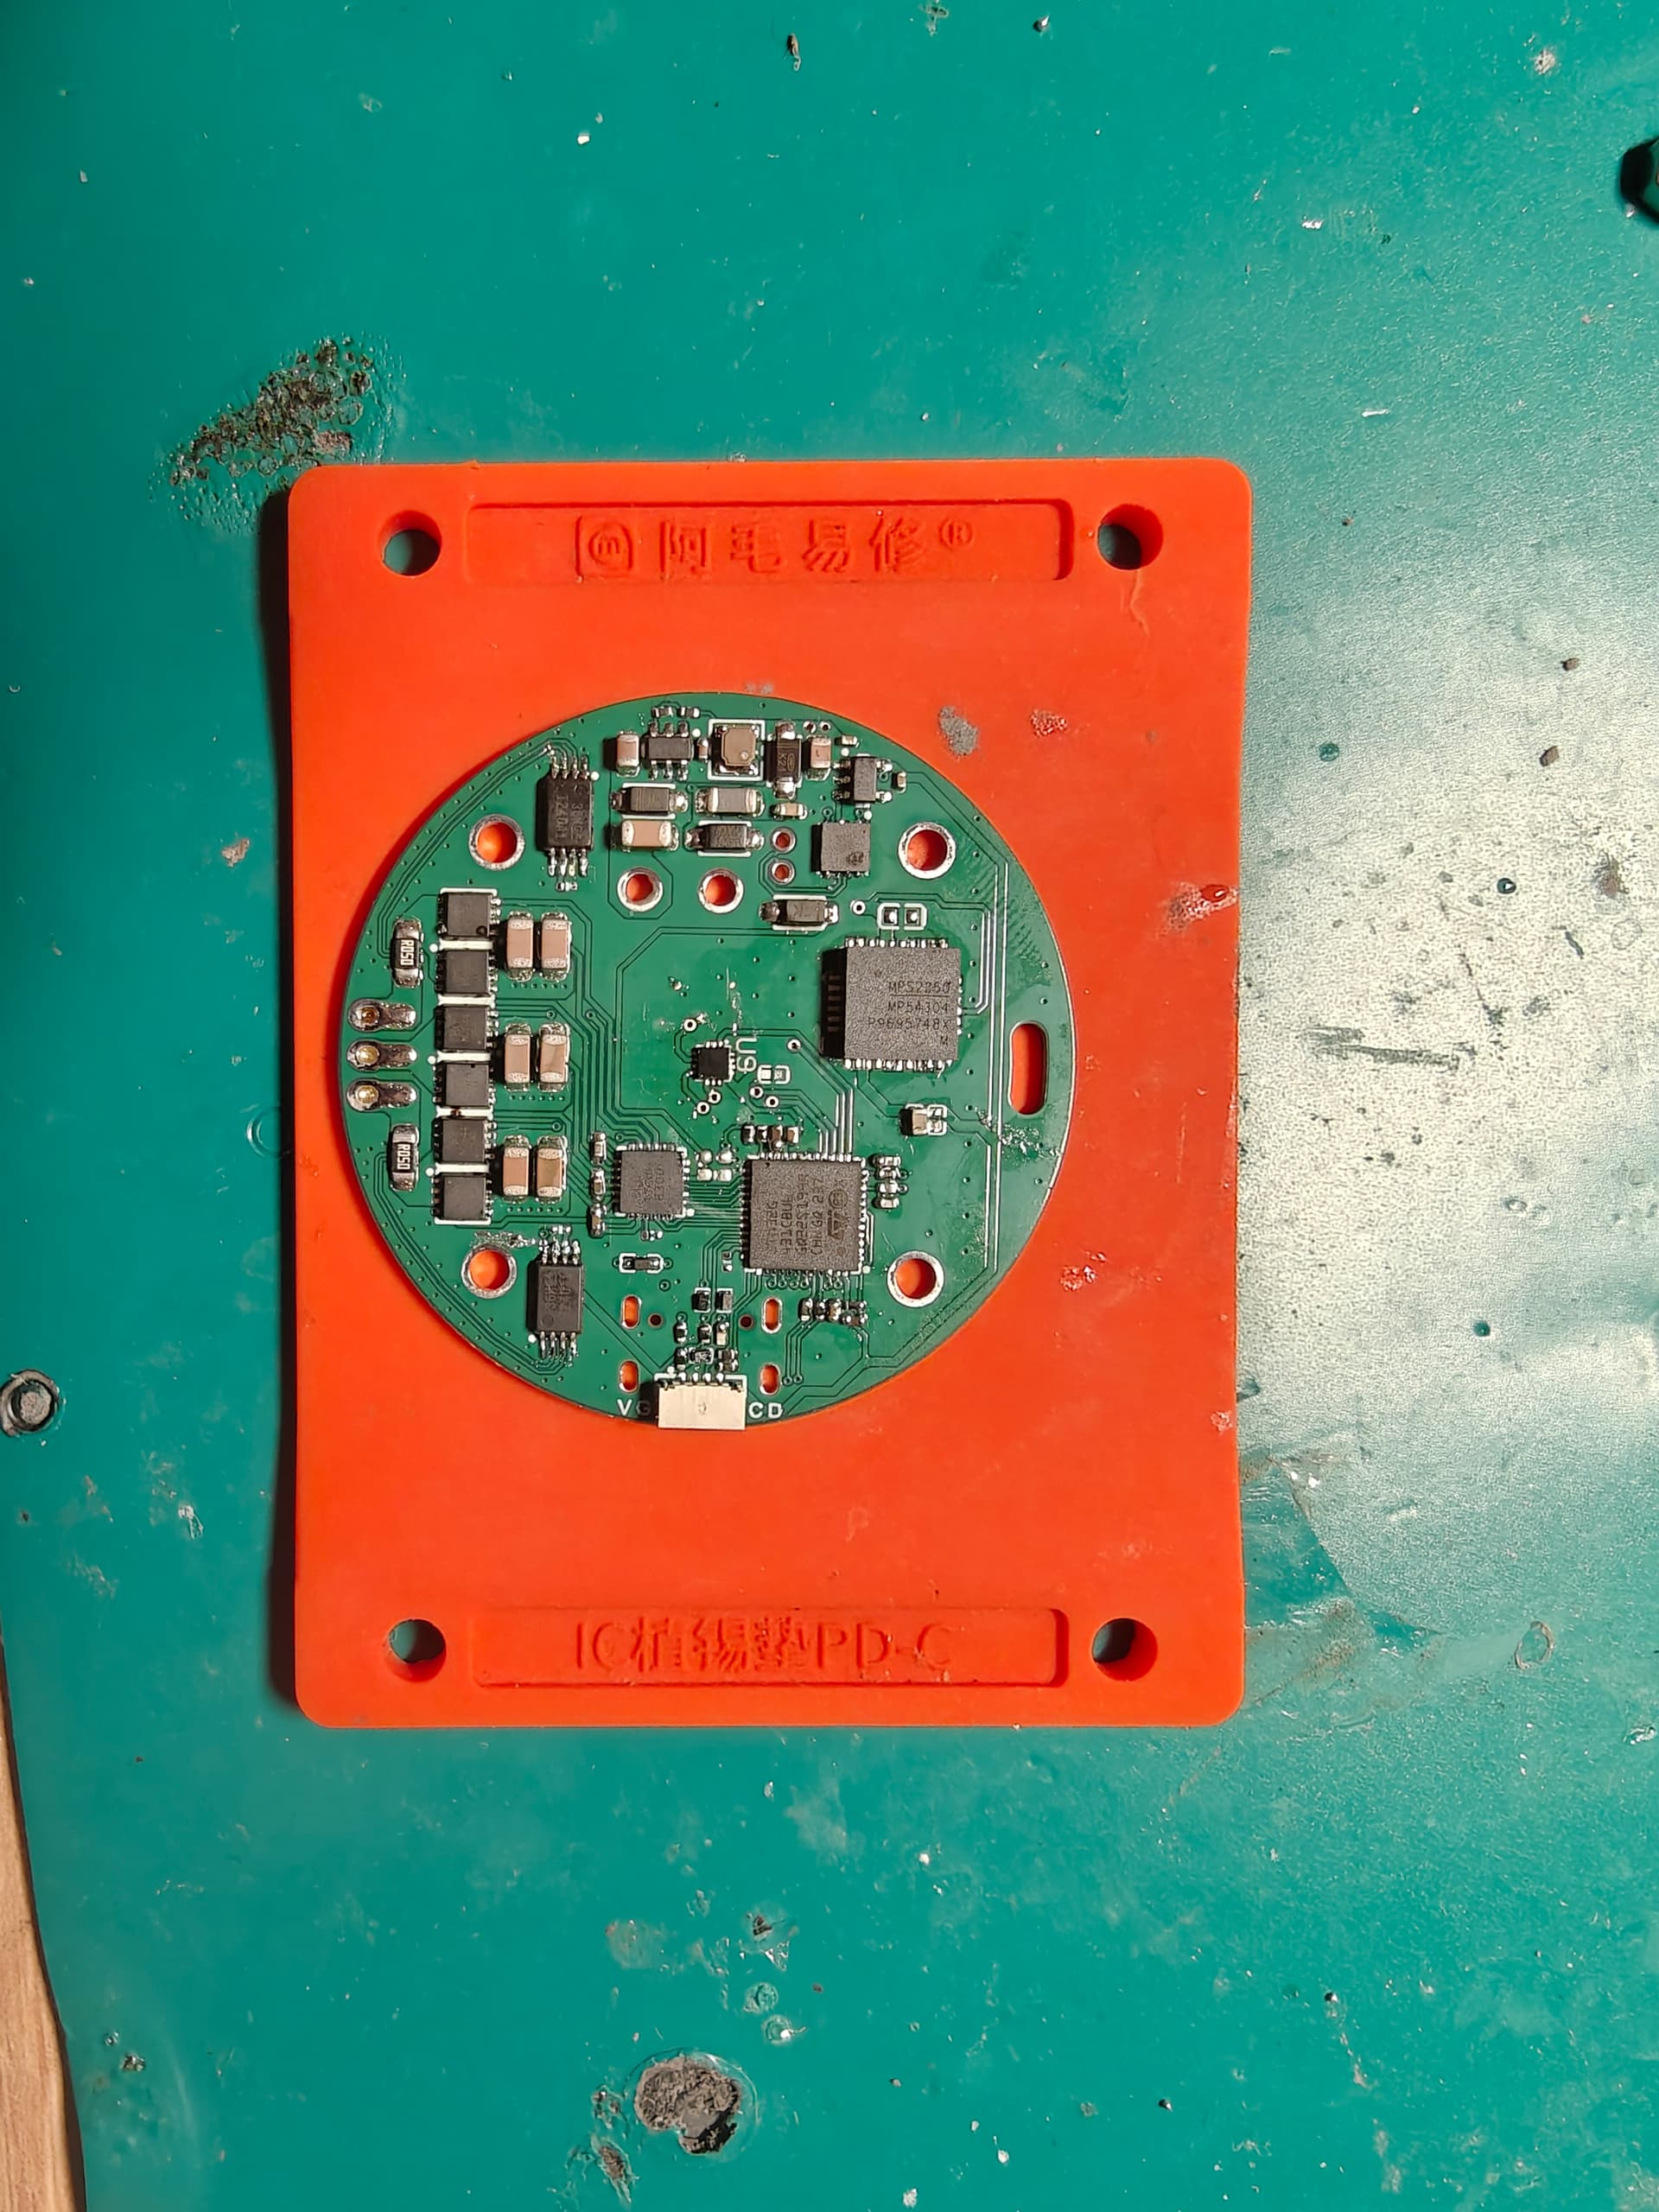
从正面可以看到,三相功率器件沿板边集中布置,主控、驱动和电源电路位于板内侧。焊接完成后,我重点检查了以下位置:
- 主控和驱动芯片周围是否存在细小连锡;
- MOSFET、二极管及有极性器件的安装方向是否正确;
- 三相输出和电源输入之间是否存在短路;
- 电源网络对地阻值是否有明显异常;
- Type-C、调试接口以及电机连接器是否焊接牢固。
控制板背面主要布置电源输入、Type-C 接口和其他连接器,同时保留了较完整的铺铜与过孔区域,用于功率回流和散热。
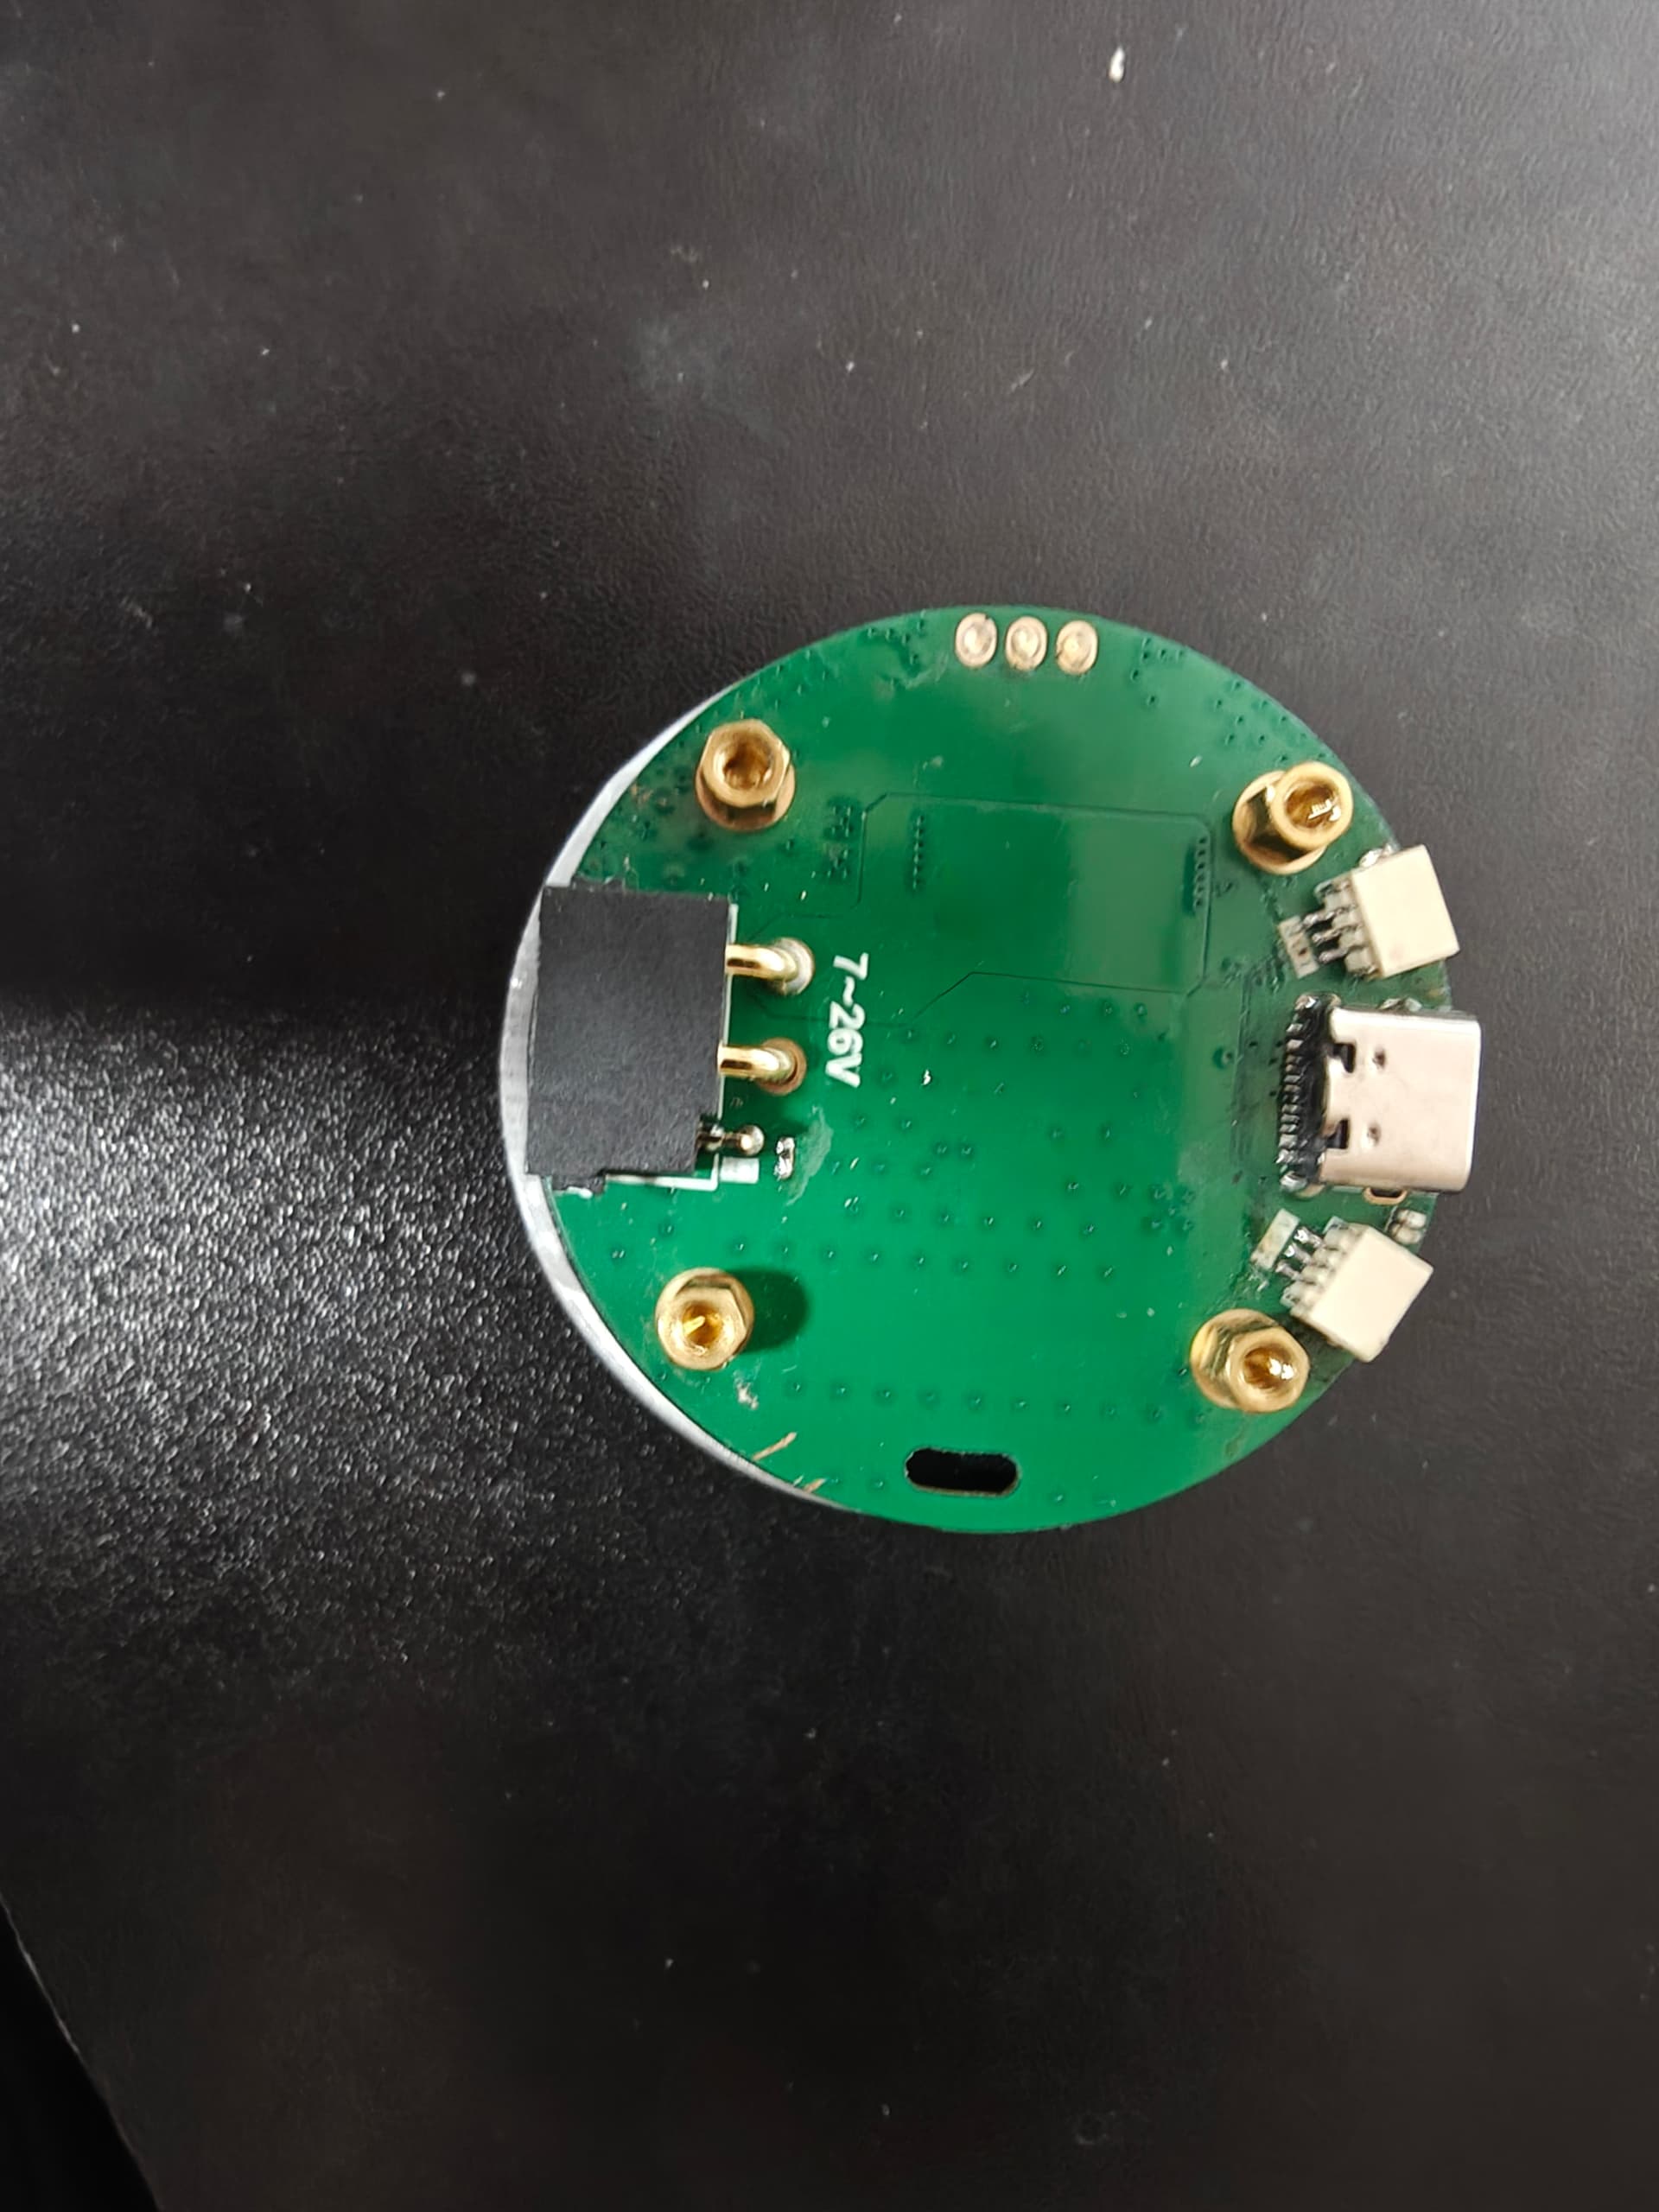
实物焊接也是对 PCB 设计的一次直接检验。只有板子真正拿到手并完成装配后,才能更直观地发现接口是否方便插拔、器件间距是否适合焊接,以及安装螺柱会不会与周围器件发生干涉。后续如果继续改版,这些装配体验也会作为优化依据。
二、控制板与 4310 电机装配
完成基本检查后,我把控制板安装到 4310 电机上,并接入电机三相线和位置反馈相关连接。圆形 PCB 能够贴合电机端部,控制板与电机之间不再需要很长的三相连接线,整体结构比较紧凑。
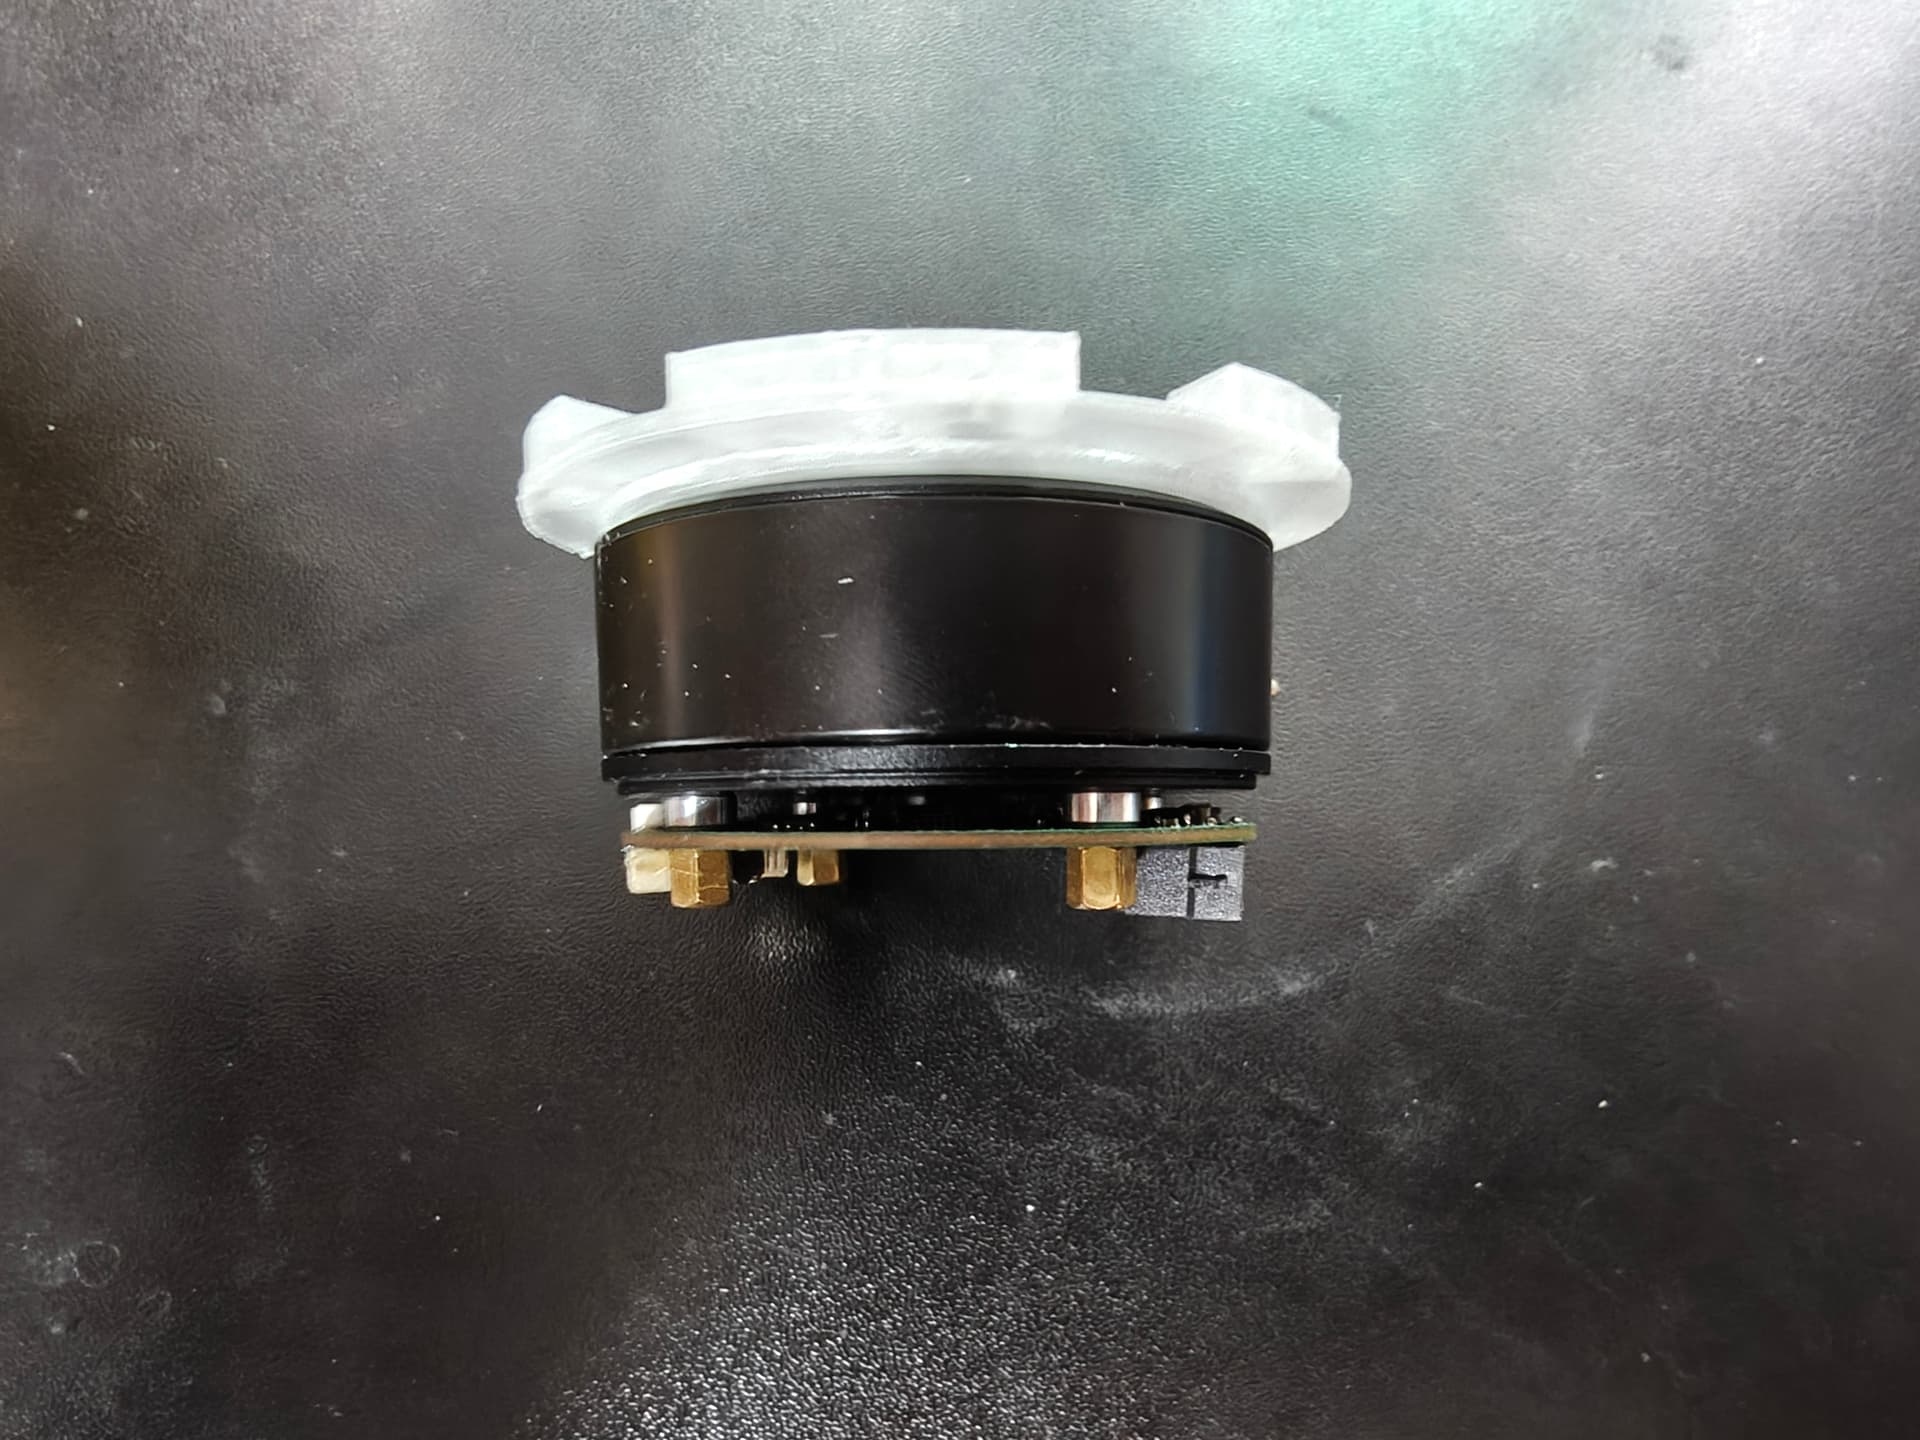
从侧面可以看到,控制板通过螺柱固定在电机下方,电机与控制板形成了一体化结构。这种结构的优点是体积小、连接直接,也更适合后续安装到机器人关节或其他执行机构中。不过控制板靠近电机后,功率器件散热、电机本体温升、机械振动以及走线固定都需要在后续测试中继续关注。
第一次接入电机时,我没有直接提高供电电压和控制电流,而是先从较保守的参数开始验证。这个阶段的主要目标不是追求转速和转矩,而是确认供电、驱动、三相输出、角度反馈和控制程序能够正确配合,避免在相序、角度方向或 PWM 配置错误的情况下损坏功率器件。
三、在 AI 辅助下修改控制代码
硬件完成只是第一步,要让电机真正转起来,还需要让控制程序与这块自制 PCB 完整对应。原有代码不能直接照搬,主控外设、PWM 输出、ADC 采样、使能逻辑、角度读取以及电机参数都需要结合当前硬件重新检查。
这部分调试中,我使用 AI 辅助阅读和修改代码。具体做法不是让 AI 一次生成整套 FOC 程序,而是把硬件连接、现有代码和运行现象结合起来,逐项分析可能存在的问题,再进行小范围修改和验证。主要检查和调整了以下几类内容:
- PWM 通道与 U、V、W 三相桥臂的对应关系;
- 栅极驱动使能、PWM 极性和死区相关配置;
- 电流与母线电压采样所使用的 ADC 通道和换算关系;
- 位置传感器数据读取、转动方向和角度范围处理;
- 电机相序、电角度方向、极对数及零位偏置等参数;
- 启动流程、限幅参数以及调试阶段的保护条件;
- 编译报错、变量关系和部分控制流程中的逻辑问题。
AI 在这个过程中比较有帮助的一点,是能够快速梳理代码调用关系,并根据现象给出排查方向。例如电机抖动但不能连续转动时,需要同时考虑三相相序、传感器方向和电角度偏置;能够转动但声音或电流状态不理想时,则还要继续检查采样极性、控制参数和角度对齐。
当然,AI 给出的修改建议仍然需要结合原理图和实物逐项确认。特别是功率驱动部分,不能只依赖代码逻辑判断,最终还是要通过实际上电、波形观察和电机运行状态来验证。
四、成功实现 FOC 控制
经过多次修改、编译、下载和上电测试后,控制板最终成功驱动 4310 电机转动,基础 FOC 控制链路已经跑通。这说明当前版本的三相逆变桥、栅极驱动、主控输出、位置反馈以及软件中的电角度计算能够配合工作。
实际运行视频如下:
这次跑通的意义不仅是“电机转起来了”,更重要的是把整条控制链路进行了实际验证:
- 主控能够输出三相 PWM 并控制功率级;
- 三相桥能够按照控制指令驱动电机绕组;
- 位置反馈能够提供转子角度信息;
- 软件能够完成电角度处理和 FOC 运算;
- 修改后的硬件与软件接口能够实际协同运行。
目前完成的是从零到一的基础运行验证,已经达到了进入整机机械集成阶段的目标。接下来不再继续展开新的控制板设计,而是把重点转向夹取机构,让这套电机控制系统真正完成一次实际应用动作。
五、这次调试中的体会
这次从 PCB 打样到跑通 FOC,最大的感受是电机控制系统中的硬件和软件很难完全分开。电机不转或者运行不正常时,问题可能来自焊接、供电、相序、传感器方向、电角度偏置、采样极性,也可能来自控制参数和程序流程。只盯着某一部分,往往很难快速找到原因。
AI 辅助能够提高代码阅读和问题整理的效率,尤其适合用来分析已有工程、解释控制变量以及给出排查清单。但真正落到硬件调试时,仍然需要按照低电压、低电流、逐级验证的方式推进,并以实测结果作为判断依据。
另外,第一版 PCB 能够完成焊接并成功驱动电机,对我来说已经达到了电控部分最重要的目标,也为接下来安装机械夹爪和完成整机联调打下了基础。
六、下一步计划
现在电机控制部分已经基本跑通,下一步就是完成项目的机械部分。我计划设计并制作一套夹取机构,将 4310 电机、控制板和机械夹爪组合起来,把目前的电机转动进一步转换为夹爪的开合动作。
接下来主要完成以下工作:
- 设计夹爪以及电机与夹爪之间的传动、连接结构;
- 制作机械零件并完成整机装配;
- 调整夹爪的开合范围、动作速度和夹取力度;
- 进行实际物体夹取测试,验证整套系统的运行效果。
等机械部分完成并成功实现物体夹取后,这个项目也就基本结束了。到时候我会再分享最终的整机效果和夹取演示。
目前,4310 电机一体化 FOC 控制板已经从 PCB 设计、打样焊接推进到了实际驱动电机运行。最后再把控制板、电机和夹取机构组合起来,完成一次完整的夹取动作,这次参赛项目就算正式完成了。