一、系统介绍
DCTC系统的全称是Dual-channel Type-C 机器人供电系统。使用type-c接口,解决中小型机器人的充电问题,桌面NUC、迷你主机的实时供电问题。在GaN技术和C口协议充分发展的今天,存量的C口输出充电器有很多,利用现存的充电器完成供电,降低用户的使用门槛和购入成本。避免专用设备给用户的使用成本带来提高。同时兼顾便携部署。
二、设计思路
本项目基于MP4201和MP4583搭建一个电源转换板卡,输出标准ATX接口的线对板针座,同时板载一个带USB功能的MCU,对外提供5V电源方便调试,同时可快速使用上位机查看和控制逻辑,完成温度检测,控制逻辑的处理,对外输出两个GPIO接口可设置为UART或者软件I2C协议,以便多板互联,增加电流输出的功能。
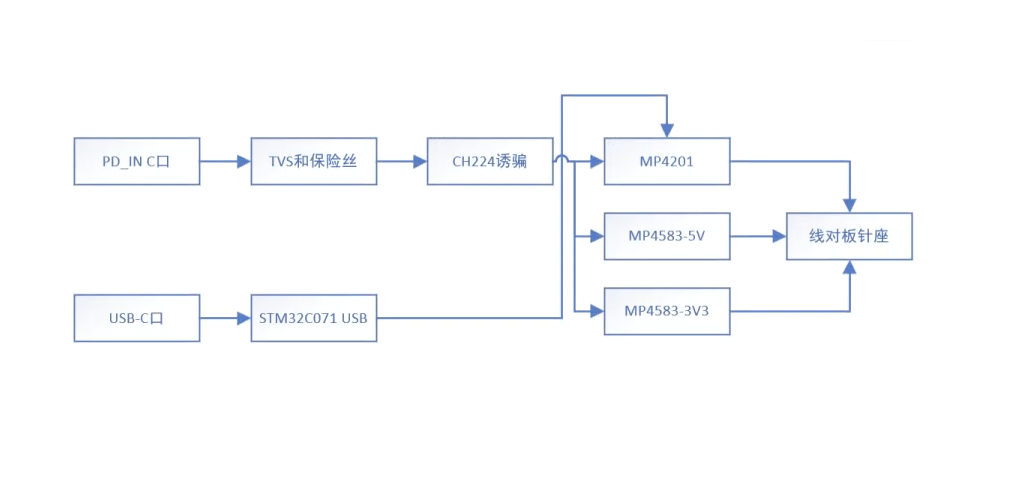
系统框图
PD_IN接口的数据线连接到PD诱骗芯片,诱骗GaN充电头完成20V、28V、48V电压的输入,优先使用48V档位协议,同时兼顾老旧65W充电头的最大20V输出。
针对ATX主板的多重供电,使用MP4201作为主降压DCDC,将输入电压降低为12V主板母线电压。使用2颗MP4583做辅助的DCDC,降压输出5V和3V3电压,为主板、硬盘、待机电源等使用,宽电压输入使得不管PD协议电压为12V还是高达48V,都可以从容应对。
被动器件中电容选择的高耐压值,输入输出均设置多个MLCC搭配电解电容。电感的饱和电流均大于电源芯片最大输出电流。板载多颗NTC热敏电阻STM32C071芯片,可完成温度采集、MP4583输出检测、MP4201的逻辑控制。
三、原理图设计
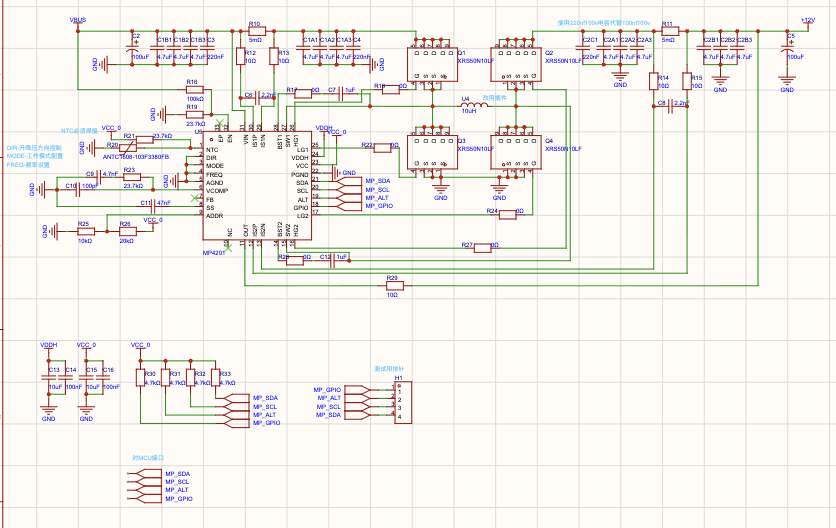
MP4201是四开关同步升降压电源芯片,选择PDFN-8封装的NMOS管,耐压值可达100V电流,富有余量地适配此使用场景。在内部LDO引脚外围放置1uF和100nF电容。NTC引脚需连接分压电阻和NTC热敏电阻的中点,此电路连接到VCC和GND之间。ADDR引脚连接到两个电阻的中点,焊接时调整电阻阻值比例或者0R电阻短接,以选择不同的地址。DIR,MODE和FERQ引脚连接到GND上。BST和SW在经过1UF和0R电阻焊盘后连接到电感。HG和LG经过0R电阻焊盘后连接到MOS管的S引脚。
四、PCB设计
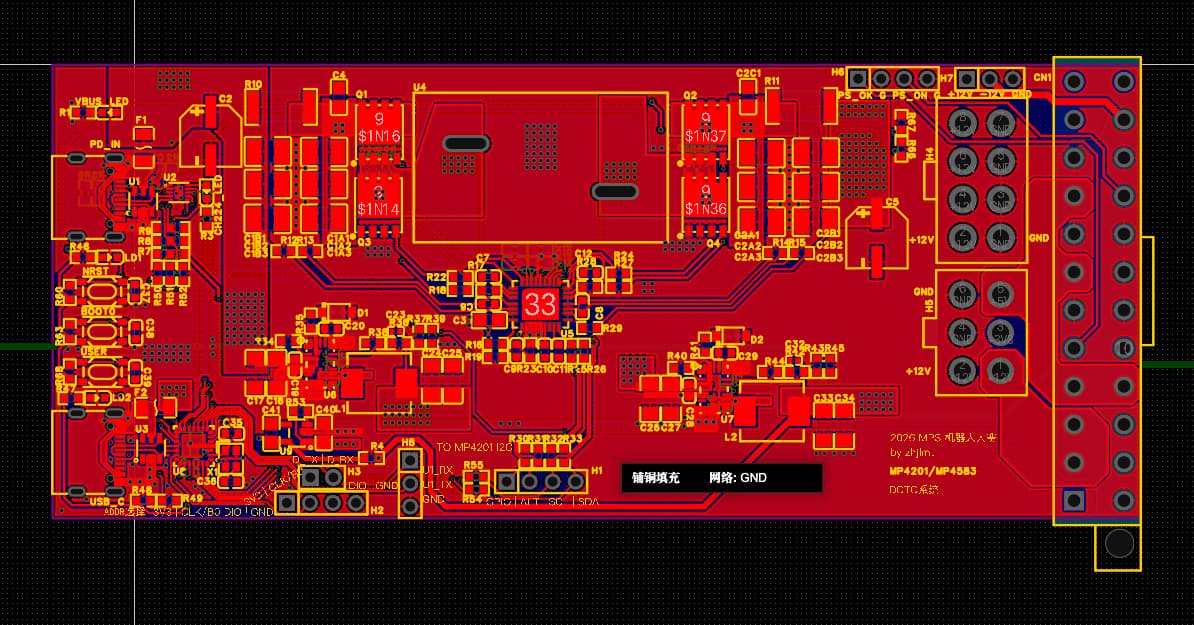
在PCB设计上 使用4层布局,TOP为芯片主要放置区域,内层1为GND平面,内层2为电源层,BOM面为NTC热敏电阻和线对板走线区域,TOP和BOM面也会铺设GND铜皮。电源芯片引脚通过填充引出,信号走线为6-8mil,辅助电源走线为10-15mil,+12V、+5V、+3V3电源大面积采用铺铜和填充,同时增加大直径的过孔散热,电源过孔尺寸为0.4/0.6mm,信号过孔为0.35/0.45mm。
在电源芯片的电源引脚处,不采用铺铜而采用填充连接,以便通过大电流。内层2的铺铜通过30mil间距分开,分成+12V和+5V两个电源网络,5V走内层方便连接到主板24PIN引脚。+3V3电源在MP4583电源芯片输出后,通过BOM面的铺铜,连接到主板24PIN引脚和SATA的6PIN引脚。电源在换层时均采用大直径的多个过孔连接。