上一篇工作:【2026 机器人模块大赛】机器人关节高精度闭环驱动模块-PCB绘制 - 市场应用解决方案 / 机器人 - MPS技术论坛
一、前期准备
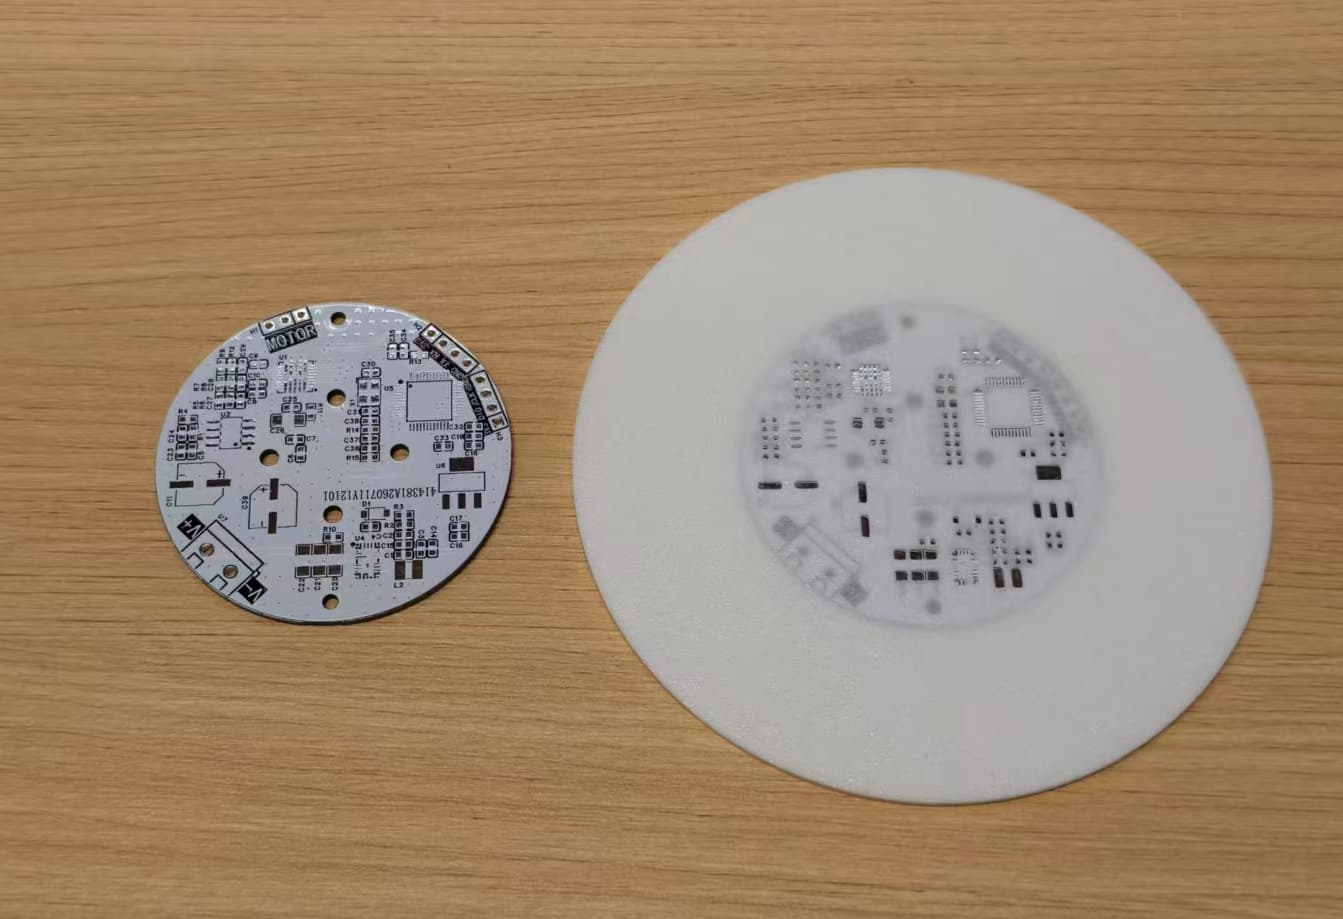
- PCB打样回来了,稍微用万用表测一下电路有无短路错误,检测无误。
- 使用3D打印机制作一个简陋的塑料钢网,用于涂焊锡膏。
- 考虑到第一次使用各个元件,电源部分最为重要,且该芯片封装较难焊接,因此对这部分进行焊接测试。
二、焊接测试
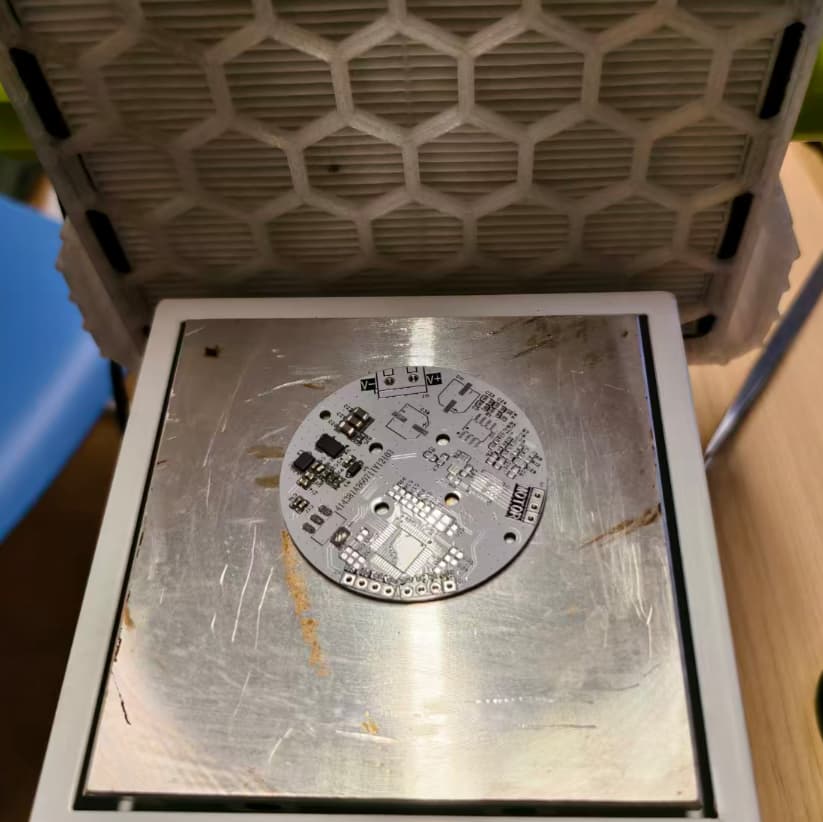
- 焊接使用温度230°即可。这次不小心开到了300°,导致PCB都发黄了,电容也变色了。
- 测试电源输出,根据手册计算输出电压未4.8V,但是万用表测量输出为0。
- 经过检查,发现是En引脚的上拉电阻未正确焊接,通过电烙铁补上后,测量输出在4.8V左右,电路正常运行。
三、后续计划
后续继续完成各个元件的焊接,随后写代码和测试电路。