一. 作品简介(100-200字)
这一款能说话、能行走、能拾音、能看懂、能跟随、智能机器人。可以用来当做日常陪伴,具备物联网功能,能够控制家里的智能家居设备等。采样模块化设计原则,可以后期添加自定义模块,比如头部的FOC模组(基于MPS芯片的STM32模组)、前面的小智模组(ESP32S3模组)、底部的行走模组(树莓派),这三个模组都能独立运行!而且头部上盖可以替换其他接口,并预留了滑环线路,比如接舵机、步进电机等方便添加其他功能。
(1)作品名称、作者(MPS用户名)、作品照片;
作品名称:基于MPS的智能家居六能交互机器人
作者:sdcwhy
作品照片:


可替换的摄像头模组
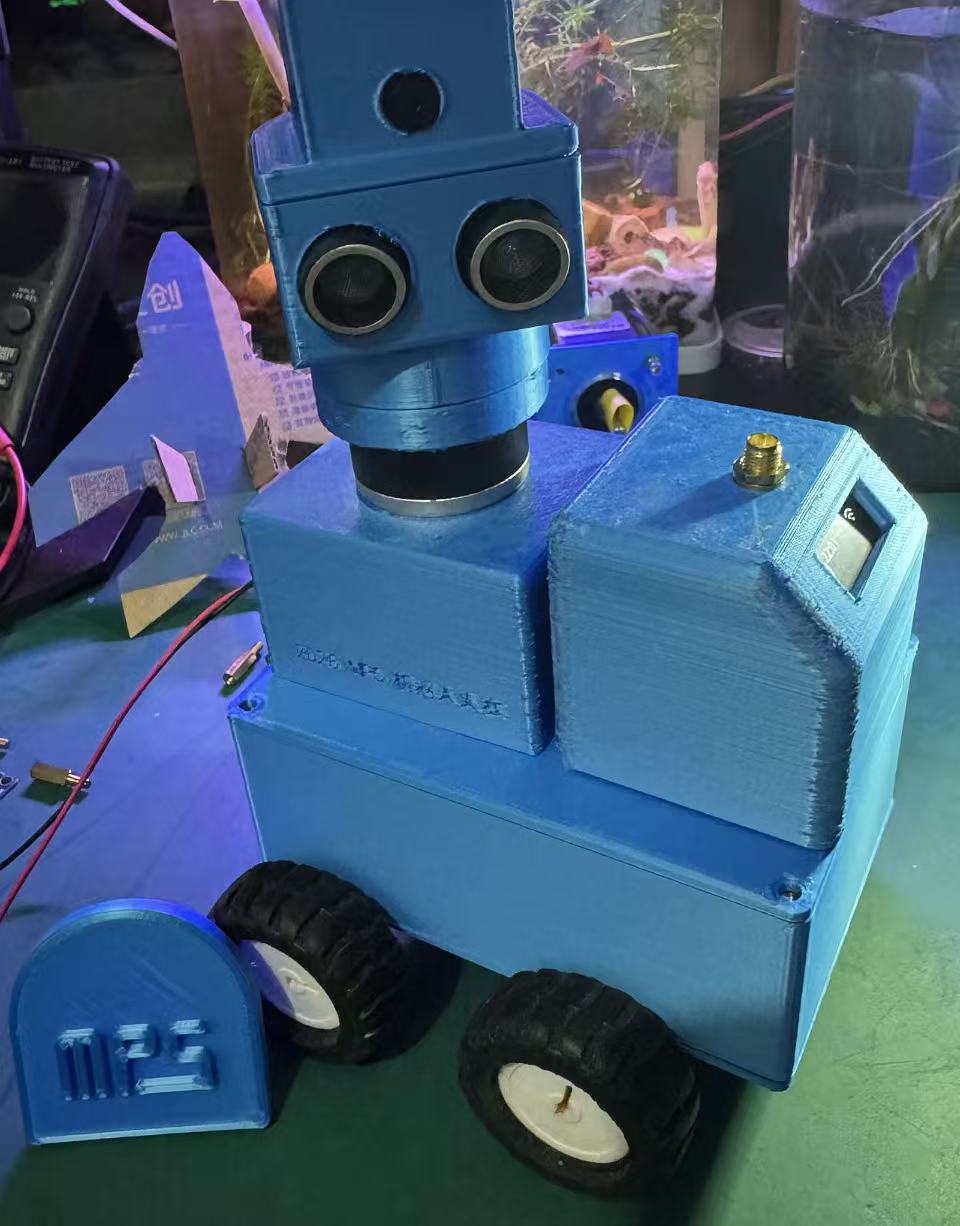
可替换的步进电机模组

(2)作品功能介绍;
这是一款基于MPS的智能机器人,内置小智AI,具备语音对话聊天功能、运动控制功能,能够通过语音、WebUI进行控制,能通过机器人查看、控制家庭设备。
(3)物料清单及简介,如使用的板卡、芯片、模块等。
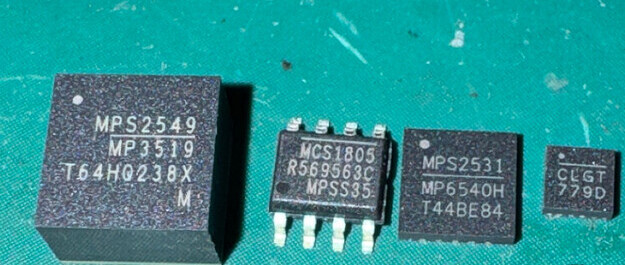
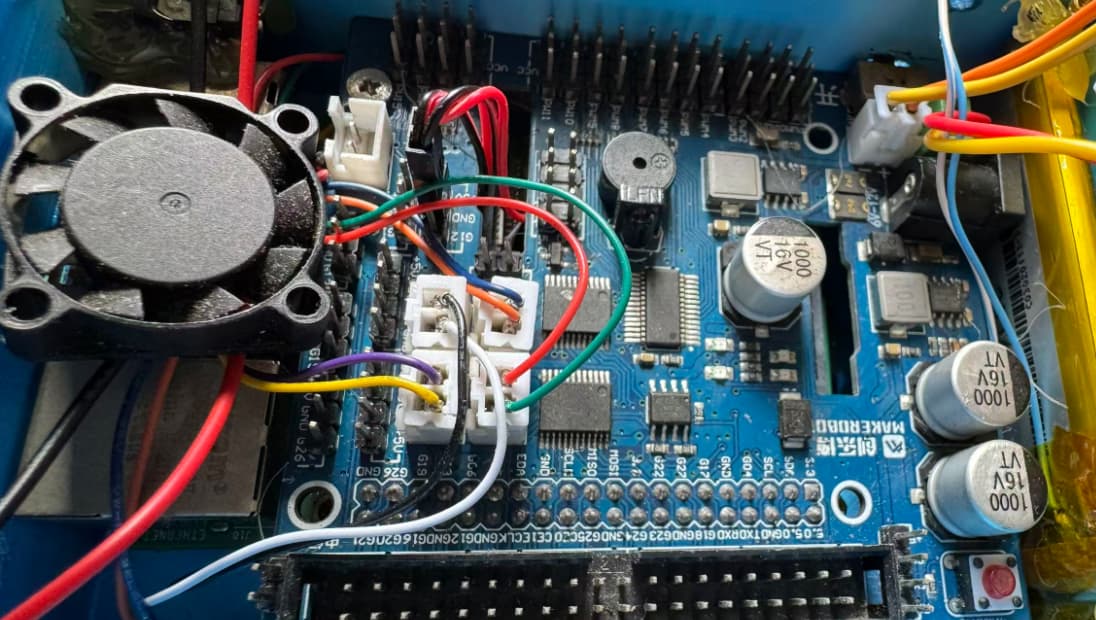
1. MPS 核心芯片组(控制板)
表格
| 芯片型号 | 类型 | 数量 | 核心功能 |
|---|---|---|---|
| MPM3519 | 同步降压电源芯片 | 1 | 宽压输入大电流稳压,整机供电 |
| MP6540H | 三相 BLDC 驱动芯片 | 1 | 内置三相半桥,驱动无刷电机 |
| MA600A | TMR 磁角度传感器 | 1 | SPI 读取转子绝对角度,FOC 位置反馈 |
| MCS1805 | 隔离霍尔电流传感器 | 1 | 相电流采样,电流闭环、过流保护 |


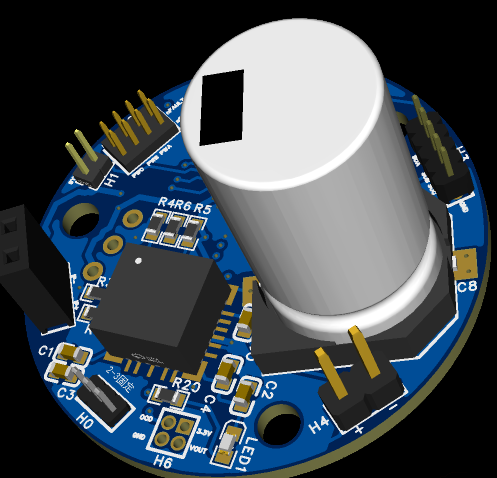
PCB及实物图

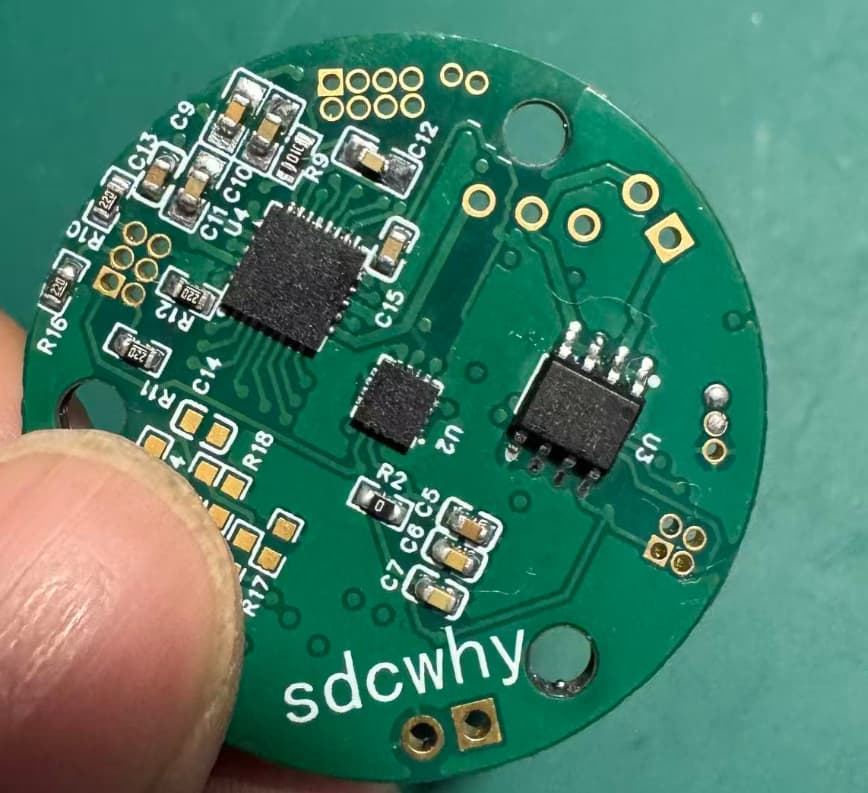
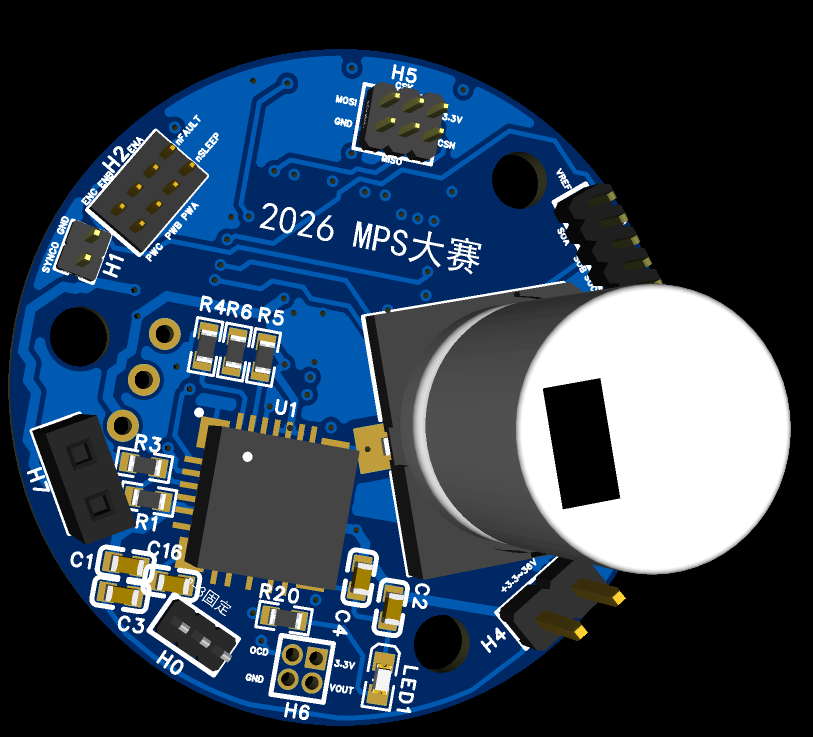
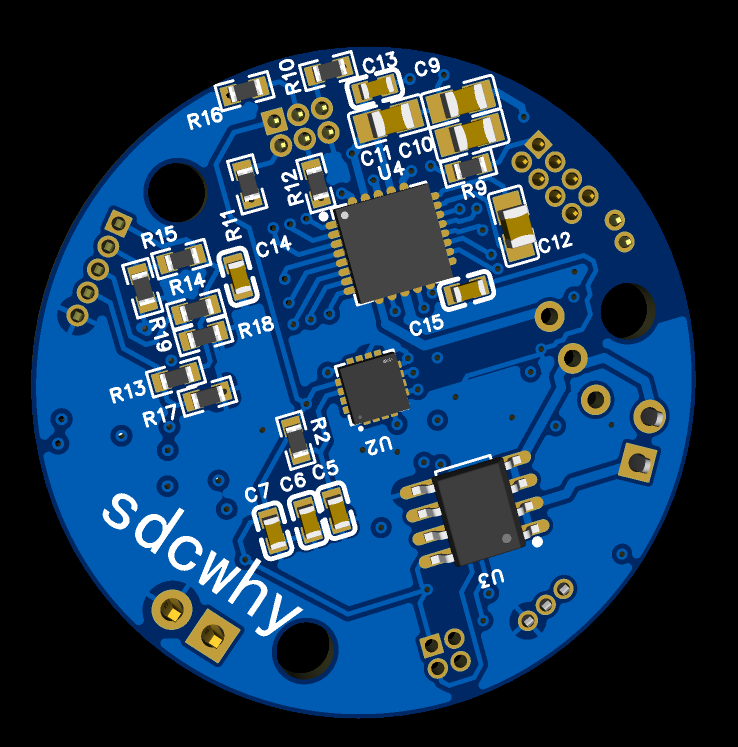
2. 主控与计算单元
表格
| 物料名称 | 规格型号 | 数量 | 功能说明 |
|---|---|---|---|
| 主控核心板 | STM32F103C8T6 | 1 | FOC 无刷电机实时控制,对接全套 MPS 芯片 |
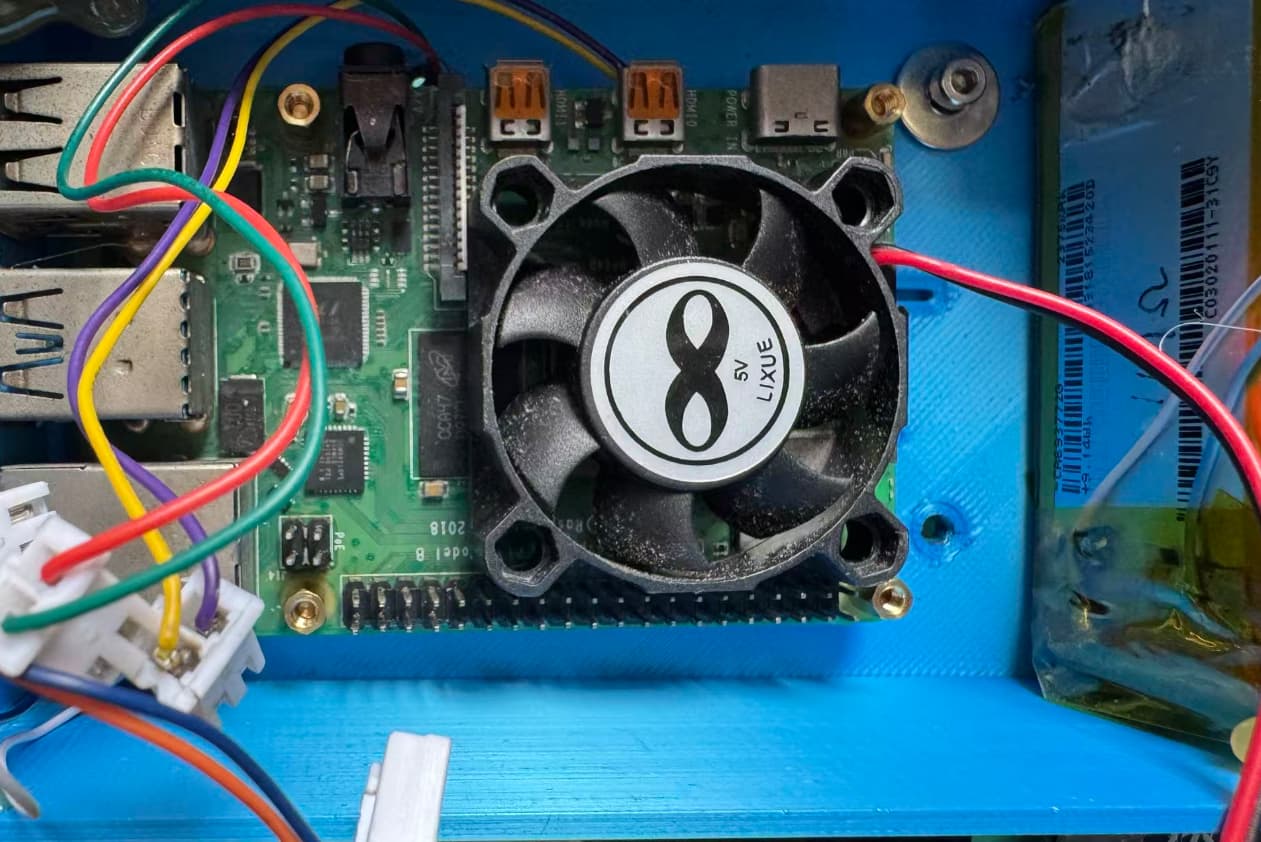
| 网关主控 | 树莓派 4B 4GB | 1 | 行走控制、WebUI、MQTT 网关、串口桥接 |
| 语音模组 | 小智 AI ESP32-S3 开发板 | 1 | 语音唤醒、ASR 识别、TTS 播报、MQTT 输出 |
| 摄像头模组 | ESP32-Cam | 1 | 远程监控,物体识别 |
| HAOS 中枢 | 树莓派 4B 8GB | 1 | 智能家居核心控制设备 |
3. 运动执行与外设
表格
| 物料名称 | 规格 | 数量 | 说明 |
|---|---|---|---|
| 无刷电机 | 2804 直流无刷 | 1 | 取料执行机构 |
| 减速电机 | N20 6V 100rpm | 4 | 底盘四轮行走 |
| 步进电机模块 | S42H40 | 1 | 执行指定任务 |
| 直流电机驱动 | 树莓派扩展板 | 1 | 驱动四路 N20 电机 |
| 超声波模块 | HC-SR04 | 1 | 避障测距,20cm 安全阈值 |
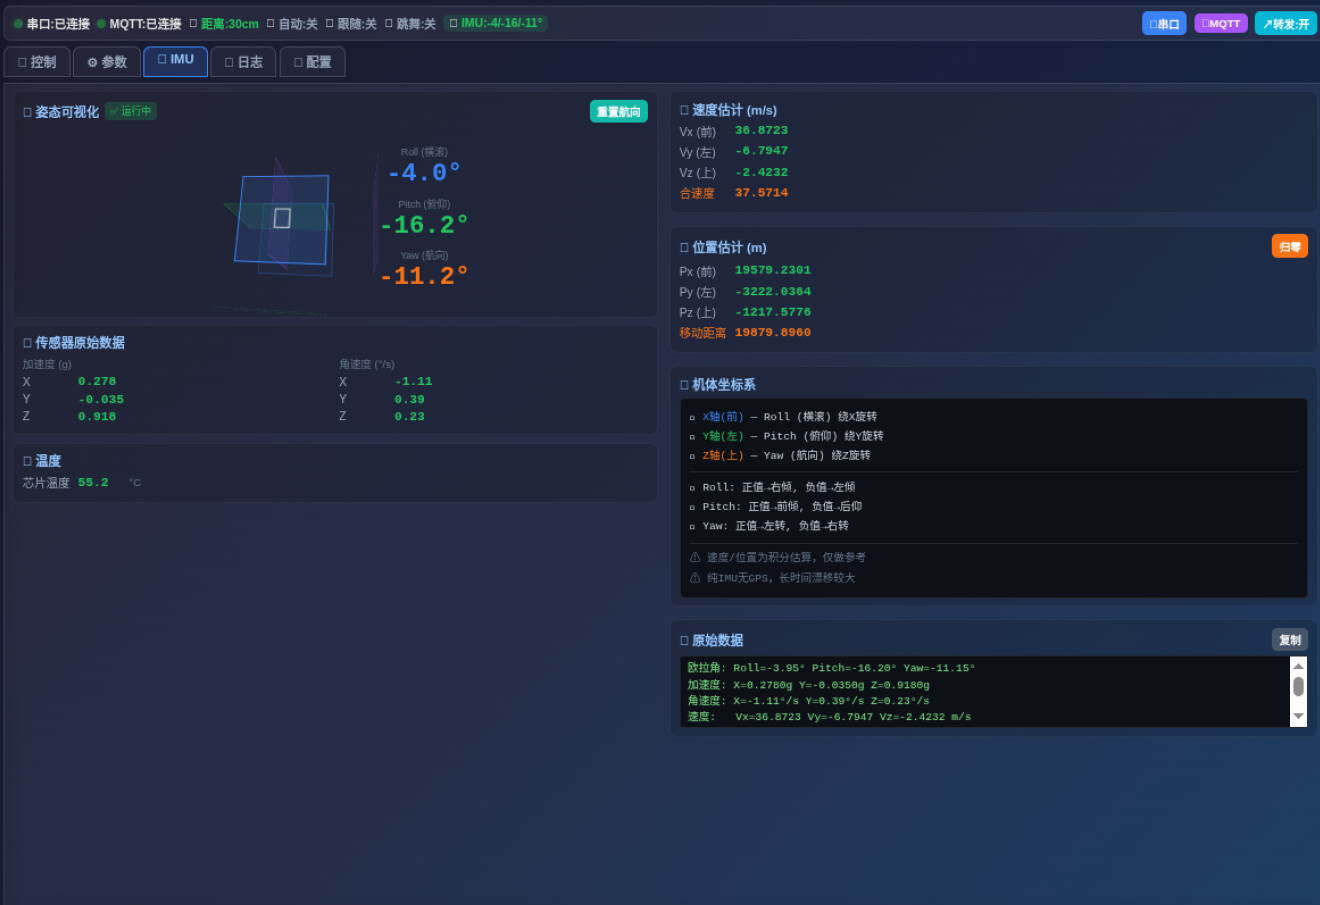
| 三轴加速度模块 | MU6050 | 1 | 实时显示小车坐标系 |
| 滑环 | 微型帽式滑环 | 1 | 头部旋转供电与信号 |
| 电池模组 | 12V 动力电池组 | 1 | 整机供电 |
二.系统框图
【设计思路】
项目采用四层分布式解耦架构,自上而下分为语音交互层、决策网关层、实时控制层、执行硬件层。 STM32专注8kHz实时FOC电机控制,树莓派负责行走、WebUI、MQTT物联网转发,小智AI提供语音入口,最终接入HAOS家庭中枢实现全屋联动。

【系统软硬件介绍】

【软件数据流实现框图】

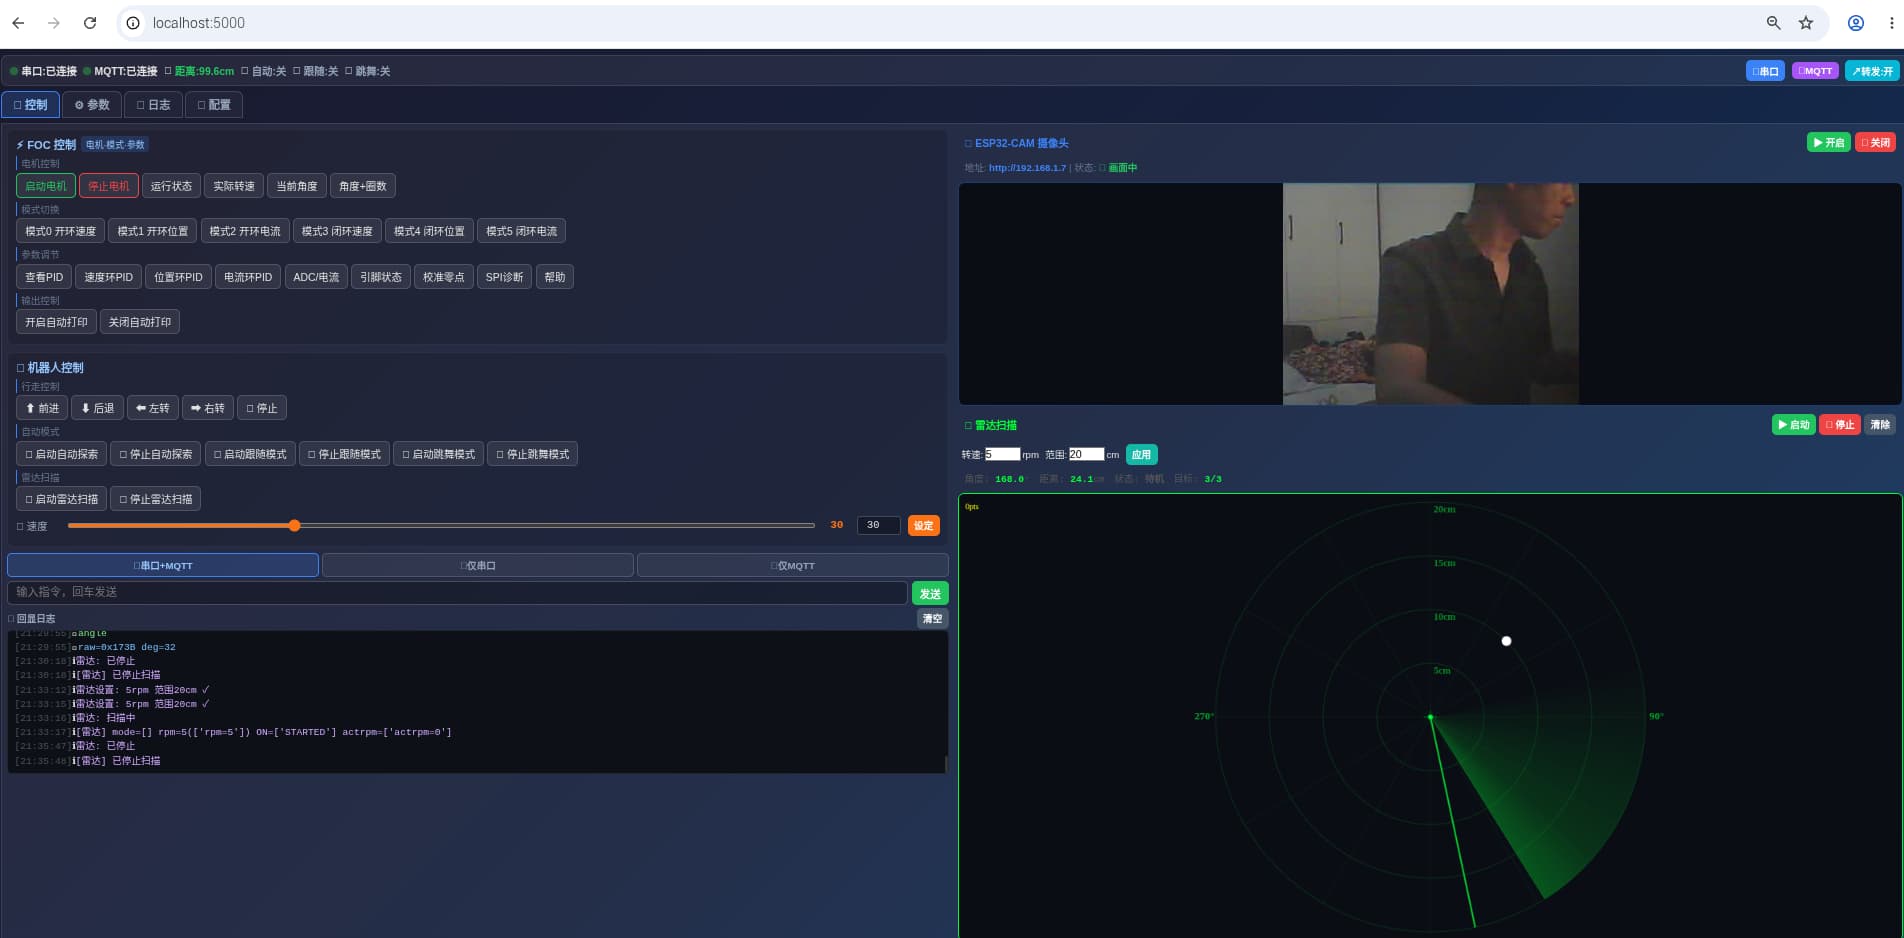
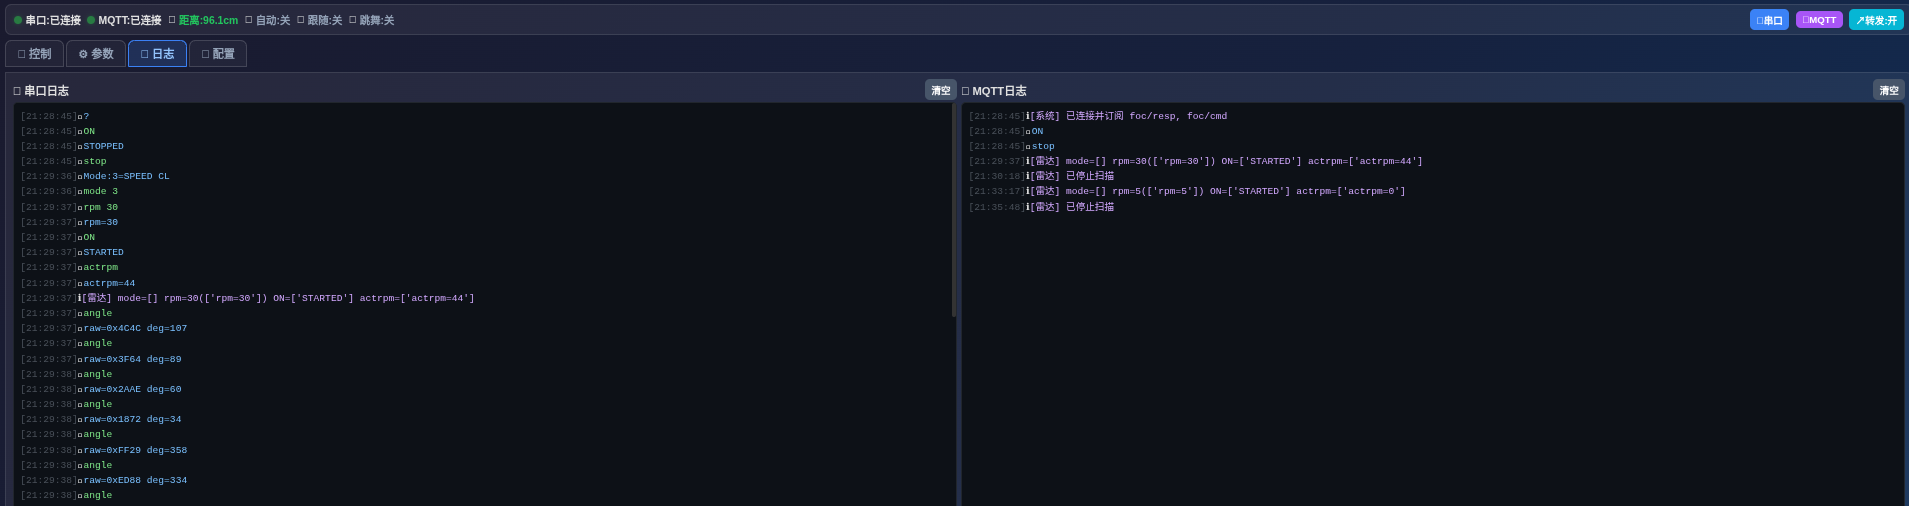
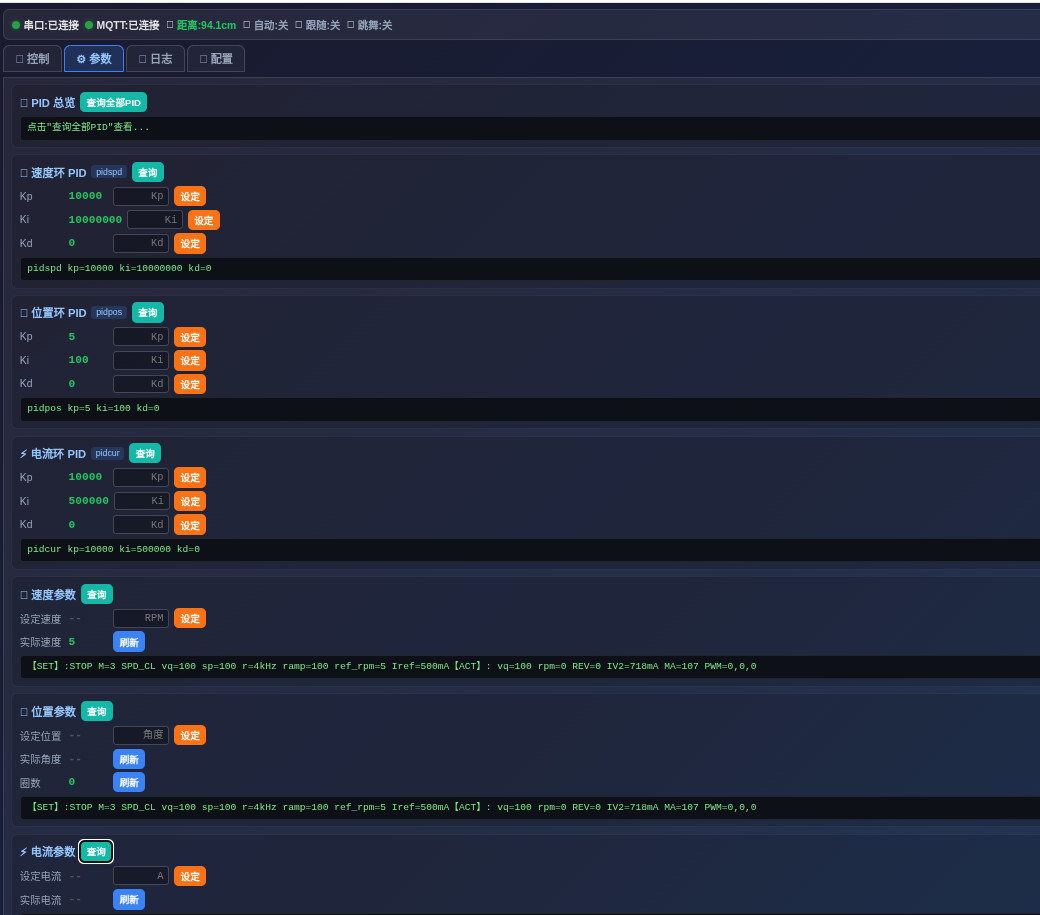
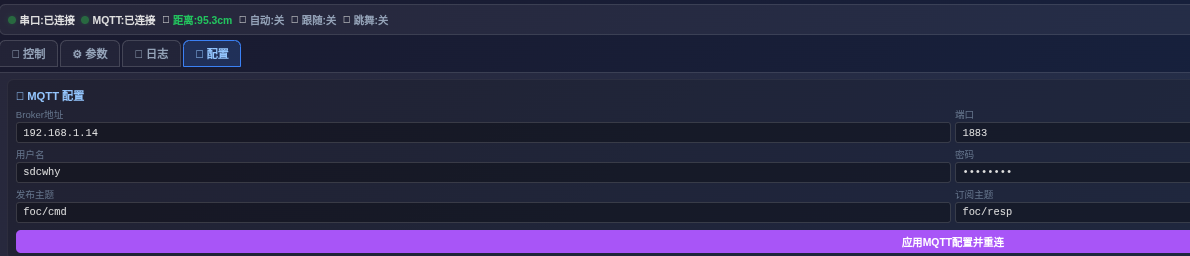
【WebUI界面】
【HAOS界面】

【部分制作过程】
1.芯片到货
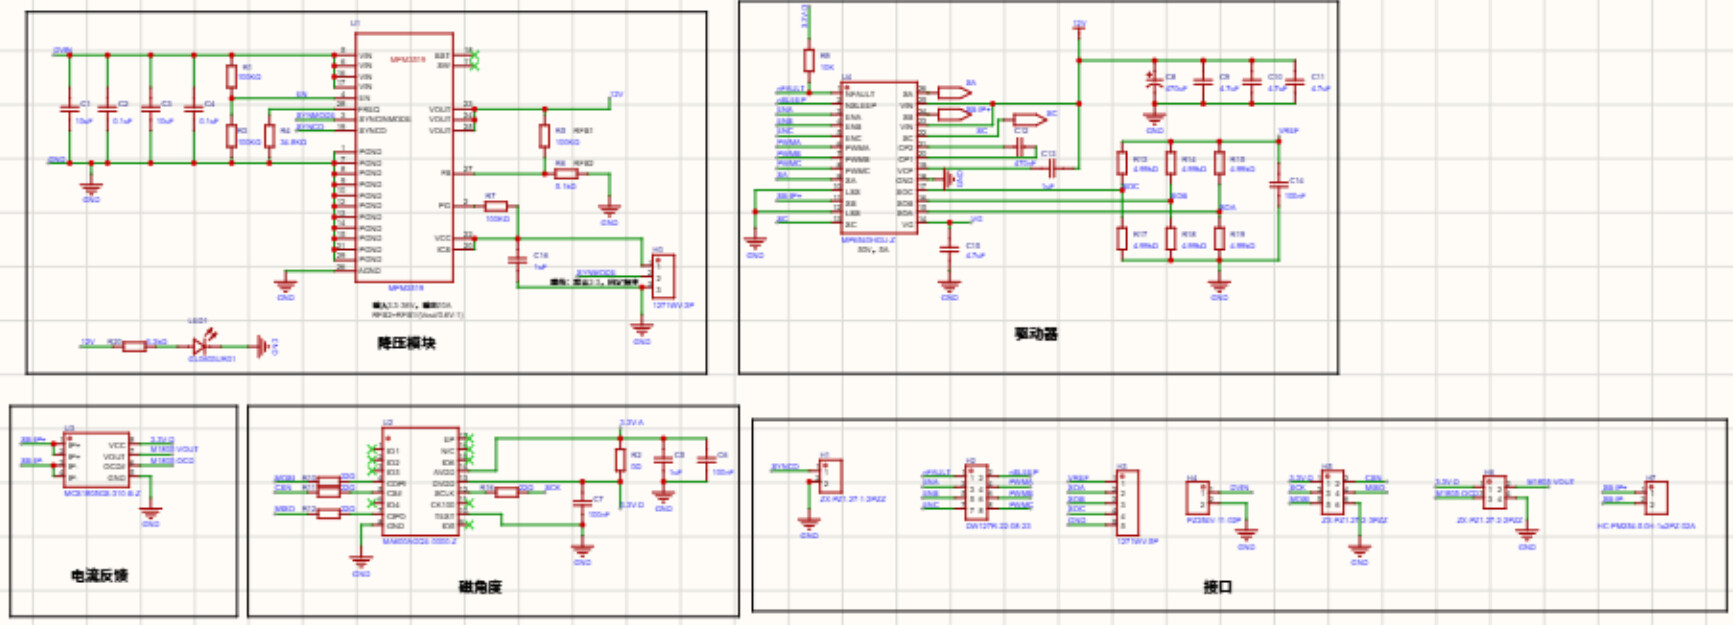
2、原理及PCB设计
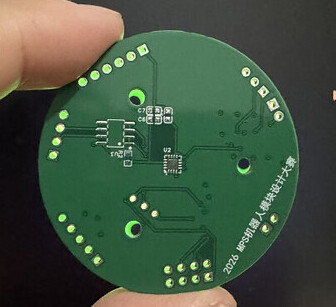
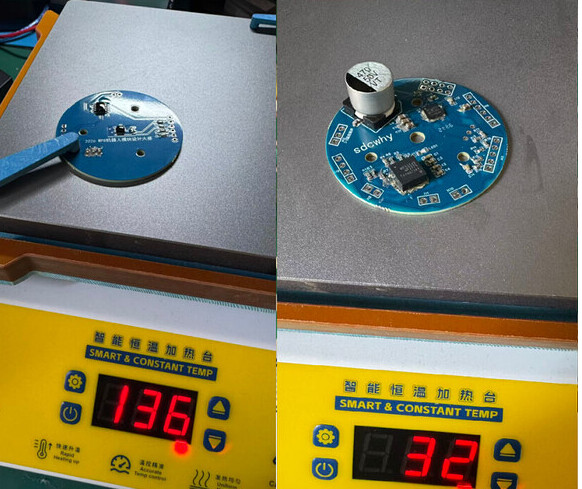
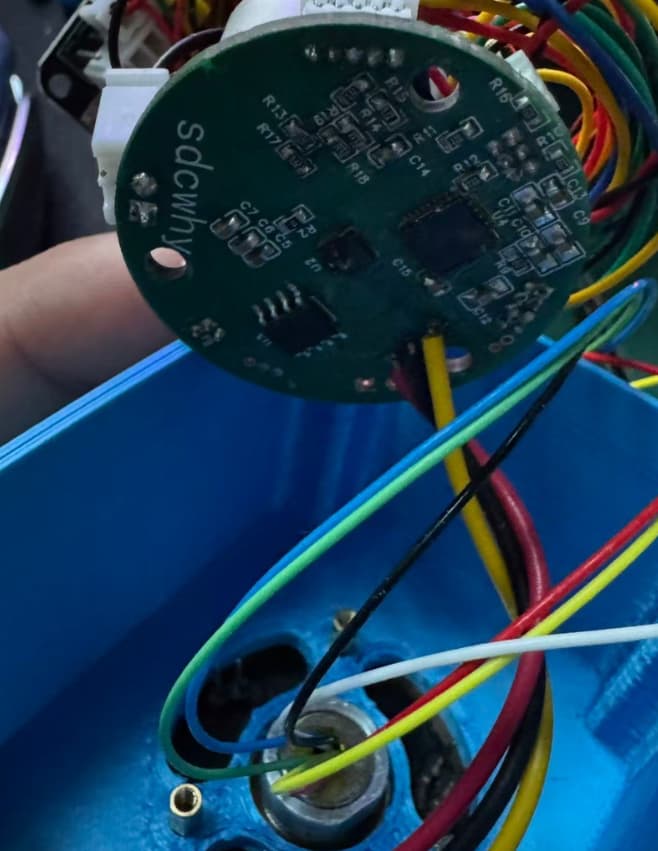
3、焊接
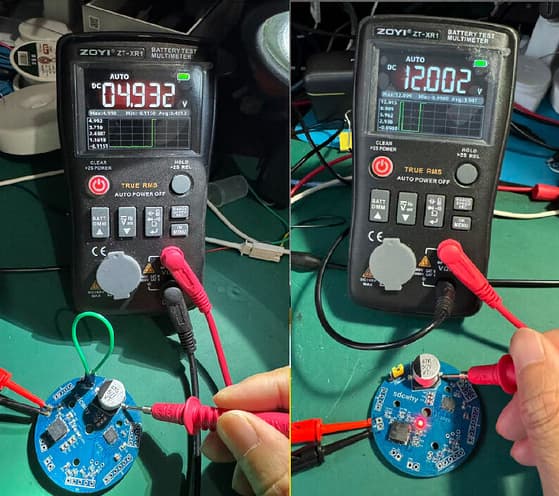
4、PCB测试,查找bug
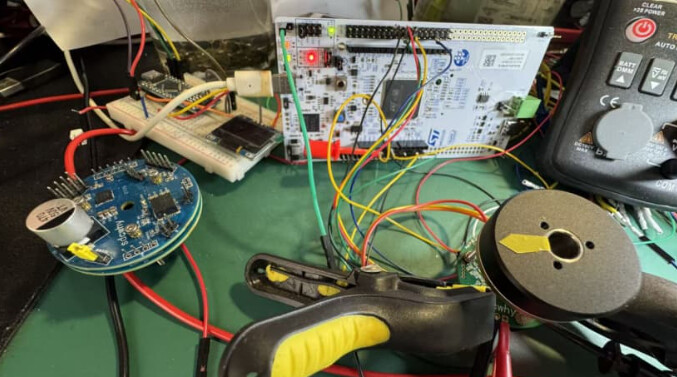
5、驱动测试
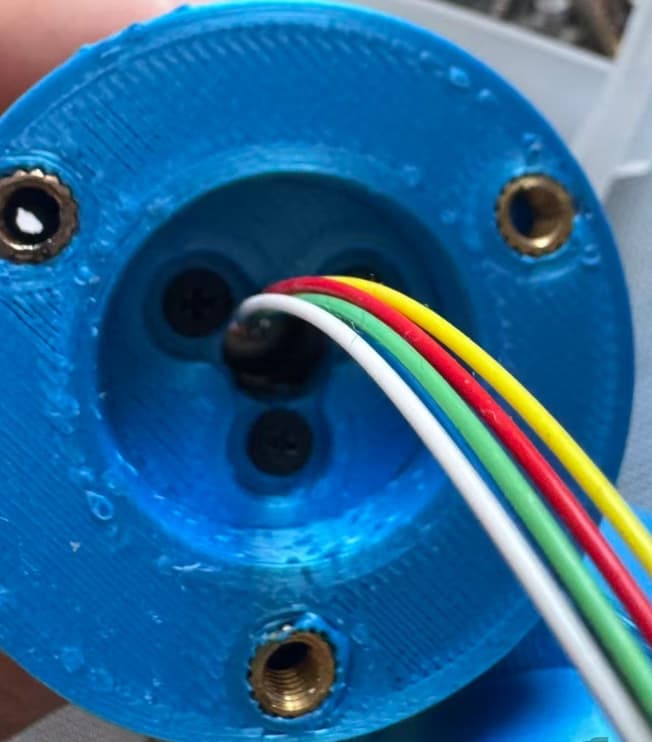
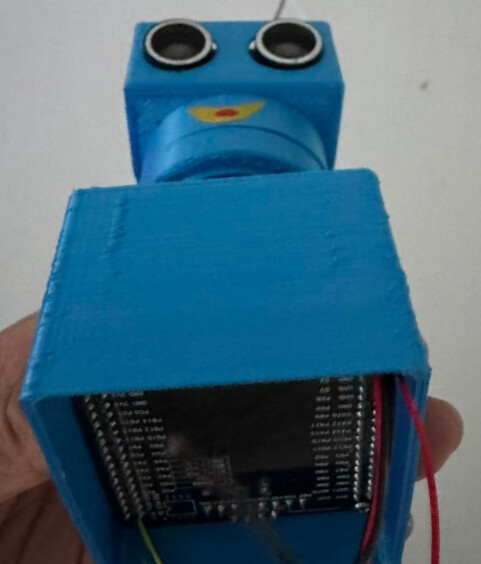
6、设计外壳并3D打印
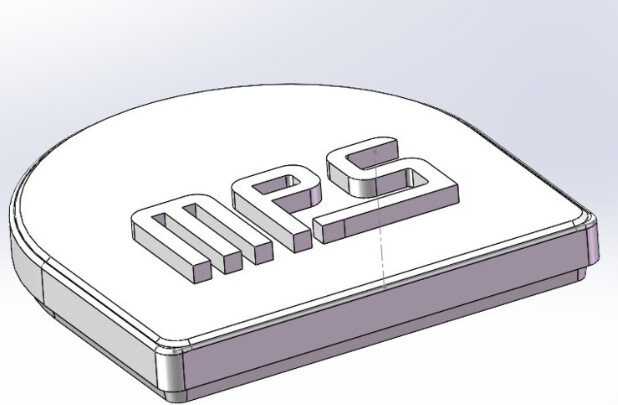
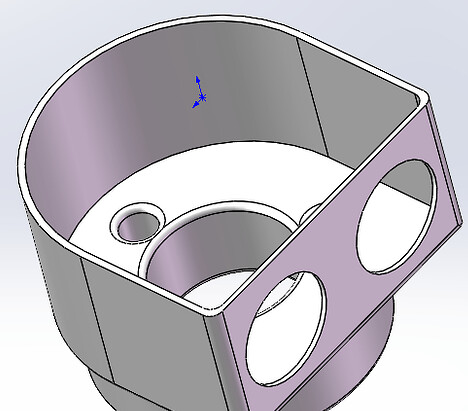
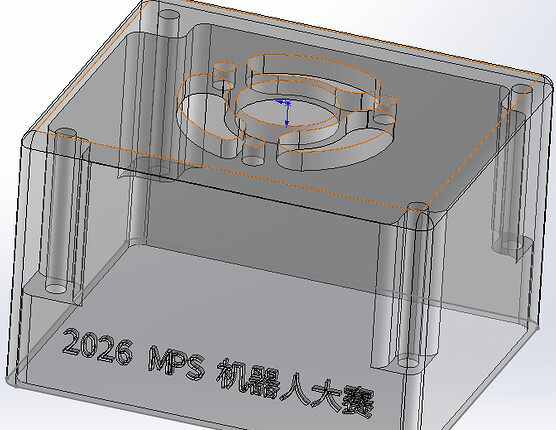
7、组装
三. 各部分功能说明
(一)MPS无刷控制板及STM32
核心职责:高精度实时FOC磁场定向控制,不涉及上层业务,纯电机实时控制。
MPM3519:宽压输入大电流降压,为整套控制板稳定供电
MP6540H:三相半桥驱动,接收SVPWM信号放大驱动电机
MA600A:SPI读取转子绝对角度,位置/速度闭环反馈源
MCS1805:隔离采样相电流,电流闭环+过流保护
6种控制模式:
模式0 速度开环 | 模式1 位置开环 | 模式2 电流开环
模式3 速度闭环 | 模式4 位置闭环 | 模式5 电流闭环
安全机制:电压斜坡缓启动、堵转检测、电流零点自动校准、nFault故障捕获

(二)树莓派4B
核心职责:承上启下的网关中枢,行走控制+人机交互+物联网转发。
行走控制:GPIO驱动四路N20电机,前后左右差速转向
超声波:20cm安全阈值,前进时实时监测,遇障自动停车;
步进电机模块:完成一些指定旋转任务
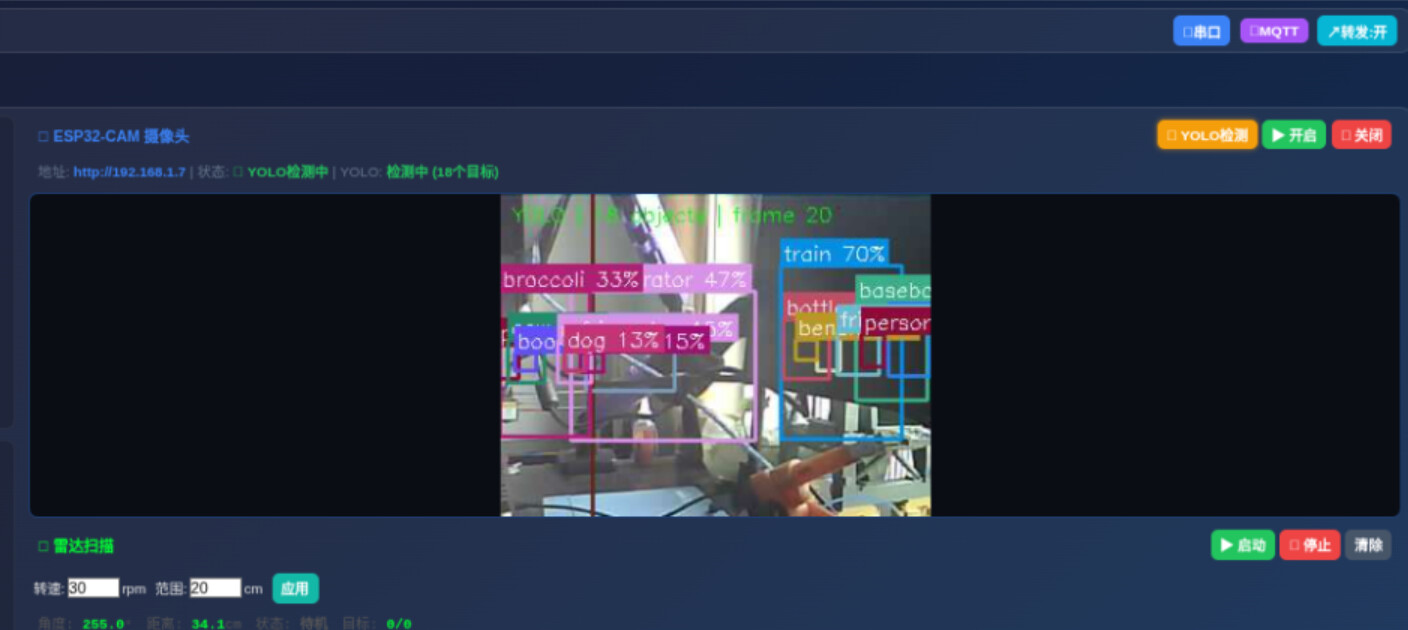
摄像头模块:远程查看监控、识别物体
三轴加速度模块:实时显示机器人坐标系
自动探索:独立线程运行,遇障转向、四面受困后退算法
跳舞模式:电机已随机速度和角度进行间隔的动作,增加PID的值使其震荡,模拟摇头舞
雷达扫描模式:模拟军用雷达扫描周边物体,并已雷达图中显示实际位置
串口桥接:双向透传STM32的FOC指令与状态回显
Web可视化:Flask深色控制面板,快捷指令+双日志实时刷新
MQTT网关:对接HAOS,语音指令下发、机器人状态上报

(三)小智AI语音车头
核心职责:自然人机交互入口,语音控制机器人+智能家居。
语义解析后通过MQTT下发指令到树莓派
支持两类指令:机器人运动类、家居设备控制类
TTS语音播报机器人状态、操作结果、告警信息
滑环供电支持头部360°旋转,线材不缠绕
(四)HAOS家庭中枢
核心职责:全屋物联网中枢,机器人融入智能家居生态。
MQTT Broker服务端,统一消息中转
远程查看机器人运行状态、下发指令
四. 作品源码
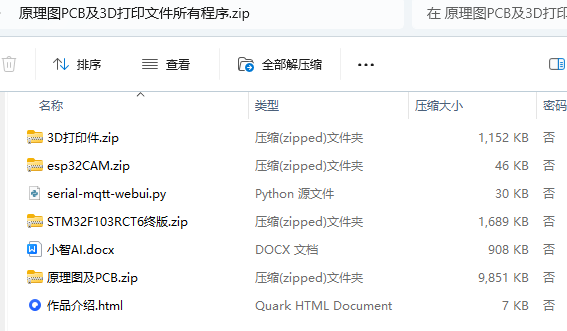
原理图PCB及3D打印文件所有程序.zip (13.4 MB)
五. 作品功能演示视频
跳舞模式展示
雷达扫描
摄像功能,可以遥控小车查看家中各个角落了,还可以识别物体
探索模式及跟随模式测试
姿态可视化
【基于MPS的智能家居六能交互机器人】项目提交视频
https://www.bilibili.com/video/BV1w6bX6ZEwB/?share_source=copy_web&vd_source=53a8a4f67380a27003b68ed1814f9e5a
六. 项目总结
【总结】
项目从芯片选型到整机联调历时两个多月,项目选定四款 MPS 核心芯片作为硬件基础,分别覆盖电源、驱动、位置反馈、电流反馈四大核心环节。我是第一次设计PCB,其中原理图与 PCB 设计后进行首轮打样,发现PCB短路无法使用。然后又进行了PCB设计,共4次打样,调试过程中遇到电源输出异常问题:MPM3519 设置输出 12V,但实际输出在 3~6V 波动,反馈引脚 FB 电压仅 0.2V 左右。经排查与社区大佬指导,最终定位为”VCC 引脚遗漏 1uF 去耦电容”,补焊电容后电源输出立即恢复正常,验证了 MPS 电源芯片对供电引脚滤波的严格要求。
本项目从零开始完成了硬件设计、算法开发、结构组装、智能联动的完整开发流程,深度验证了 MPS 系列芯片在机器人运动控制场景的优异性能,同时构建了 “感知 - 决策 - 执行 - 交互” 完整的机器人技术体系。
后续可从三个方向继续优化:一是优化机械结构与外观设计,提升整机集成度与美观度;二是增加更多环境传感器,拓展机器人的自主导航与场景识别能力;三是深化 HAOS 自动化规则,实现更多家居场景下的机器人自动任务,让作品从演示原型向实用化进一步迈进。
【创新性】
1、打破传统参赛作品 “单一电机控制 Demo” 的局限,将机器人运动能力与全屋智能家居生态深度绑定,定位为「家庭移动交互终端 + 智能设备执行节点」—— 既是可移动的语音陪伴助手,也是智能家居的移动控制入口,拓展了机器人的家庭场景价值。
2、 模块化设计,可玩性强。 头部、行走、主控三大模组完全独立,头部预留微型滑环与标准接口,支持 360° 旋转不绕线,可替换舵机、步进电机、摄像头等拓展组件。
【实用性】
1、作为日常陪伴机器人,其语音对话与跟随功能能提供基础的情感交互。
2、作为智能家居中控,通过与HAOS平台的深度集成,控制家庭中的灯光、空调、扫地机器人等各种设备。
3、还可以开启摄像头,远程控制行走巡视家中角落。
【技术表现水平】
作品定位为一款集运动控制、AI交互与物联网功能于一体的综合性服务机器人。以“0芯片及PCB设计使用经验”的小白身份,借助AI工具与社区支持,完成了基于MPS的多种芯片联合使用,从方案构思到实物验证的完整创作流程。从芯片选型、硬件设计、FOC算法、语音交互到智能家居联动,打通了机器人开发的完整技术栈。该机器人以“六能”为核心亮点,旨在通过高度模块化的硬件架构与软件生态,探索家用机器人的实用形态与技术边界。
【必选物料使用程度】
从电源开始,到驱动选择,再到反馈,闭环选择,将MPS各类型必须芯片均得到充分发挥:
MPM3519(电源)-将动力电池转换为系统需要的12V输出,提供核心稳定的持续动力。
MP6540H(电机驱动)-负责无刷电机的驱动,能够精准、灵敏、快速的完成响应动作。
MA600A(角度传感)-通过精细的角度计算,无感传导,实现精确、稳定的FOC位置及速度闭环控制
MCS1805(电流反馈)-通过电流采用,精准的完成电流闭环控制
【帖子分享链接汇总】
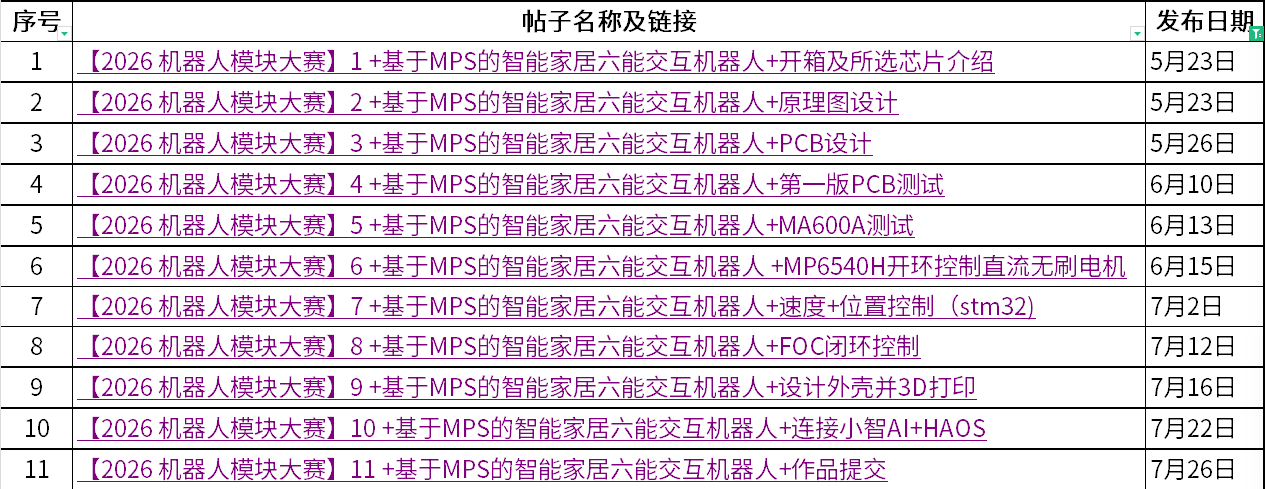
【2026 机器人模块大赛】1 +基于MPS的智能家居六能交互机器人+开箱及所选芯片介绍
【2026 机器人模块大赛】2 +基于MPS的智能家居六能交互机器人+原理图设计
【2026 机器人模块大赛】3 +基于MPS的智能家居六能交互机器人+PCB设计
【2026 机器人模块大赛】4 +基于MPS的智能家居六能交互机器人+第一版PCB测试
【2026 机器人模块大赛】5 +基于MPS的智能家居六能交互机器人+MA600A测试
【2026 机器人模块大赛】6 +基于MPS的智能家居六能交互机器人 +MP6540H开环控制直流无刷电机
【2026 机器人模块大赛】7 +基于MPS的智能家居六能交互机器人+速度+位置控制(stm32)
【2026 机器人模块大赛】8+基于MPS的智能家居六能交互机器人+FOC闭环控制
【2026 机器人模块大赛】9 +基于MPS的智能家居六能交互机器人+设计外壳并3D打印
【2026 机器人模块大赛】10 +基于MPS的智能家居六能交互机器人+连接小智AI+HAOS
七.其他
感谢MPS、EEWORLD官方的赞助支持!感谢坛友、网友们的大力支持!
