作者:煲仔卤煮
MPS 用户名:Zealerlu
1. 作品简介
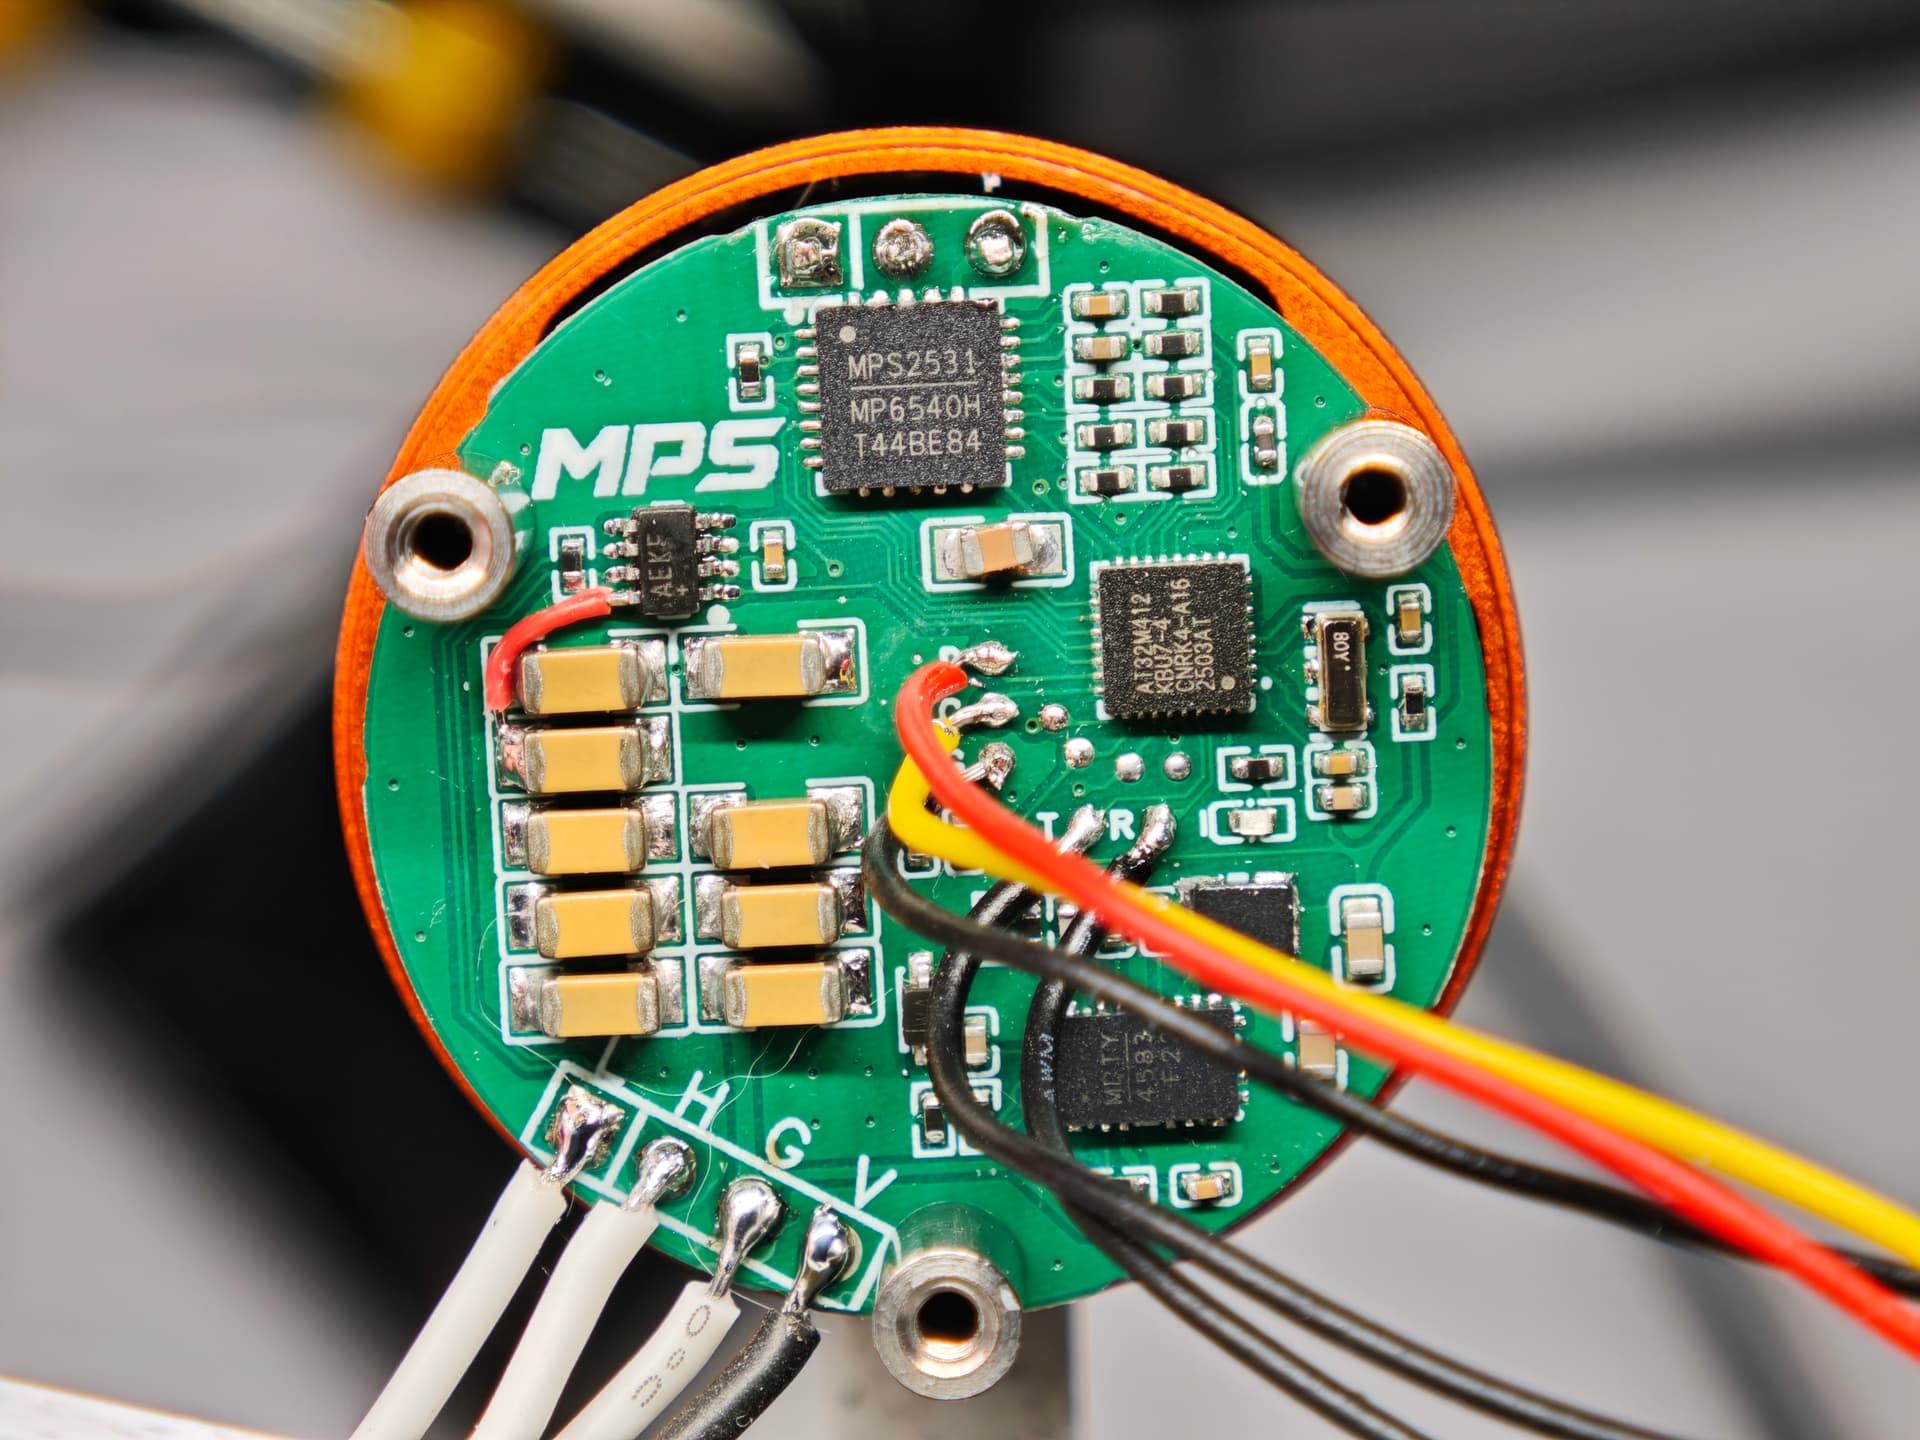
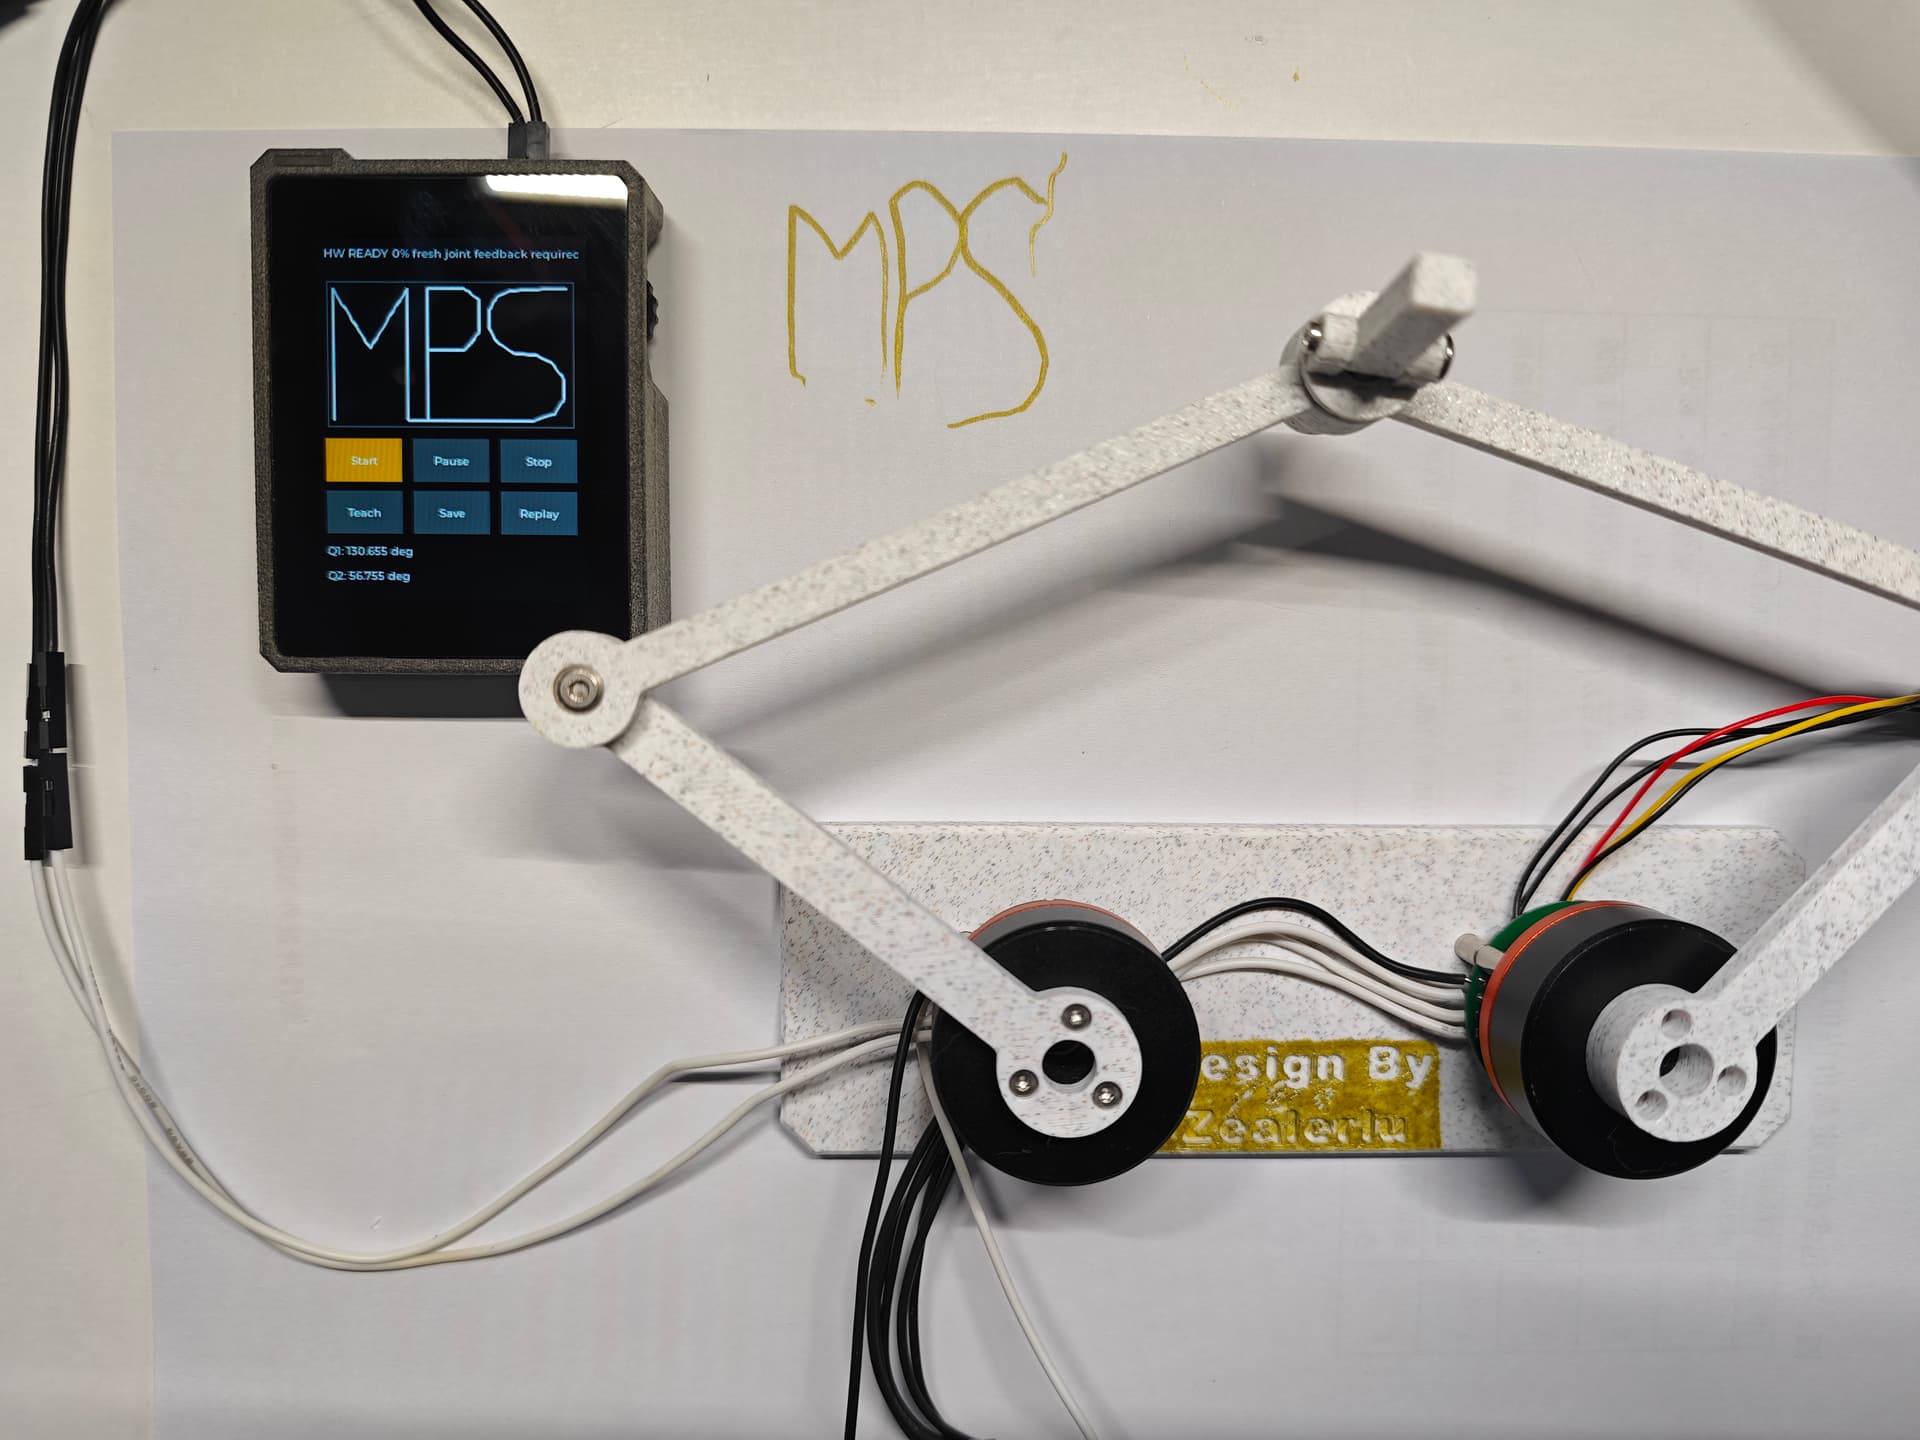
这个作品是一套面向小型机器人关节的双电机闭环驱动系统。每个节点由 AT32M412、MP4583、MP6540H 和同轴 MA600A 构成,可独立完成有感 FOC、电流环、速度环和位置环控制。系统通过 1 Mbps CAN 接收 Z-Trace(X-Track复刻改造项目) 下发的轨迹,并采用“节点预装轨迹点 + 广播 SYNC”的方式驱动五连杆机构的两个主动关节。
目前两套驱动和五连杆机构已经完成联调。Z-Trace根据预先生成的 MPS 末端轨迹,换算并下发两个关节的目标位置,最终由五连杆末端夹笔在纸面留下了实际的 MPS 字样。
这个项目最初其实来自两个在箱子里吃灰的小云台电机。看到 EEWORLD 和 MPS 联合举办机器人模块创新大赛以后,我正好也想试一下:AI 在这种软硬件混合、需要不断实测的项目里,究竟能帮到什么程度。
为了把这碟醋用起来,我最后画了两版驱动板、写了一套控制固件,又打印了一套五连杆机构。资料梳理、代码、测试、排障记录和帖子整理里,能交给 AI 协助的部分就尽量让它参与;但板子能不能转、两个节点能不能同步、最后能不能真的在纸上写出 MPS,还是要靠实物来回答。
饺子包得比一开始预计的大了一点,不过至少把最初设想的完整链路跑通了。下面是最终作品和参赛视频。
2. 系统总体方案
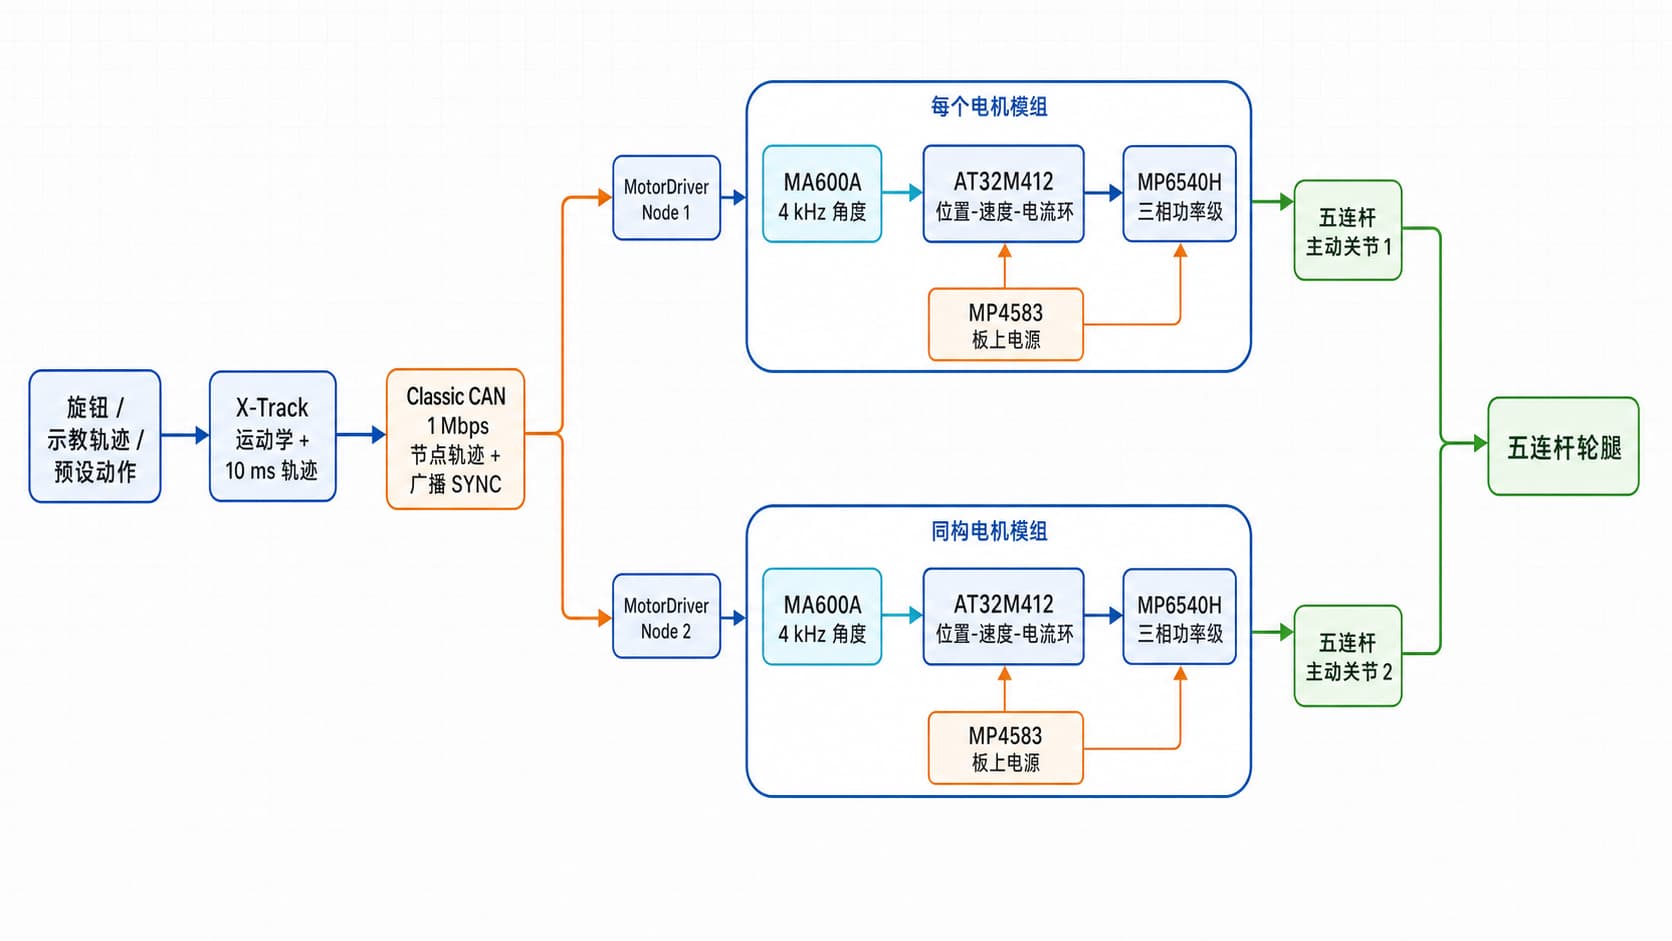
整个系统分成轨迹控制、CAN 总线、两个电机节点和五连杆机构四层:
两个驱动节点使用相同的硬件和固件,节点差异通过关节配置保存,包括 node ID、机械已知角、方向和软限位。这样不用为左右两侧维护两套工程,装配后只需要根据机构坐标分别配置。
CAN 也没有做成“收到角度就立刻执行”。Z-Trace 先把同一个 sequence 对应的关节轨迹点分别预装到 Node 1 和 Node 2,再广播 SYNC。两个节点收到匹配的 session 和 sequence 后,才会在各自的本地闭环里应用目标,避免谁先收到谁先走。
3. 作品中的 MPS 器件
这次使用了三颗 MPS 器件,刚好把电源、三相驱动和角度反馈串成一条完整链路。
3.1 MP4583:板上电源
MP4583 用于输入侧同步降压,为 MCU、传感器和驱动板低压部分供电。
电机项目里,电源看起来不像控制算法那么显眼,但它是后面所有测试的基础。两版板卡都围绕“上电默认不让电机乱动”来处理:先确认低压电源和控制状态,再逐步接入 PWM、ADC、磁编和电机负载。
3.2 MP6540H:三相电机驱动
MP6540H 负责驱动三相无刷电机。AT32M412 输出 16 kHz 中心对齐 PWM,控制侧完成 Clarke/Park、Id/Iq PI、反 Park 和 SVPWM。
项目同时使用 MP6540H 的 SOA/SOB/SOC 电流镜做三相电流反馈。调试中确认 SOx 反映的是低边器件电流,因此软件不仅要选择有效 PWM 采样窗口、重构缺失相,还要把低边器件电流方向统一转换成 FOC 的相电流正方向。
3.3 MA600A:同轴角度反馈
MA600A 用于读取电机导出轴的机械角度。
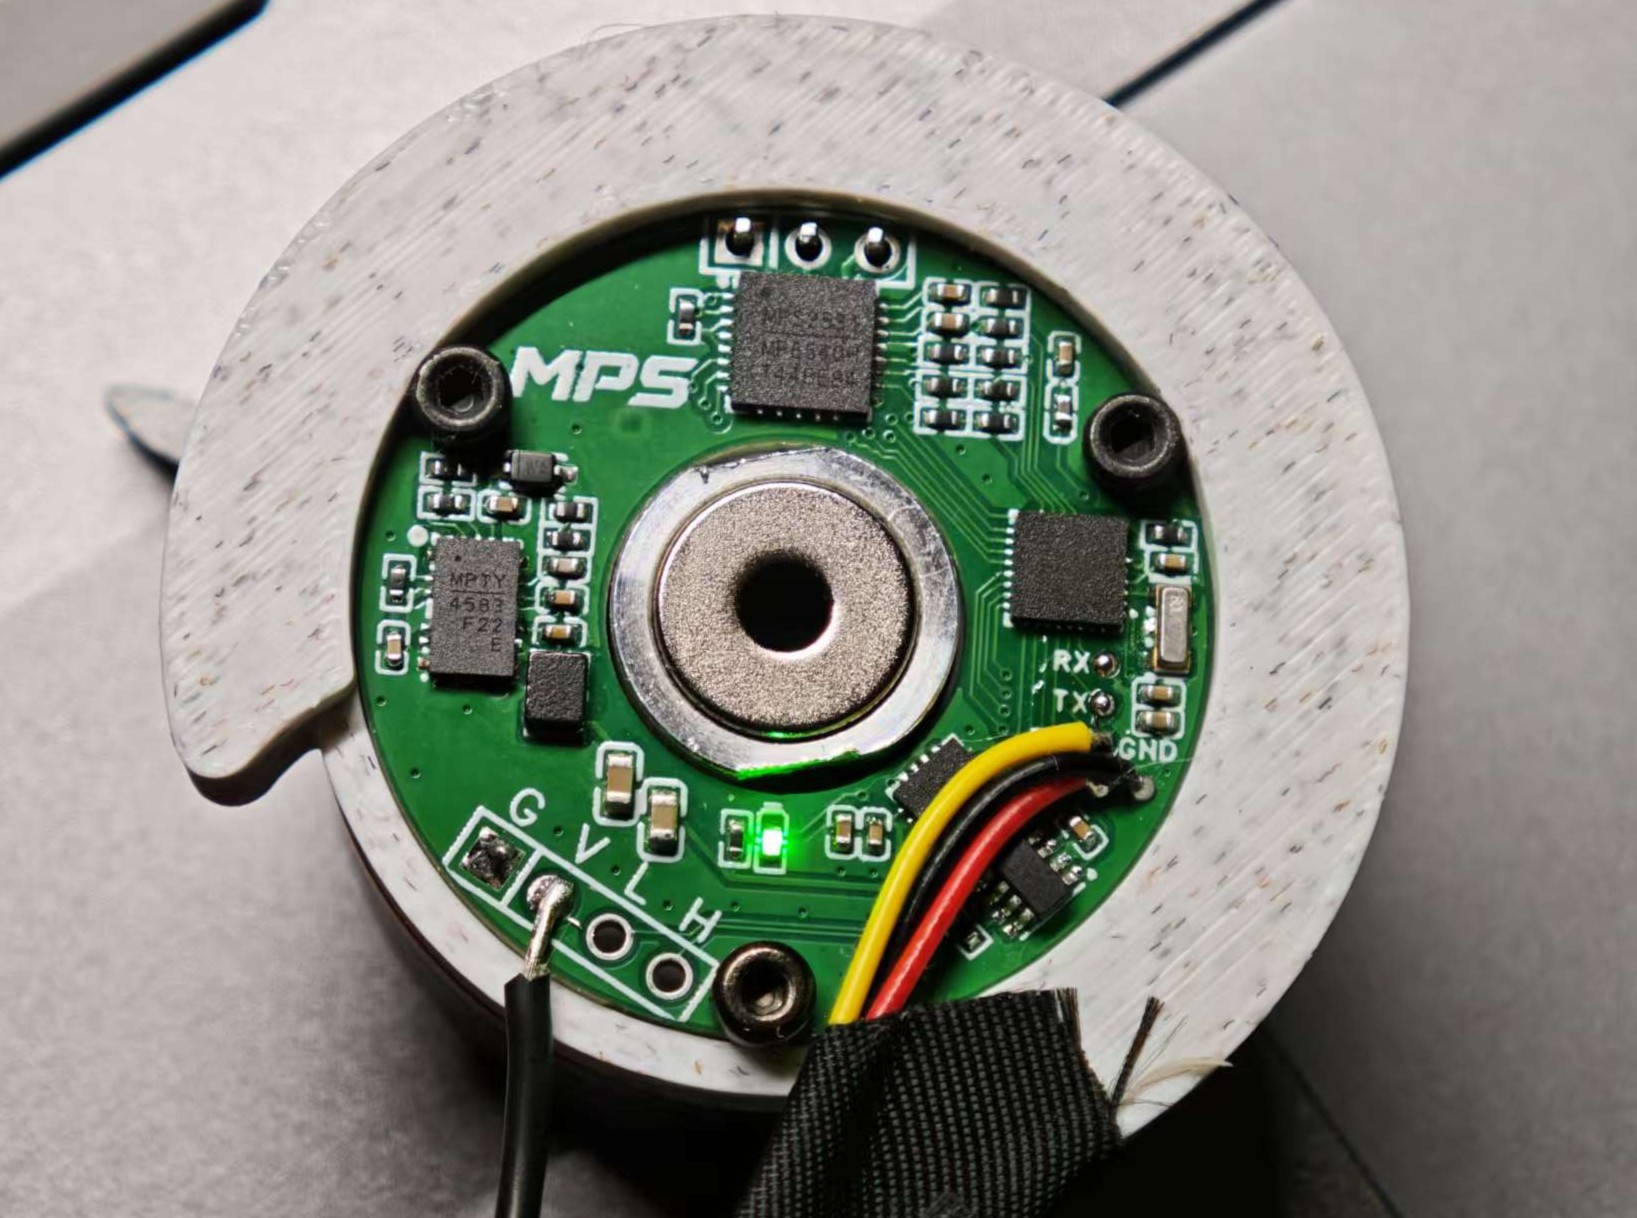
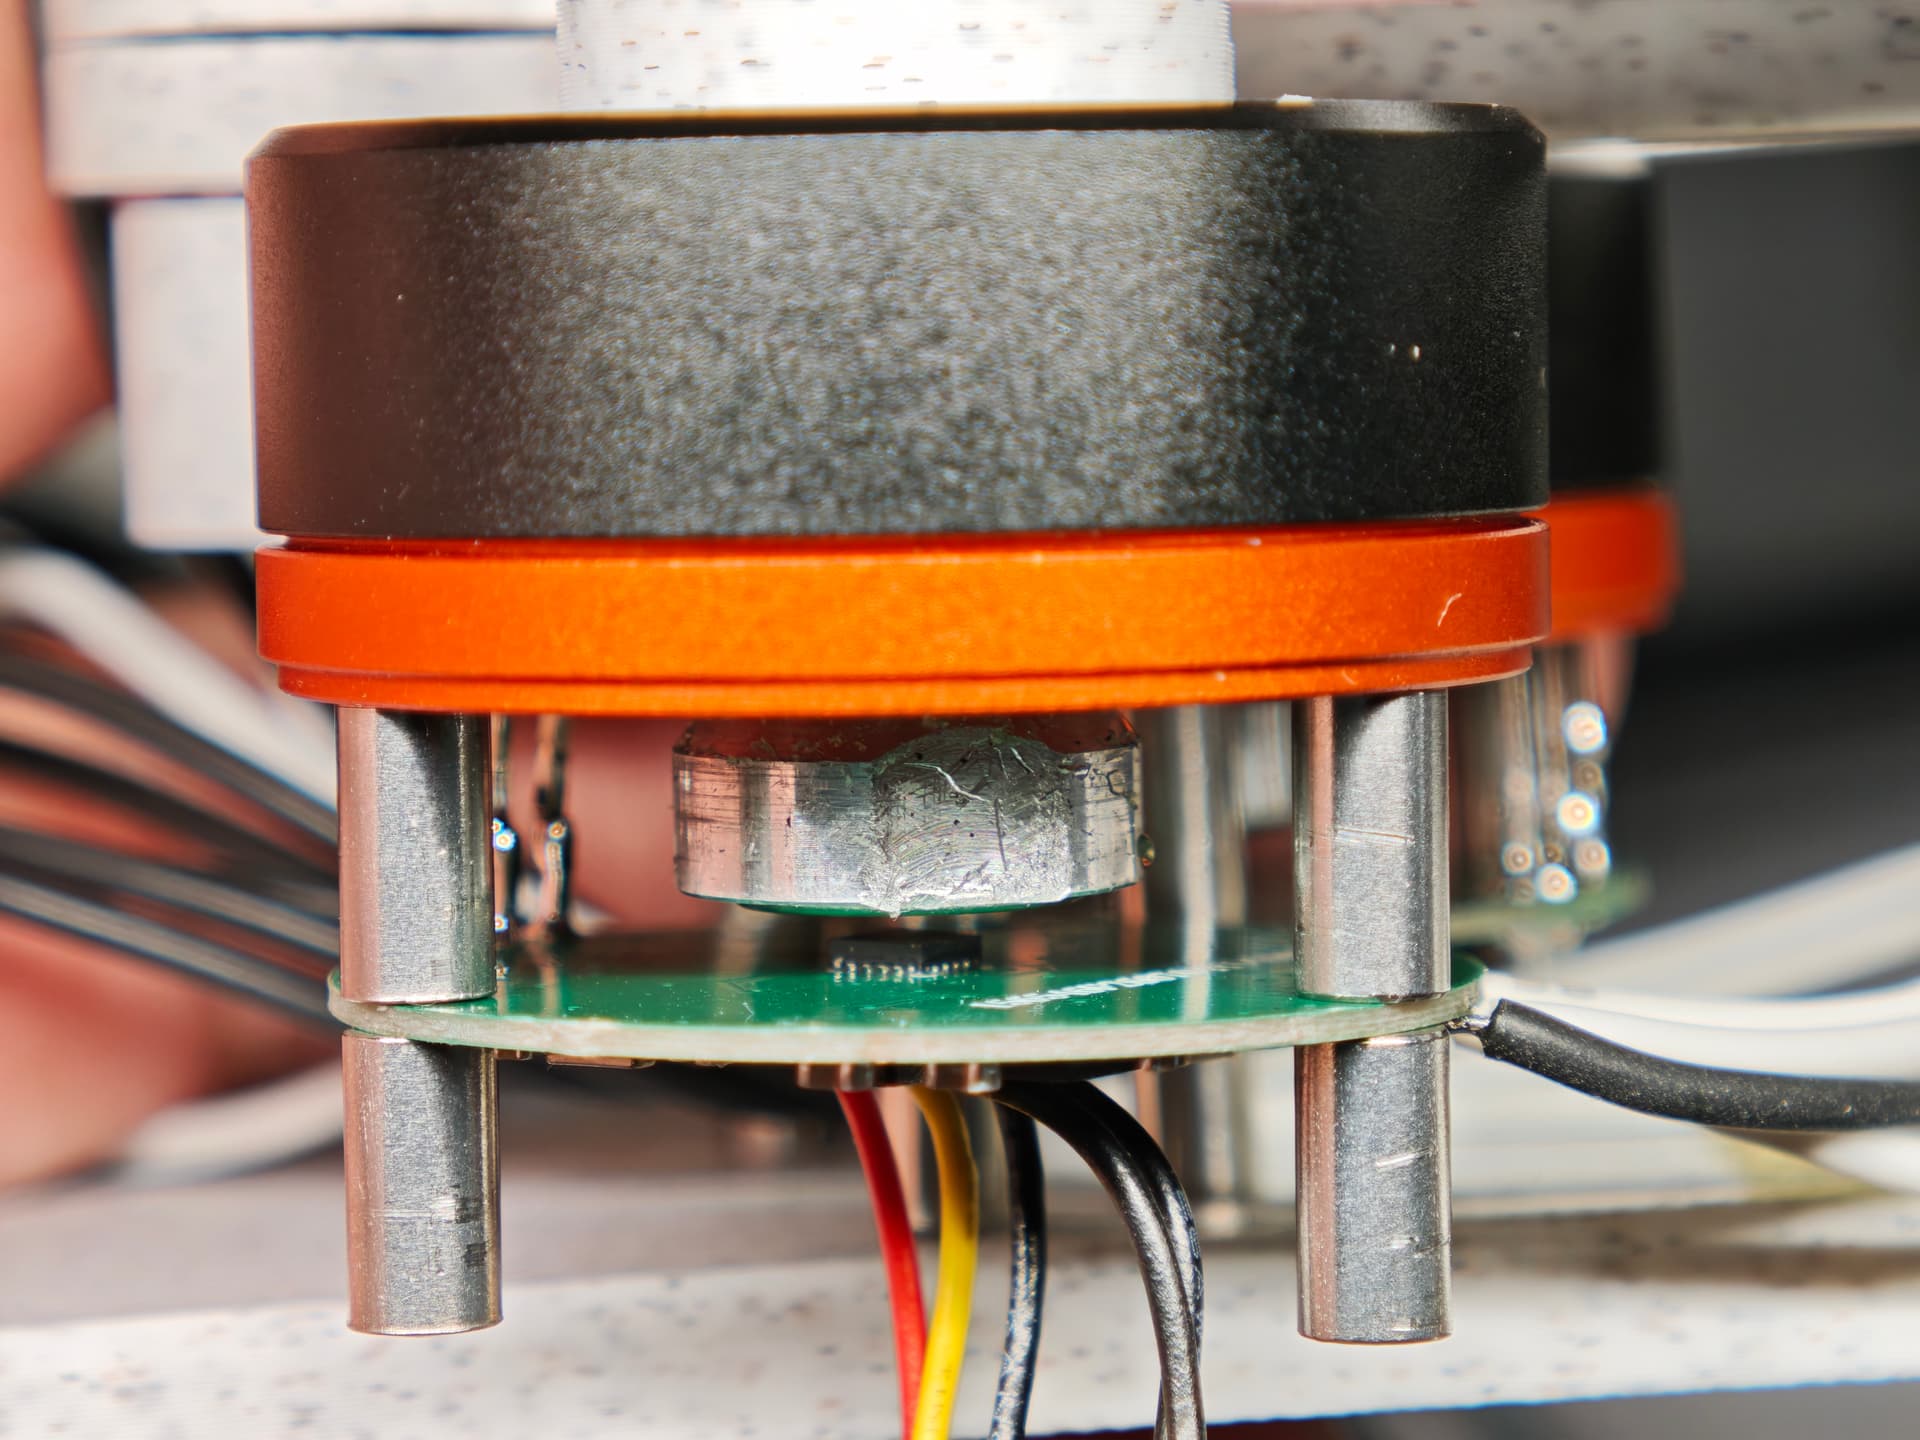
V1 采用旁轴布局,优点是节省轴向空间,但对磁场非线性、气隙、偏心和装配一致性更敏感。V2 将 MA600A 改为同轴正对,让磁铁在传感器敏感区域中心上方旋转。
当前编码器由独立定时器以 4 kHz 采样,16 kHz FOC ISR 只消费已经发布的角度快照,不在最高优先级控制中断里直接执行 SPI 事务。两套 V2 板均完成 256 点自动标定和重启恢复,标定采集期间 spike=0。
4. 从 V1 旁轴到 V2 同轴
V1 并不是完全不能用。MA600A 的 SPI 读取、旁轴仿真、BCT/correction table 和自动标定都实际跑过,完整一圈标定也能把内部质量指标压进门槛。
问题是,这个项目后面还要做三级闭环和双电机机构。旁轴布局把机械空间省下来了,却增加了磁场、装配和标定的不确定性。为了让后面的控制问题少背一个“会不会又是磁编”的锅,我重新 Layout 了 V2:
| 项目 | V1 旁轴 | V2 同轴 |
|---|---|---|
| 轴向空间 | 更节省 | 需要给磁铁和传感器留中心空间 |
| 磁场对称性 | 较弱 | 更接近理想同轴旋转 |
| 装配敏感度 | 对偏心、气隙和倾角更敏感 | 仍需控制装配,但关系更直观 |
| 标定压力 | 更依赖补偿 | 原始角度可用性更好,标定更接近小误差修整 |
| 闭环调试 | 磁编容易成为额外变量 | 更适合作为三环控制基线 |
V1 留下的波形不是和 V2 完全相同的测试条件,所以这里不做硬凑出来的精度横评。更准确的说法是:同轴方案降低了安装和标定的不确定性,让后面的三环和双电机调试有了更干净的角度基线。
旁轴方案:
同轴方案:
5. 控制系统
5.1 实时路径
当前控制频率和数据路径为:
MA600A 采样:4 kHz
FOC ISR:16 kHz
速度环:1 kHz
CAN 运动服务:1 kHz
轨迹目标:100 Hz
FOC ISR 内完成电流采样消费、Clarke/Park、Id/Iq PI、反 Park 和 SVPWM。SPI 编码器读取由 TMR7 独立完成;CAN 的轨迹老化、SYNC lease、反馈调度和安全状态由独立的 1 kHz 服务节拍维护。
5.2 三级级联
位置模式采用三级级联:
目标位置
  -> 位置误差 + 速度前馈
  -> 速度目标
  -> 速度 PI + 摩擦前馈
  -> Iq_ref
  -> Id/Iq 电流 PI
  -> Vd/Vq
  -> SVPWM
位置环输出受最大速度约束,速度环输出受 Iq_ref 限流约束。运动和静止分别使用小幅摩擦前馈,帮助低速位置越过摩擦死区,但不会改动独立速度模式的参数。
5.3 核心代码模块
控制固件按“采集—控制—通信—安全”拆成几个相对独立的模块:
| 模块 | 主要职责 |
|---|---|
encoder_service |
唯一访问 MA600A 的采集服务,发布 raw、展开角、校正角和诊断快照 |
current_reconstruction |
选择有效低边采样窗口,按 KCL 重构缺失相并统一 FOC 电流极性 |
foc_core / motor_control_isr |
16 kHz Clarke/Park、控制调度、反 Park 与 SVPWM |
current_loop / speed_loop / position_loop |
从内到外完成 Id/Iq、速度和连续机械位置级联 |
motor_tuning |
集中保存 RAM 在线参数与各环目标、反馈、误差、输出和饱和状态 |
can_protocol / can_motion_service |
帧编解码、预装轨迹、广播 SYNC、1 kHz 状态机和超时 |
joint_config |
持久化 node ID、机械已知角、方向、软限位和 CRC |
fault_manager |
故障锁存、停机和清除边界 |
Z-Trace侧还承担预生成轨迹的缩放、离散、五连杆逆运动学和双节点 CAN 下发。由于本项目主要是电机驱动模块,所以Z-Trace这个项目的内容就不做过多赘述了.
以下是核心代码块简介:
控制代码没有全部堆在一个 ISR 里,而是按“采集—控制—通信—安全”拆开。各模块之间主要传递四类数据:
MA600A 原始角度
  → encoder_service 角度快照
  → 位置环 / 速度估算

ADC 三相原始值
  → 有效窗口判断与电流重构
  → Clarke / Park
  → Id / Iq 电流环

CAN 轨迹帧
  → pending 轨迹点
  → 广播 SYNC
  → position_setpoint

传感器 / 跟踪 / 通信异常
  → fault_manager 故障位
  → MOTOR_CONTROL_STATE_FAULT
  → PWM 安全停机
5.3.1. 编码器服务:把原始角度整理成控制快照
MA600A 的原始角度不会直接散落到各个控制模块中。采样通过检查后,由 encoder_service 统一发布展开角度、校正角度、机械位置和速度。
next_accept_count = s_snapshot.accept_count + 1u;
encoder_update_window_speed(s_snapshot.corrected_unwrapped,
                            next_accept_count);

s_snapshot.raw_delta = delta;
s_snapshot.raw16 = raw;
s_snapshot.corrected_raw16 = corrected;
s_snapshot.corrected_delta = corrected_delta;
s_snapshot.control_position_mdeg =
    encoder_control_position_mdeg(s_snapshot.corrected_unwrapped);
s_snapshot.speed_raw = speed;
s_snapshot.mech_mdeg = encoder_mech_mdeg_from_raw(raw);
s_snapshot.raw_elec_mrad =
    encoder_elec_mrad_from_position(raw);
s_snapshot.elec_mrad =
    encoder_elec_mrad_from_position(corrected);
s_snapshot.valid = 1u;
s_snapshot.fresh = 1u;
s_snapshot.spike_rejected = 0u;
s_snapshot.accept_count++;
控制模块通过快照接口消费数据:
bool encoder_service_get_snapshot(encoder_snapshot_t *out)
{
    if (out == 0) {
        return false;
    }

    *out = s_snapshot;

    if (s_snapshot.fresh == 0u) {
        s_snapshot.stale_count++;
    }
    s_snapshot.fresh = 0u;

    return s_snapshot.valid != 0u;
}
5.3.2. 电流采样:先判断窗口,再重构三相电流
ADC 原始值先减零偏并换算成安培,然后根据当前 PWM 占空比判断哪些低边电流样本有效。
current_sense_at32m412_get_offset(&ofs_a, &ofs_b, &ofs_c);
gain = CURRENT_GAIN_DEFAULT_A_PER_LSB;

ia = current_sense_calc(ia_raw, (float)ofs_a, gain);
ib = current_sense_calc(ib_raw, (float)ofs_b, gain);
ic = current_sense_calc(ic_raw, (float)ofs_c, gain);

motor_pwm_at32m412_get_sample_plan(&plan);

current_reconstruction_run(
    &plan,
    ia, ib, ic,
    g_motor_tuning.protection.sample_blanking_ticks,
    &sample);
重构模块选择采样窗口,并利用三相电流和为零的关系补回缺失相:
out->ia = -raw_ia;
out->ib = -raw_ib;
out->ic = -raw_ic;

switch (out->reconstructed_phase) {
case CURRENT_RECON_PHASE_A:
    out->ia = -(out->ib + out->ic);
    break;

case CURRENT_RECON_PHASE_B:
    out->ib = -(out->ia + out->ic);
    break;

case CURRENT_RECON_PHASE_C:
    out->ic = -(out->ia + out->ib);
    break;

default:
    return;
}

out->frame_valid = true;
这里的负号是低边器件电流到 FOC 相电流方向的统一。这个符号如果漏掉,电流 PI 就可能从负反馈直接变成正反馈。
5.3.3. 三级级联:位置目标逐层变成电压输出
位置模式中,位置环先产生速度目标,速度环再生成 Iq_ref,最后由电流环计算 Vd/Vq。
position_speed_ref = position_loop_run(
    encoder_service_get_control_position_mdeg());

speed_loop_set_target_rad_s(position_speed_ref);

if (position_loop_get_snapshot(&position_snapshot) &&
    position_snapshot.tracking_fault != 0u) {
    current_fault_latch(mc, FAULT_POSITION_TRACKING);
}

if (sample.frame_valid) {
    iq_ref =
        speed_loop_run(encoder_tracker_get_speed_rad_s()) +
        position_loop_get_iq_feedforward_A();

    if (iq_ref > g_motor_tuning.speed.output_limit_A) {
        iq_ref = g_motor_tuning.speed.output_limit_A;
    } else if (iq_ref <
               -g_motor_tuning.speed.output_limit_A) {
        iq_ref = -g_motor_tuning.speed.output_limit_A;
    }

    current_loop_set_targets(0.0f, iq_ref);

    foc_clarke(sample.ia, sample.ib, sample.ic,
               &i_alpha, &i_beta);
    foc_park(i_alpha, i_beta, theta, &id, &iq);

    current_loop_run(id, iq, &vd_ref, &vq_ref);
}
对应的数据关系就是:
连续机械位置
  → position_loop
  → speed target
  → speed_loop
  → Iq_ref
  → current_loop
  → Vd / Vq
5.3.4. CAN 轨迹:先预装,收到 SYNC 才应用
轨迹帧到达后不会立即改变电机目标,而是先保存为 pending。广播控制帧中的 SYNC 才会触发应用。
static void process_control(const can_broadcast_t *control)
{
    switch (control->opcode) {
    case CAN_OPCODE_ARM:
        process_arm(control);
        break;

    case CAN_OPCODE_SYNC:
        apply_pending(control->sequence,
                      control->session);
        break;

    case CAN_OPCODE_CLEAR_FAULT:
        process_clear_fault();
        break;

    default:
        break;
    }
}
apply_pending() 将 CAN 轨迹转换为位置环使用的统一目标结构:
setpoint.position_mdeg =
    s_service.pending.position_mdeg;
setpoint.velocity_mdeg_s =
    s_service.pending.velocity_mdeg_s;
setpoint.sequence =
    s_service.pending.sequence;
setpoint.lease_ms =
    CAN_MOTION_POSITION_LEASE_MS;

if (!s_service.applied_valid) {
    result = s_service.ops.position_start(&setpoint);
} else {
    result = s_service.ops.position_submit(&setpoint);
}

if (result != 0) {
    return;
}

s_service.applied_point = s_service.pending;
s_service.applied_sequence = setpoint.sequence;
s_service.applied_valid = true;
s_service.position_active = true;
s_service.sync_age_ms = 0u;

clear_pending();
set_state(CAN_NODE_STATE_RUNNING);
这样 Node 1 和 Node 2 可以先分别收到同一个 sequence 的关节目标,再通过广播 SYNC 同时交给本地位置环。
5.3.5. 通信状态:短时丢包 HOLD,长时超时停机
CAN 服务以 1 ms 节拍维护轨迹年龄和同步超时。
static void expire_pending_and_watchdog(void)
{
    if (s_service.pending_valid &&
        s_service.pending_age_ms >=
            CAN_MOTION_PENDING_TIMEOUT_MS) {
        clear_pending();
    }

    if (!s_service.applied_valid ||
        (s_service.state != CAN_NODE_STATE_RUNNING &&
         s_service.state != CAN_NODE_STATE_HOLD)) {
        return;
    }

    if (s_service.sync_age_ms >=
        CAN_MOTION_FAULT_TIMEOUT_MS) {
        latch_fault_and_stop(FAULT_CAN_TIMEOUT);
        return;
    }

    if (s_service.state == CAN_NODE_STATE_RUNNING &&
        s_service.sync_age_ms >=
            CAN_MOTION_HOLD_TIMEOUT_MS) {
        set_state(CAN_NODE_STATE_HOLD);
    }
}
这部分对应两个不同层级:
短时间没有新 SYNC
  → RUNNING 切到 HOLD
  → 保持当前目标

长时间没有有效 SYNC
  → FAULT_CAN_TIMEOUT
  → 停止位置控制并进入安全状态
5.3.6. 故障管理:故障位与控制状态分开处理
各控制模块发现异常时,只需要锁存相应故障位,并把电机控制状态切换到 FAULT。
static void current_fault_latch(motor_control_t *mc,
                                uint32_t fault)
{
    fault_manager_set_bits(fault);
    mc->state = MOTOR_CONTROL_STATE_FAULT;
}
故障位的修改使用临界区保护,避免线程和中断同时更新时互相覆盖:
void fault_manager_set_bits(uint32_t bits)
{
#if defined(__CC_ARM) || defined(__arm__) || \
    defined(__thumb__)
    uint32_t primask;

    primask = fault_manager_irq_lock();
    s_fault_flags |= bits;
    fault_manager_irq_unlock(primask);
#else
    (void)atomic_fetch_or_explicit(
        &s_fault_flags,
        bits,
        memory_order_seq_cst);
#endif
}
控制路径判断是否存在致命故障:
bool fault_manager_any_fatal(void)
{
    return (fault_manager_get() &
            FAULT_FATAL_MASK) != 0u;
}
6. 五连杆 Demo 设计
电机驱动模块完成以后,我想了挺久该用什么方式展示。论坛里有坛友做力反馈旋钮,也有人做交互机器人;我最后选五连杆,是因为它能比较直接地展示两个独立关节是否真的在协同工作,同时也是轮足机器人里比较常见的一类腿部模块。
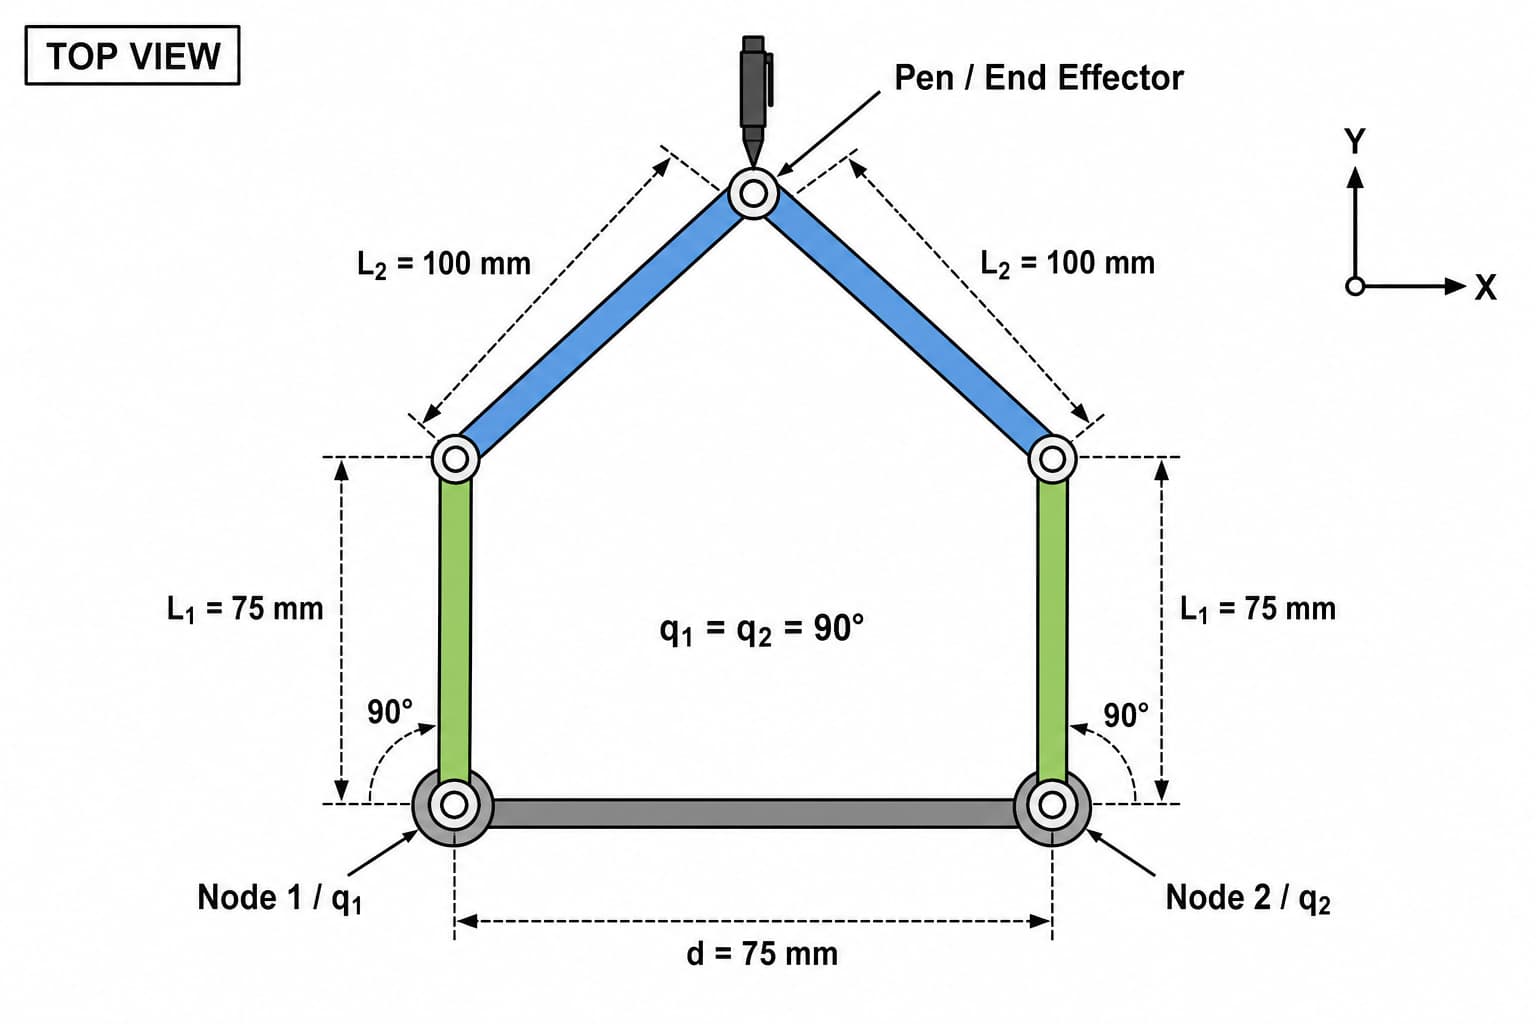
单电机位置环跑得再顺,也只能证明一个节点。五连杆把两个主动关节通过机械结构耦合起来:两个电机的角度、方向、零点或时序只要有一项不一致,末端运动就会立刻表现出来。
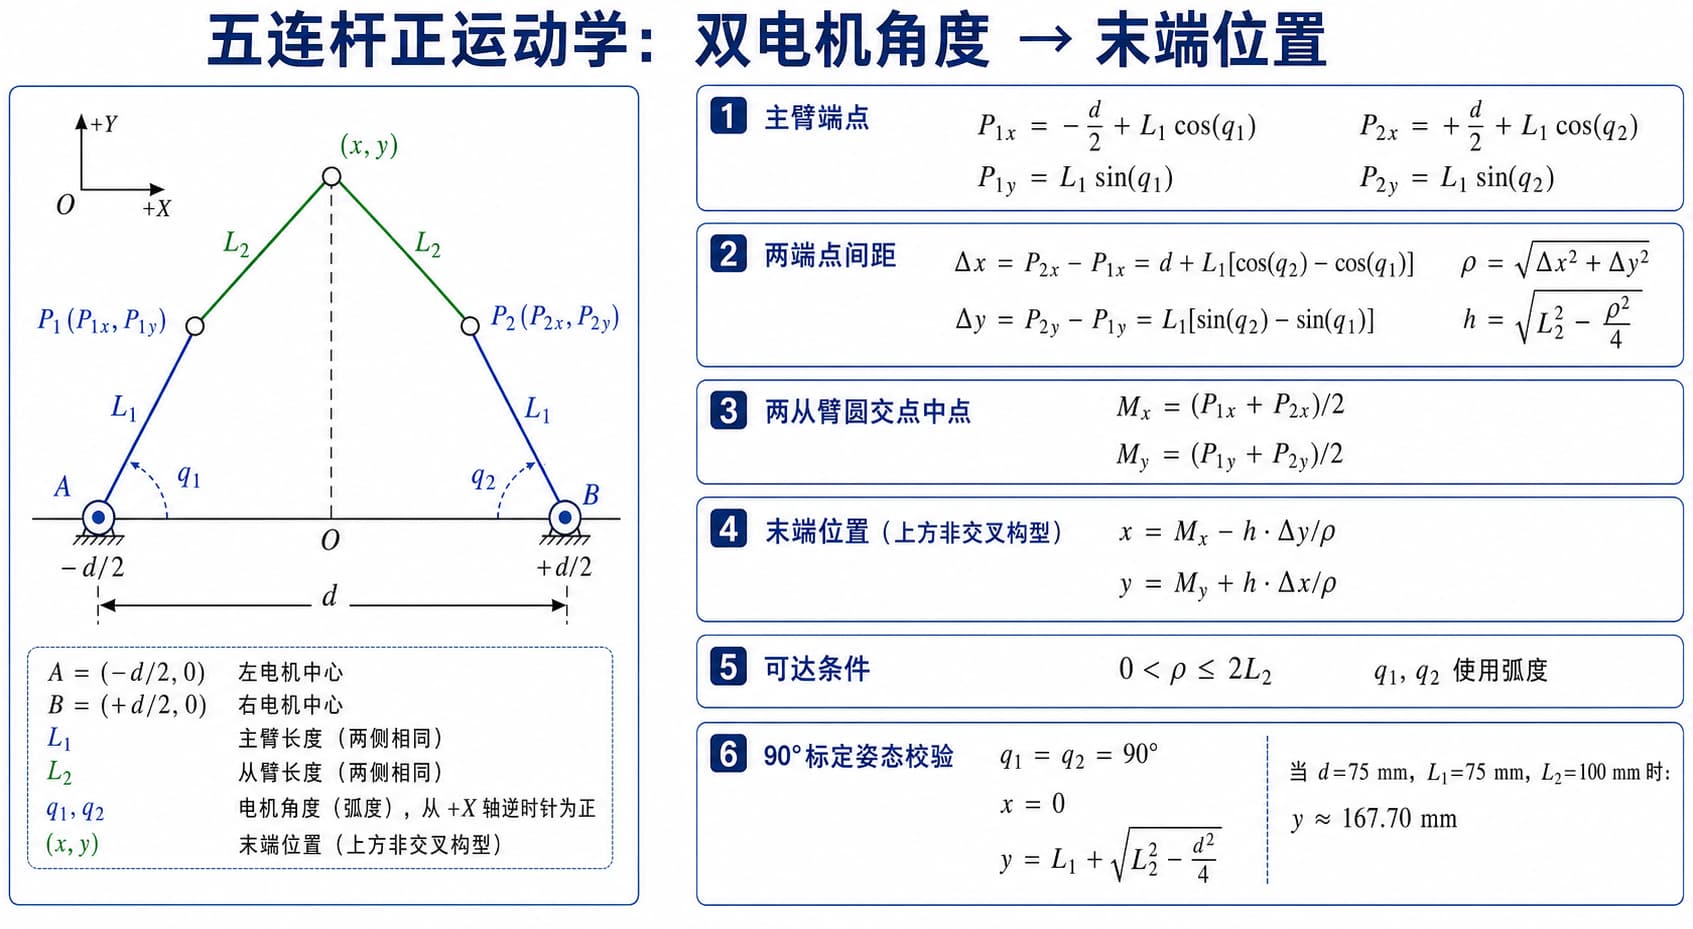
6.1 正运动学:两个电机转到这里,末端会去哪
6.2 逆运动学:想让笔尖到这里,两个电机该转多少
真正书写 MPS 时,输入不是两个电机角度,而是一串末端平面坐标。Z-Trace 需要先把每个末端点换算成两个主动关节角,再分别交给 Node 1 和 Node 2。
这一步还要处理:
1. MPS 图形在机构工作空间内的平移和缩放
2. 轨迹点的离散与顺序
3. 与实物装配一致的运动学支路
4. 两个关节的机械零位和正方向
5. 关节软限位与不可达点检查
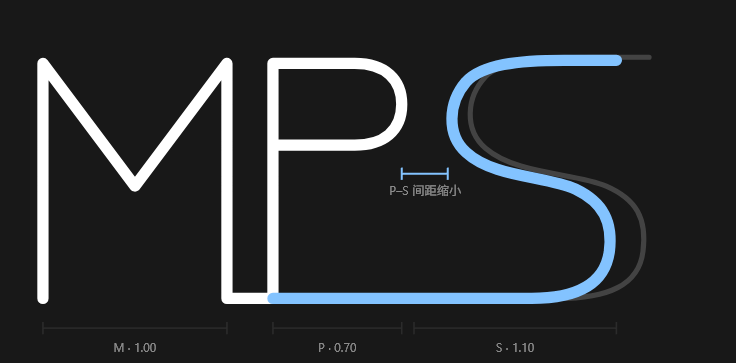
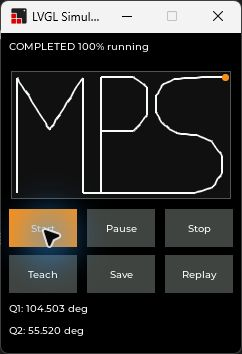
示教功能这次没有实现,最终展示使用的是预先生成的 MPS 轨迹。AI帮我根据MPS的logo:
生成了一笔画轨迹:
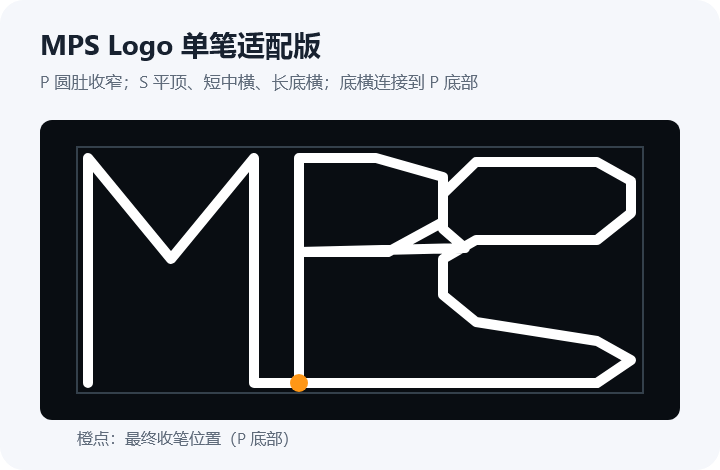
错了,不是这张(AI还需要调教调教),下面这张看着才顺眼些
轨迹最终在了Z-Trace中:
7. 3D 打印与后处理
五连杆结构采用 3D 打印,主要是为了在项目周期内快速迭代:
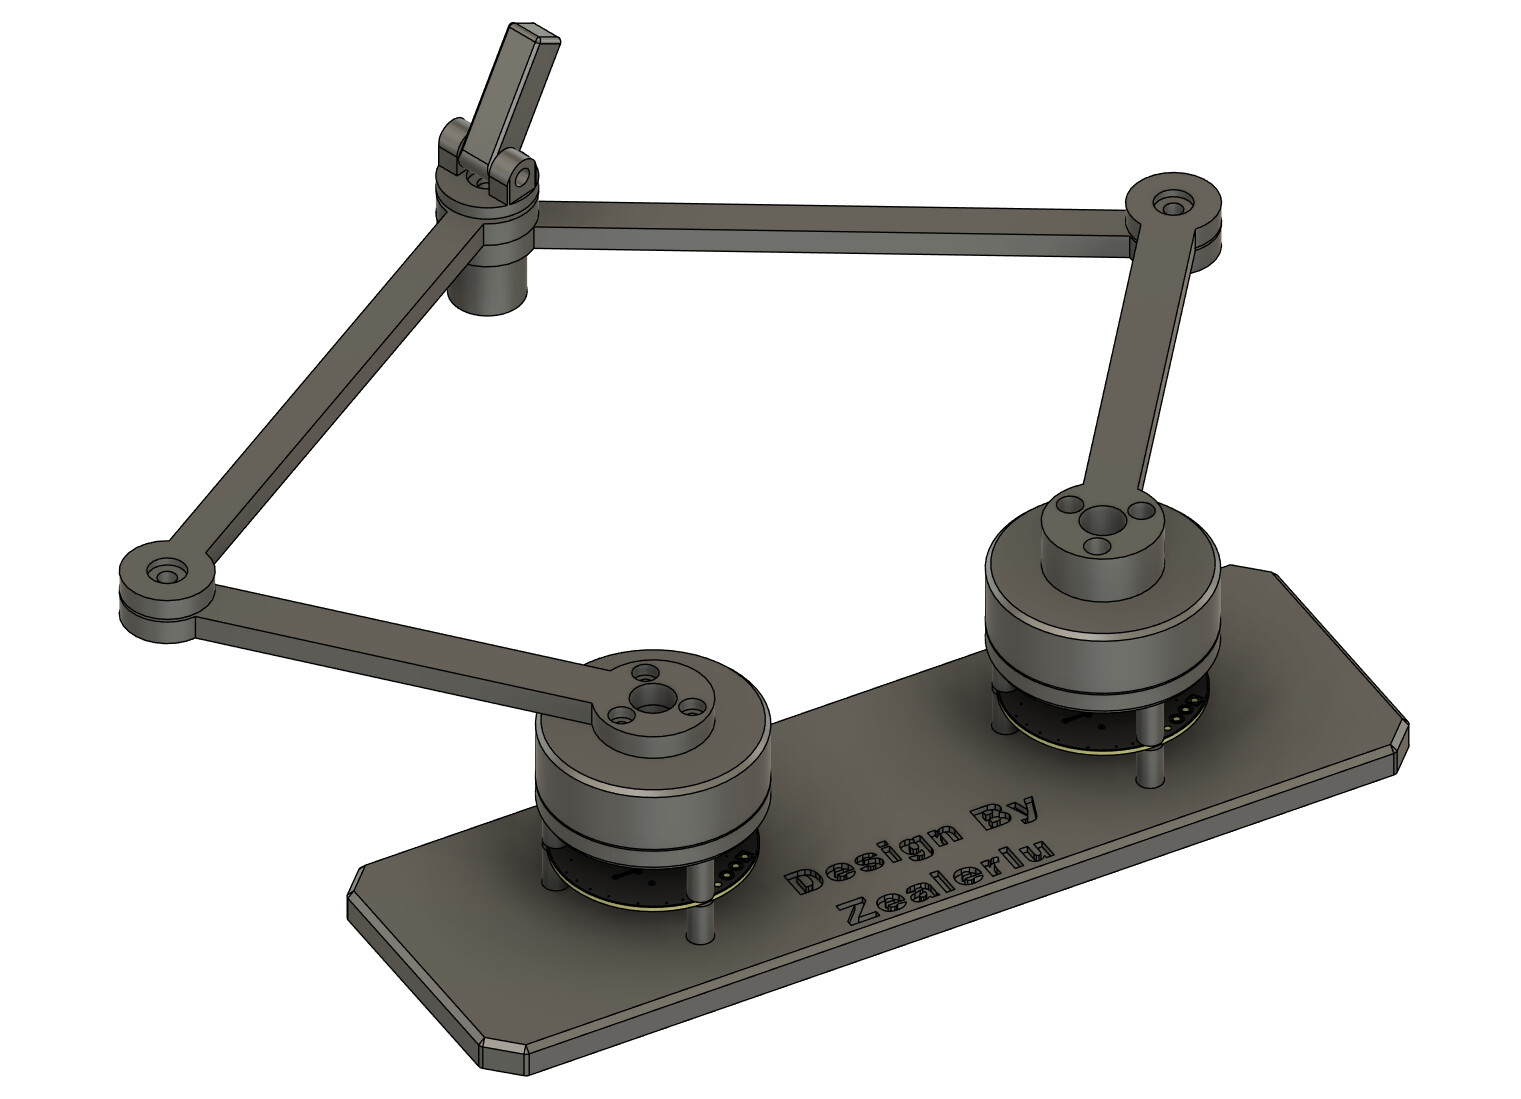
打印件不是从机器上拿下来就直接进入最终装配。实际还要检查孔径、转动间隙、连杆平面度和紧固位置。对写字机构来说,某个孔紧一点、某根连杆翘一点,不只会变成电机额外负载,还会直接反映到笔迹上。
这次最终效果一般,也不能只把问题归到控制参数。打印件间隙、关节回差、笔尖与纸面摩擦、笔的固定刚度和纸面是否平整,都会与两个关节的跟踪误差一起叠加。
8. 机构装配
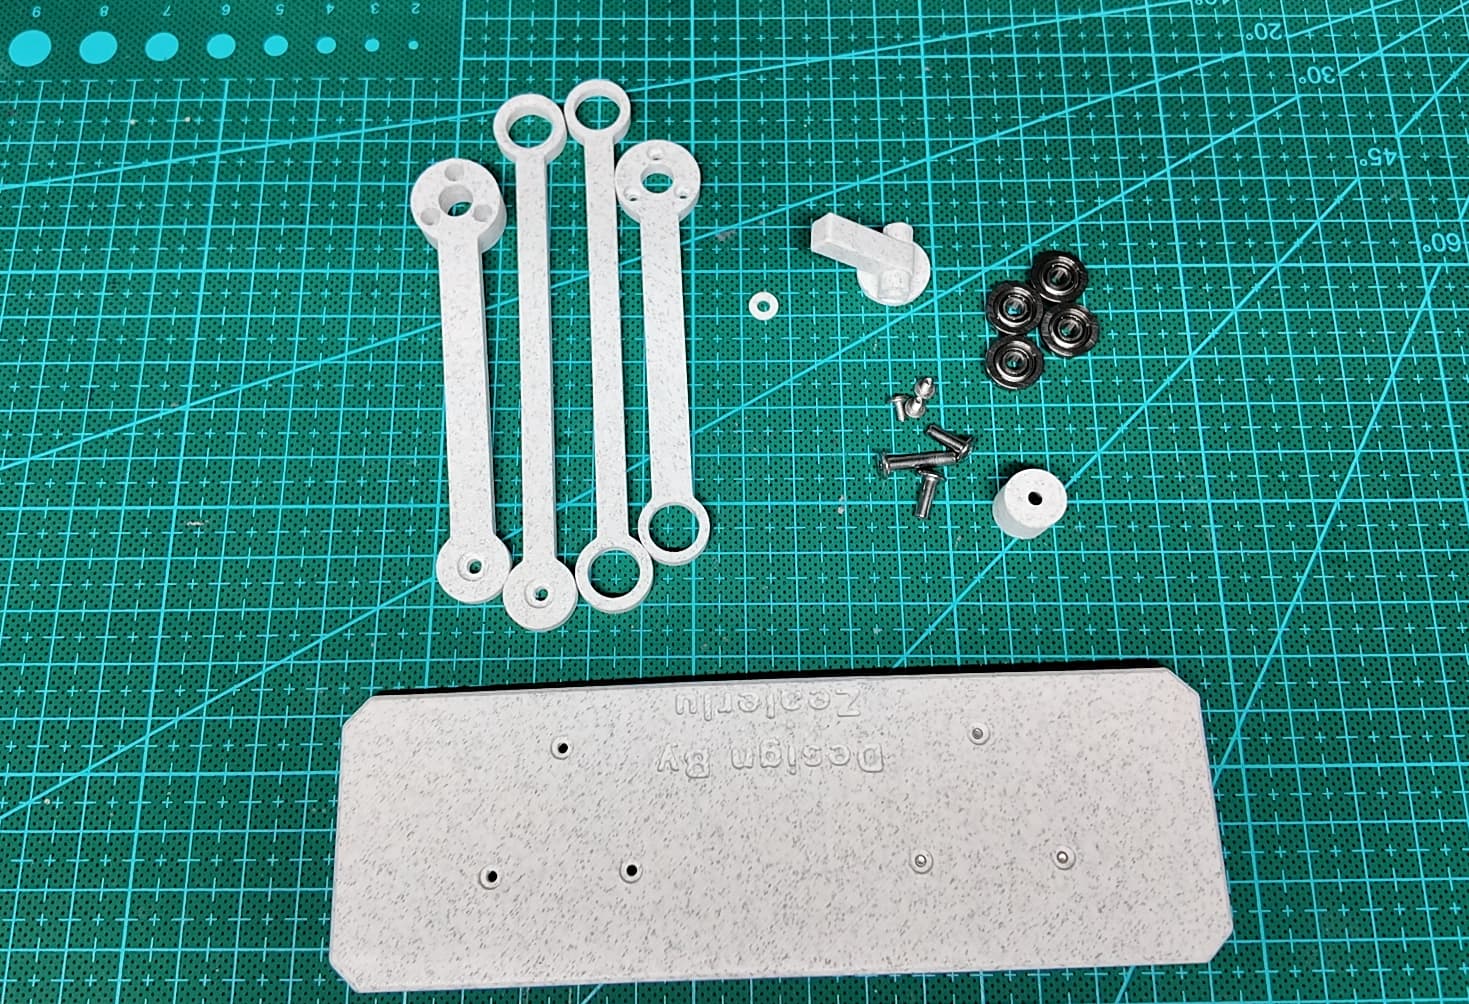
装配按从机械到电气的顺序推进:
1. 安装底座、电机和两侧主动连杆
2. 装入从动连杆,手动检查完整活动范围
3. 调整孔位、紧固和连杆层级,避免干涉
4. 安装两套驱动板并整理供电、CAN 和调试线
5. 将机构回到约定机械零位
6. 配置 Node 1 / Node 2 的 ID、方向和软限位
7. 安装末端夹笔并调整笔尖与纸面接触
8. 先跑小范围轨迹,再逐步放大到完整 MPS 字样
两套节点已经按整机坐标完成配置,并实际进入双节点轨迹运行。装配阶段最关键的并不是“螺丝都拧上了”,而是机械零位能否重复、两个关节正方向是否一致,以及线束在完整行程内会不会拉扯机构。
末端夹笔又增加了一个新的变量:笔尖必须接触纸面才能留下笔迹,但压力太大时摩擦会明显增加,太小时又容易断线。这部分没有单独的抬笔自由度或力控,只能通过机械安装和轨迹范围尽量折中,也是当前字形质量与重复性一般的原因之一。
9. 从 MPS 轨迹到两个电机
最终运行的数据链路如下:
预生成 MPS 末端坐标
  -> 按五连杆工作空间进行平移和缩放
  -> 离散为连续轨迹点
  -> 五连杆逆运动学
  -> Node 1 / Node 2 目标角度
  -> Z-Trace 以 10 ms 节拍预装双节点轨迹
  -> 广播 SYNC
  -> 两个 MotorDriver 本地三级闭环
  -> 五连杆末端夹笔在纸面运动
这里没有使用示教记录。MPS 字样在运行前已经确定,Z-Trace 负责把末端轨迹转换为关节目标,并按同一个 sequence 发送给两个节点。MotorDriver 不需要知道笔尖要写什么,只负责在本地让关节角跟上各自的目标。
调试仍然按“先拆开,后组合”的顺序推进:
单块驱动板
  -> 单电机磁编标定
  -> 电流环
  -> 速度环
  -> 位置环
  -> Node 1 单节点 CAN
  -> 第二套板本地闭环
  -> Node 2 整机坐标配置
  -> 双节点小范围联动
  -> 完整 MPS 轨迹
最终联调时,五连杆末端夹持一支笔,Z-Trace 下发预先生成的 MPS 轨迹,两块驱动板分别控制两个主动关节。机构能够连续跑完整段轨迹,并在纸面留下实际的 MPS 字样。
从演示效果看,整段动作是流畅的,没有把三个字母拆成互不相干的点动。但当前字样还谈不上精细:局部线条和比例不够理想,多次运行的一致性也一般。
更准确的完成度可以概括为:
完成了:
  五连杆末端夹笔
  纸面留下连续 MPS 实体笔迹
  整段预生成轨迹能够流畅跑完

还需要优化:
  字形比例与局部线条
  多次运行的一致性
  机械间隙和零位重复性
  笔尖摩擦、固定刚度与纸面接触
  轨迹缩放、离散和关节跟踪参数
这次没有额外给字形误差、成功率或重复次数编一个漂亮数字。就现有结果而言,它已经完成了最初的展示目标:让两套独立电机驱动经过 CAN 和五连杆机构,真正把预设图形写到了纸上;同时,实物也把机械精度和重复性的问题很直接地暴露了出来。
11. 作品源码、编译与使用说明
代码托管在GITHUB
11.1 工程结构
MotorDriver 侧主要代码分为:
application/motor_control/   FOC、三环、标定、故障和 CAN 运动服务
platform/at32m412/           PWM、ADC、编码器、CAN、Flash 和板级外设
communication/               CAN 帧、协议编解码和驱动边界
middlewares/msp/ma600/       MA600A 协议与 AT32 SPI2 适配
tests/                       主机数学测试、静态契约和台架脚本
project/MDK_V5/              Keil ARMCC5 工程与烧录脚本
Z-Trace 侧与最终演示直接相关的功能包括:
预设 MPS 末端轨迹
轨迹平移、缩放与离散
五连杆逆运动学
双关节目标生成
10 ms CAN 轨迹调度
Node 1 / Node 2 预装与广播 SYNC
反馈和故障状态显示
这里暂时只列功能模块,由于该部分代码无关比赛 暂未整理提交.
11.2 构建与烧录
MotorDriver 同时维护 CMake/GCC 和 Keil ARMCC5 构建路径。当前硬件主要使用 Keil clean build 生成固件,再通过 J-Link 擦除、烧录和 Verify。
基本流程:
1. Keil ARMCC5 clean build,确认 0 Error / 0 Warning
2. J-Link 连接 SWD,烧录并 Verify
3. 12 V 限流供电
4. 新板完成电流零偏和 MA600A 标定
5. 分别验证单电机三环和单节点 CAN
6. 在机构机械零位配置两个节点
7. 先执行小范围双节点轨迹
8. 安装夹笔并运行完整 MPS 轨迹
CAN 使用 1 Mbps Classic CAN。首次联调需要确认终端、电气连接和 ACK 对端;机构运行前还要检查两个节点状态、关节方向、软限位和末端活动范围。
12. 过程帖与 AI 协同开发
我从项目立项开始就全程让 AI 参与,能让他干的我就只下达指令, 主要包括:
比赛规则和任务拆分
芯片资料与代码路径梳理
上电检查表和调试记录模板
异常现象的排查树
控制与 CAN 代码实现、复查
主机测试和台架脚本
测试数据整理、过程帖和视频脚本
这个项目也正好能说明 AI 在硬件开发里的边界(当然AI能延展到多少也取决于使用者的能力,故仅代表我个人的使用情况…)。它很擅长快速阅读大量资料、拆分任务、补测试、整理日志,并且能在软件问题里提供不少排查方向。但它不能替我判断磁铁有没有偏、SOx 电流方向是不是符合物理约定、打印件是不是卡住,也不能仅凭代码宣布五连杆已经跑通。
中间一些看起来合理的建议,例如测速窗口、主动制动和补偿方向,经过硬件 A/B 测试以后并没有保留。最终采用什么,仍然由波形、日志和实物结果决定。
这次 AI 最终参与了从立项、代码、测试到内容整理的多个环节,但作品的验收标准很朴素:两块真实的板、两个真实的电机,最后能不能让笔尖把 MPS 写在纸上。
开发过程记录贴:
13. 项目总结
这个项目最终做出来的不只是一块三相驱动板,而是一条从电源、功率级、传感器、实时控制到双节点机构和纸面书写的完整链路:
V1 / V2 电机驱动板
  -> V2 同轴 MA600A
  -> 电流、速度、位置三级闭环
  -> 双节点 CAN 轨迹与广播 SYNC
  -> 五连杆运动学和 3D 打印机构
  -> 末端夹笔
  -> 纸面 MPS 实体字样
过程中比较有代表性的工程取舍包括:
V1 旁轴节省空间,V2 同轴降低传感不确定性
SPI 编码器从 16 kHz FOC ISR 移到 4 kHz 独立采集
低边电流镜在重构边界统一转换极性
速度环保留低速纹波边界,不用平均值冒充瞬时性能
双节点轨迹使用预装 + SYNC,不让谁先收到谁先跑
关节零点、方向和软限位写入配置,不为两台板维护两份固件
预生成末端轨迹通过逆运动学转换为两个关节目标
现在五连杆已经能够把完整 MPS 轨迹流畅跑下来,并留下实际笔迹,这说明从轨迹、运动学、CAN、双节点闭环到机械机构的主链路已经接通。
它离“高精度写字机”还有明显距离:字形效果一般,多次运行的一致性也一般。后面如果继续优化,重点会放在机械间隙、零位重复性、笔尖接触、轨迹离散和双关节跟踪上,而不是简单把 PI 增益继续往上拧。
对我来说,这个结果已经足够回答项目最开始的问题:AI 可以明显加快资料整理、软件实现、测试和记录,但硬件项目最后仍然需要靠实物闭环。好在这次饺子虽然包大了,最后确实在纸上留下了 MPS