这段时间出差在外,实物制作被迫暂停,但设计工作一直在推进。今天先把整体系统方案分享出来,后续会按模块陆续更新技术细节,实物搭建和调试会在出差结束后第一时间补上。
一、项目概述
本项目面向低成本桌面教育机械臂场景,设计一款基于 FOC 控制、全闭环的六轴机械臂核心关节运动控制模块。
目前市面上的桌面机械臂方案两极分化:舵机方案精度低、无闭环;工业伺服方案成本过高,不适合教育科研和创客 DIY。本项目的目标是在两者之间找到平衡点——用 MPQ6547A 三相功率级 + MA900 绝对式磁编码器,打造兼顾精度、成本与可复刻性的关节模块,适合 ROS 开发学习和轻量级自动化实验。
二、大赛物料
| 物料 | 数量 | 用途 |
|---|---|---|
| MPQ6547AGLE-AEC1 | 6 颗 | 6 个关节的 BLDC 电机 FOC 驱动核心 |
| MA900GQE | 6 颗 | 14 位绝对式磁编码器,关节位置高精度反馈 |
三、系统总体方案
【图片1:系统框图 】
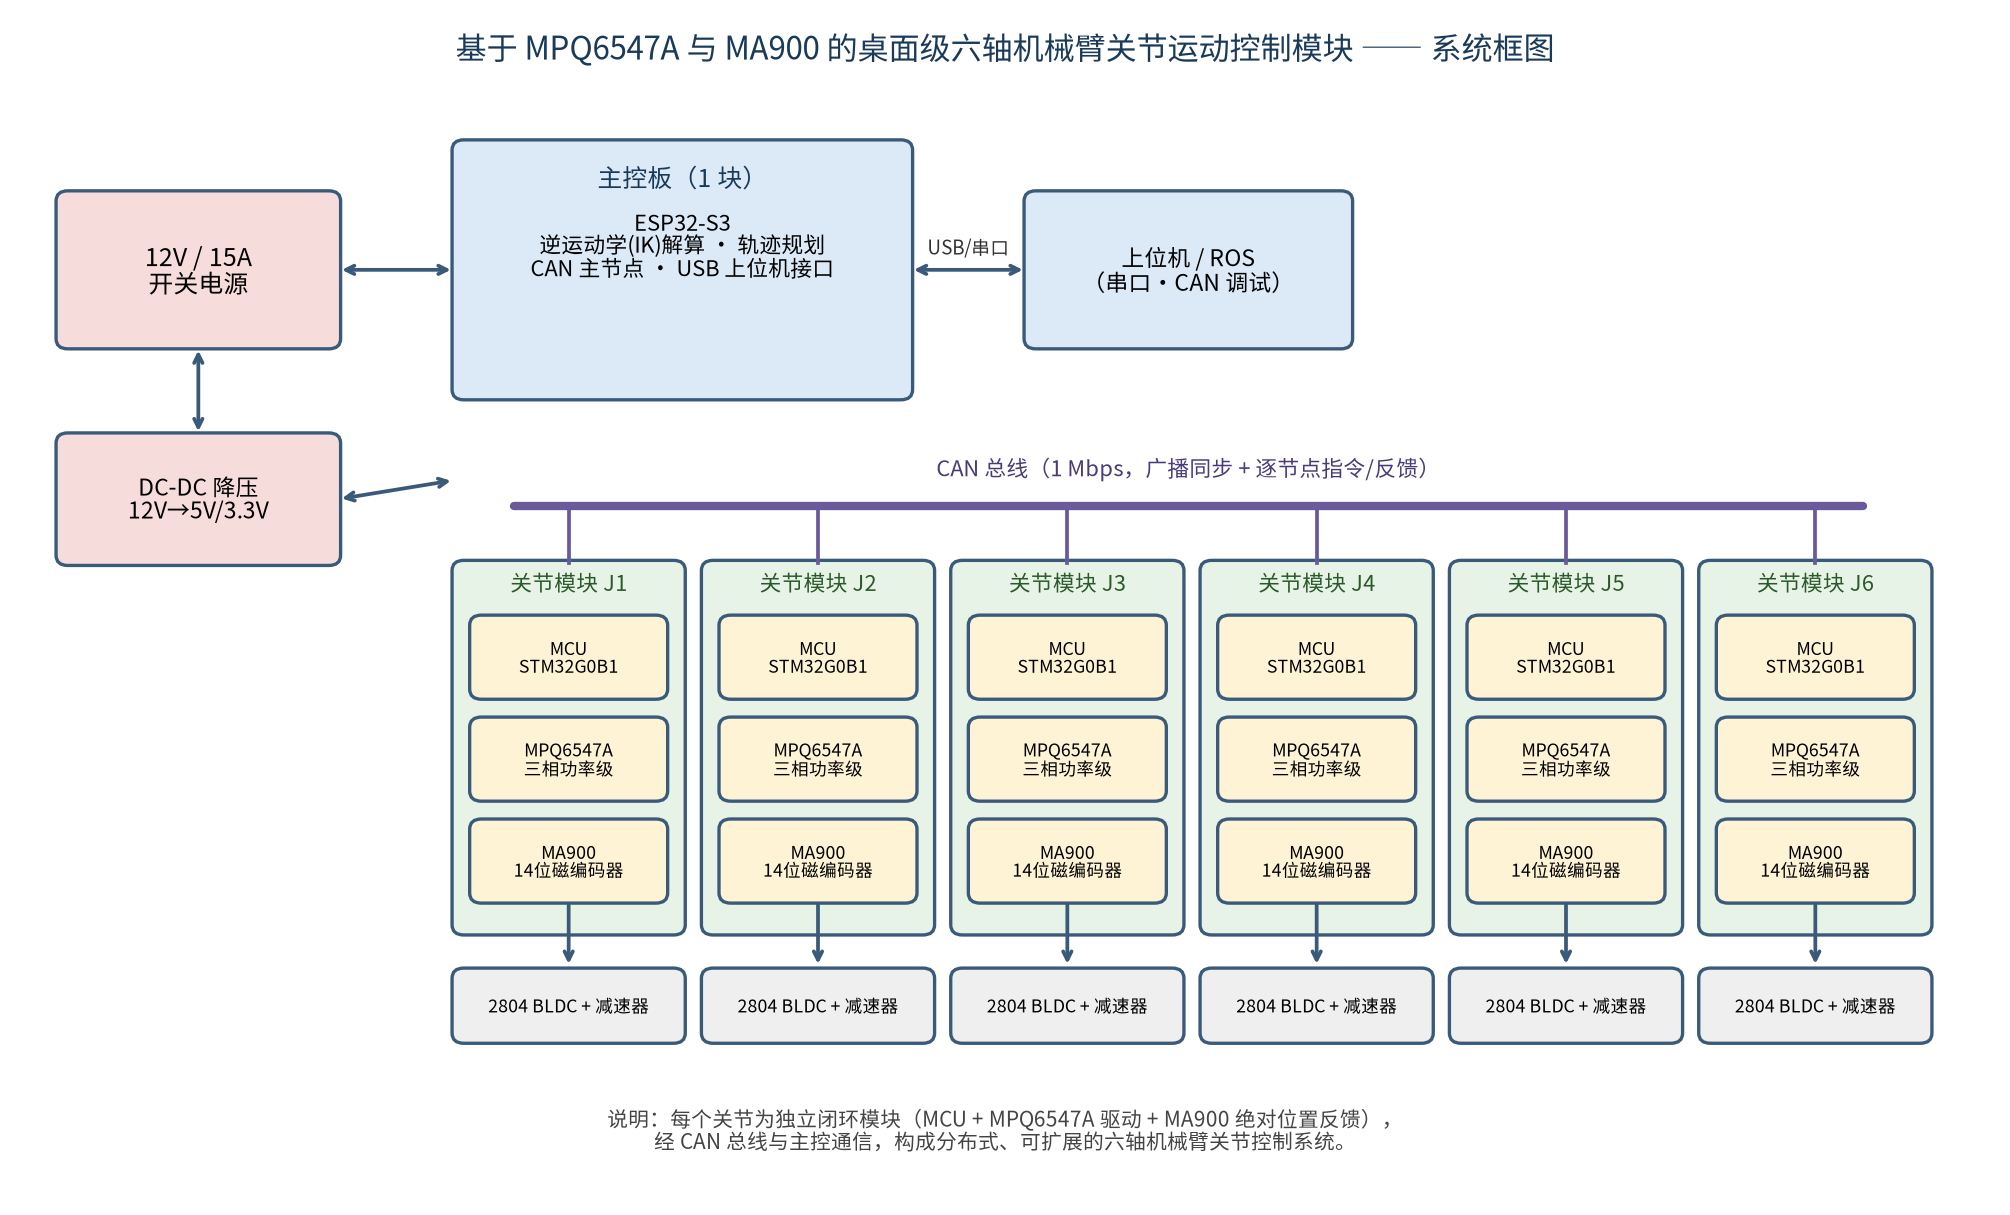
系统采用分布式模块化架构,主要设计决策如下:
1. 单关节独立闭环
每个关节是一个完整独立的控制模块,集成:
- MCU(STM32G0B1,G0 系列中带 FDCAN 的型号):运行 FOC 算法与 CAN 协议栈
- MPQ6547A:4V~32V 宽压输入、5.5A 峰值电流的三相功率级,集成低 Rdson MOSFET(高边 60mΩ / 低边 50mΩ),直接驱动 2804 无刷电机
- MA900:14 位绝对式磁编码器,全差分设计、具备杂散磁场抗扰能力,实现转子位置精确测量
2. 零归零启动
MA900 是绝对式编码器,上电即知绝对位置,无需每次启动做归零校准——这对桌面机械臂的使用便利性提升非常大,也是选择 MA900 而非增量式方案的核心原因。
3. CAN 总线分布式通信
6 个关节模块通过 CAN 总线(1 Mbps)与主控通信,主控(ESP32-S3,自带 TWAI/CAN 控制器)只负责逆运动学解算与轨迹规划,关节闭环控制全部下放到各节点本地完成。这种架构布线简洁(一根双绞线贯穿全臂),且关节数量可自由扩展。
4. 超低噪声 FOC 驱动
基于 SimpleFOC 开源库实现磁场定向控制,配合 MPQ6547A 的低内阻功率级,实现平滑静音、高效率的关节运动——这对教育场景(课堂、实验室)尤为重要。
四、技术基础与可行性
本方案并非从零起步:MPS 官方社区已有《【开源】通过MPQ6547A驱动+MA900磁编,控制无刷电机的详细教程》,完整验证了 MPQ6547A + MA900 + SimpleFOC 技术路线,包括 MA900 的 I2C + CRC8 通信、SimpleFOC Sensor 封装、速度闭环和绝对角度位置控制,还开源了 PCB 文件。
本项目在此基础上的增量工作主要是:
- 从单电机演示升级为独立关节模块(MCU 下沉到关节侧)
- 增加 CAN 分布式多节点通信
- 主控侧实现六轴逆运动学与轨迹规划
五、后续计划
由于目前还在出差,我会先把固件、协议、原理图、仿真这些不依赖实物的工作做完并陆续发帖分享;实物部分回家后第一时间赶工。
欢迎各位大佬对系统架构提意见,非常期待大家的建议!